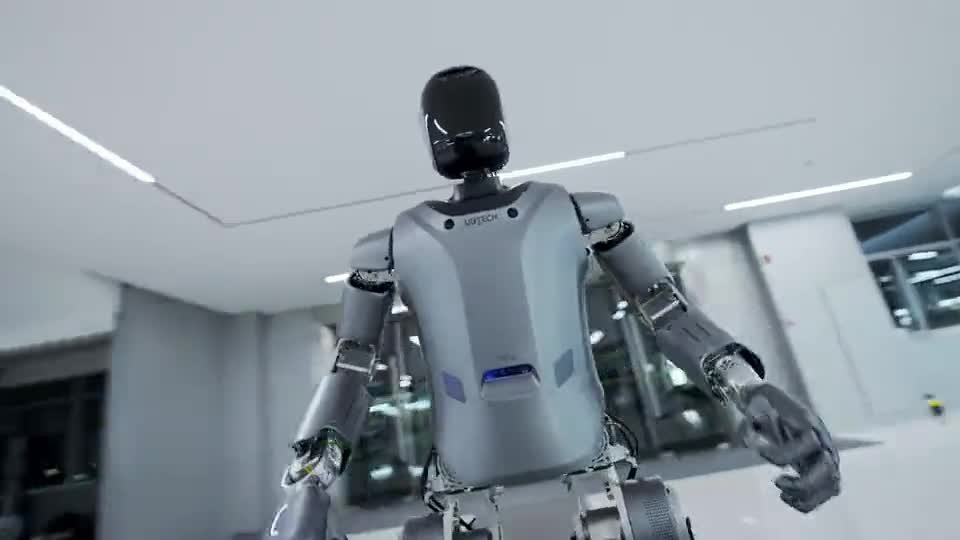
UBTECH Walker S1
Ürün Hakkında
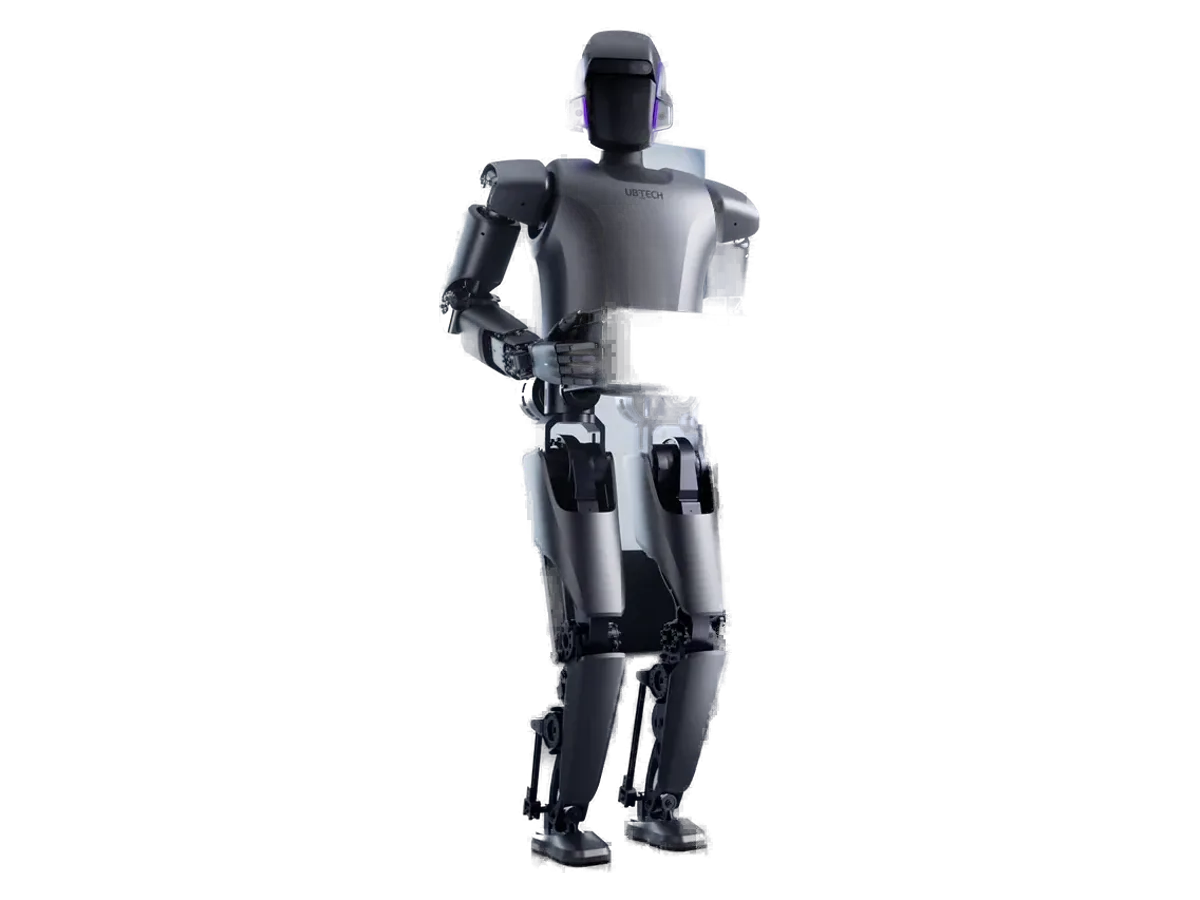
UBTECH Walker S1, çok görevli endüstriyel senaryolar için geliştirilmiş insansı robottur.
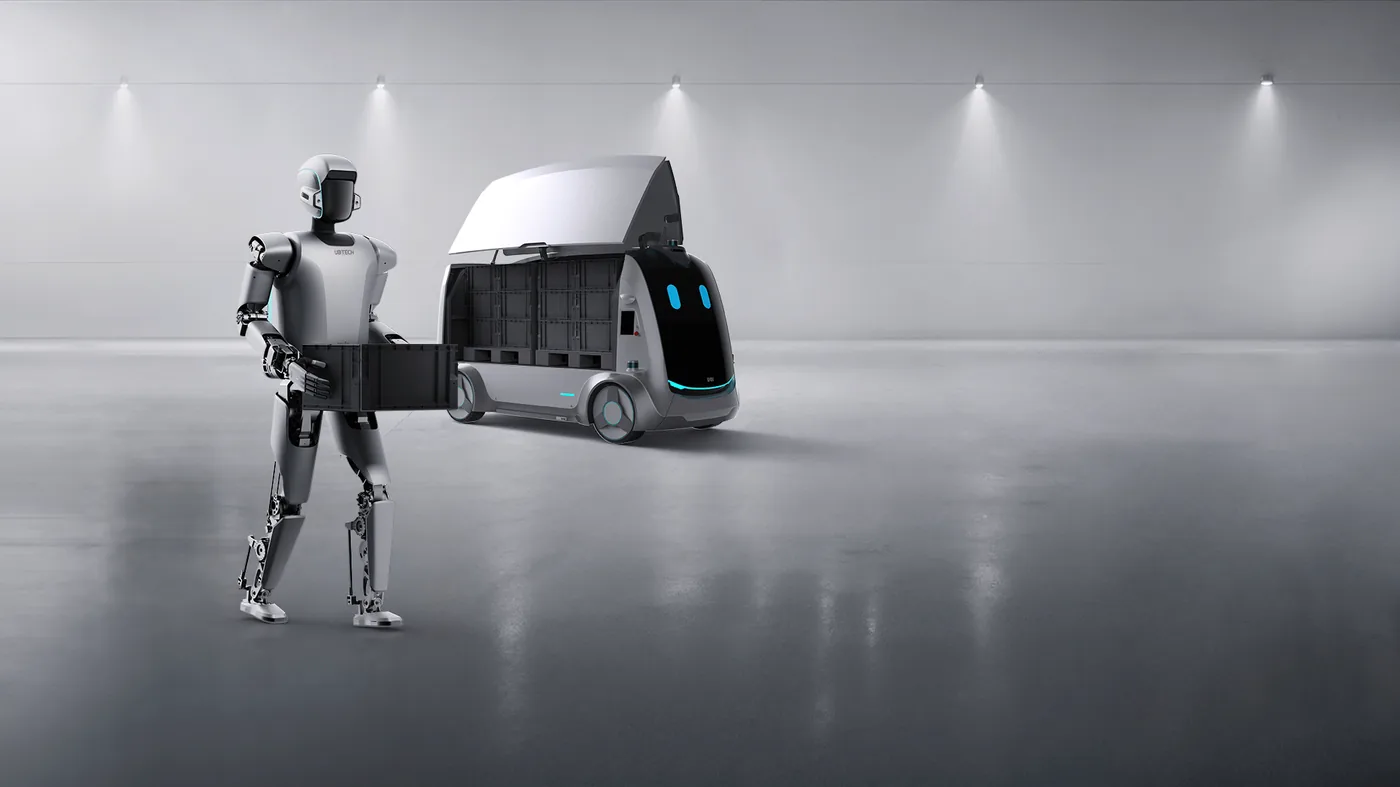
UBTECH robotu otomobil üretim hatlarına yerleştirdiğini ve robotların otonom lojistik araçları ile AMR/AGV sistemleriyle akıllı üretim yönetim sistemleri üzerinden birlikte çalıştığını bildirir. Yazılım tarafında genel görev planlaması için büyük dil modeli, anlamsal algıyı klasik VSLAM ile sıkı bağlayan iki aşamalı anlamsal navigasyon ve öğrenme tabanlı tüm gövde hareket kontrolü tanımlanır. Üretici, insansı robotların endüstriyel kullanımında üç temel sorunu hedeflediğini belirtir: değişen aydınlatma ve ortam koşullarında görsel konumlandırma, yüksek yük altında dinamik hareket kontrolü ve uzun süreli yüksek yüklü çalışmada eklem soğutma.
UBTECH Walker S1, çok görevli endüstriyel senaryolar için geliştirilmiş insansı robottur. UBTECH platformlarını Türkiye'de tedarik, devreye alma ve teknik entegrasyon kapsamında kurumsal projelere sunuyoruz. Yapılandırma, teslim koşulları ve yatırım tutarı proje kapsamına göre kurumsal teklifle belirlenir.