|
Sınıf |
Tam boy |
|
Geliştirme |
İnsansı hizmet robotu |
|
Hareket |
Açık SDK |
|
Algı |
Standart arayüzler |
|
Boyutlar (ayakta) |
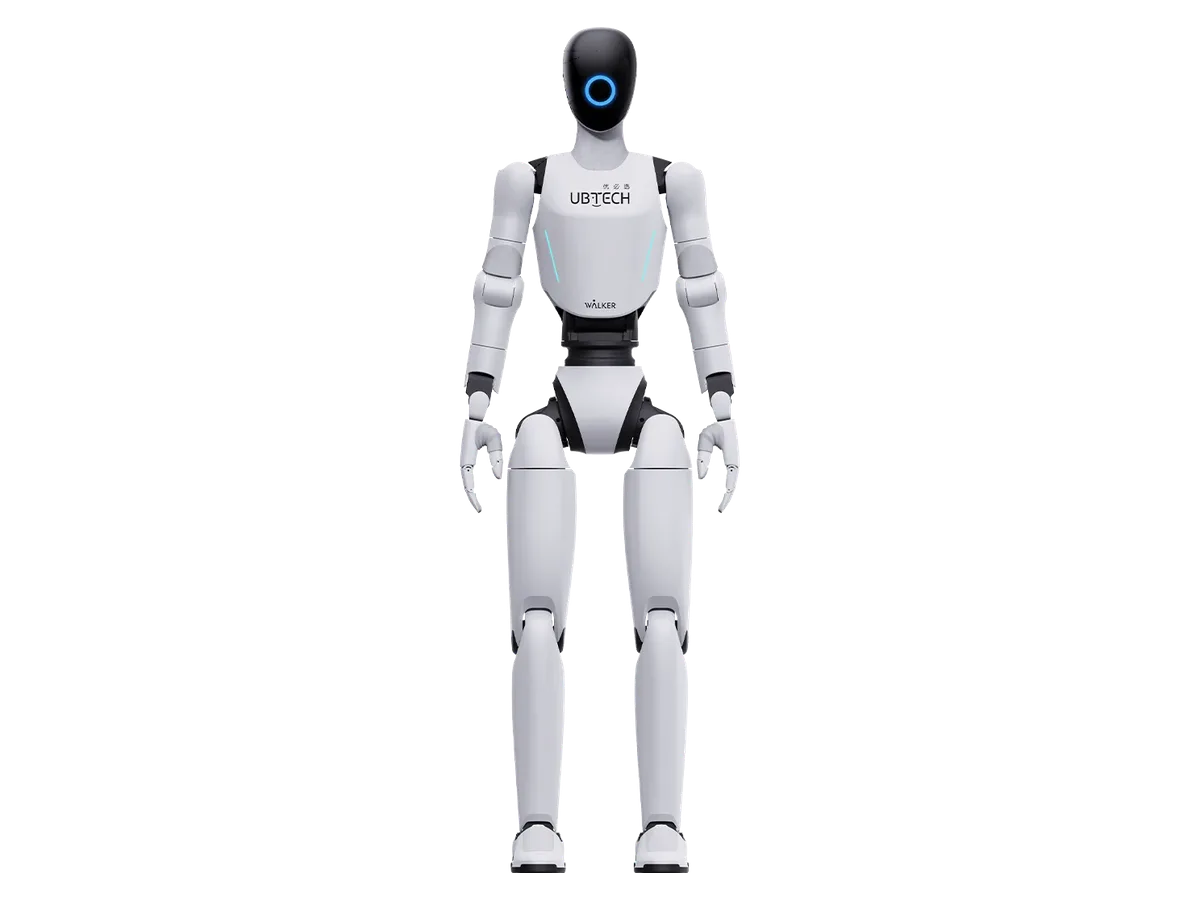
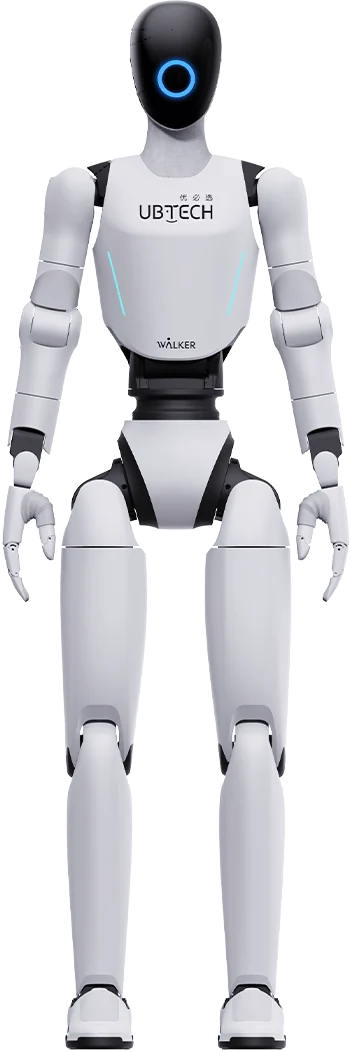
164 cm boy; kulaç açıklığı 1280 mm (becerikli eller hariç) |
|
Ağırlık |
Yaklaşık 55 (model el) / yaklaşık 56 (becerikli el) |
|
Kol erişimi |
Kol açıklığı 1280 mm (çevik eller hariç) |
|
Kol kapasitesi |
3 (tek kol) / 6 (çift kol, becerikli eller hariç) |
|
Azami hız |
≥3 m/s |
|
En dar geçiş |
İşbirlikli çalışmada geçiş genişliği >= 1,5 m |
|
Seyrüsefer |
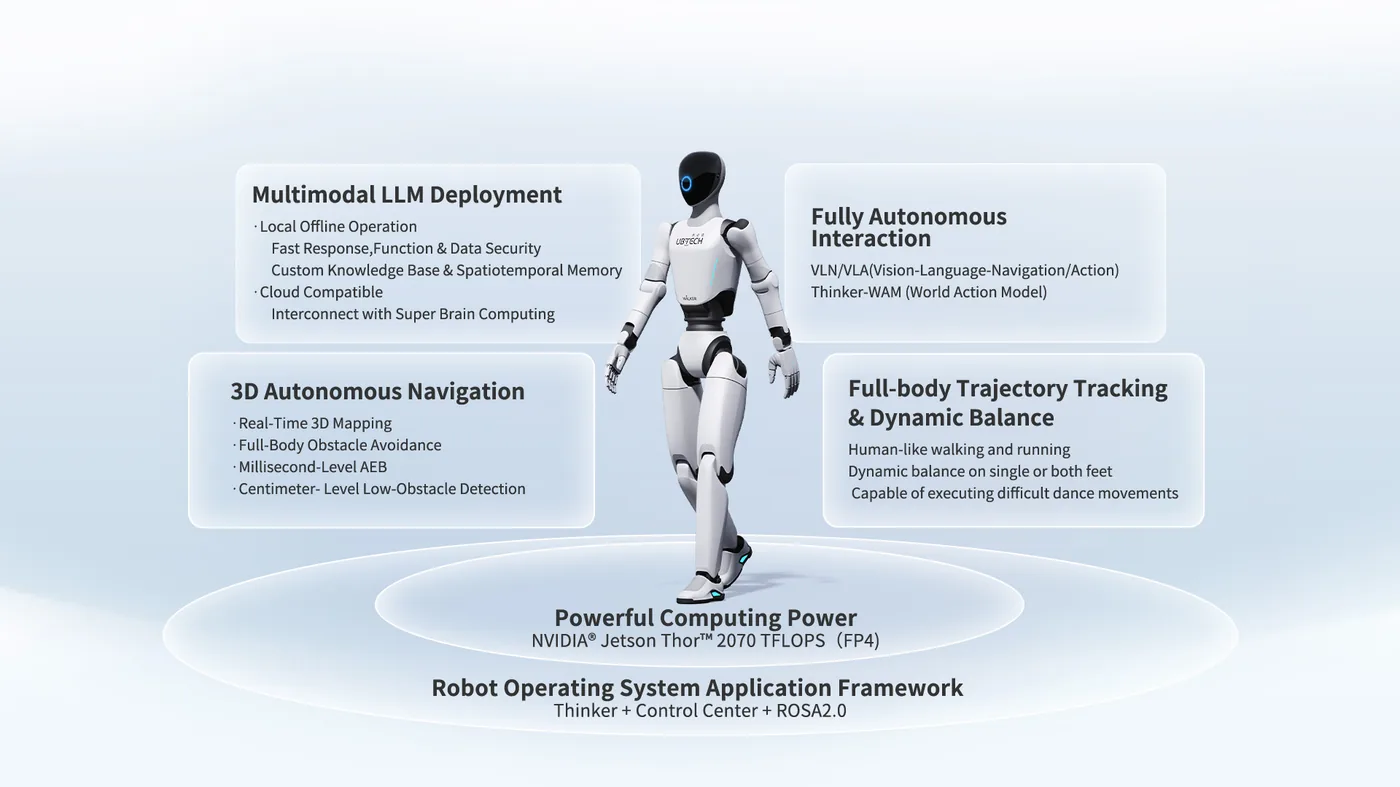
Kendi geliştirdikleri U-SLAM saf görüş navigasyonu, mekansal algı, aktif engel kaçınma |
|
Batarya |
Çıkarılabilir batarya; %0'dan %100'e şarj yaklaşık 90 dakika. İki şarj yöntemi: güç adaptörüyle robot üzerinde ya da bataryayı çıkarıp doğrudan şarj kablosuyla. |
|
Çalışma süresi |
Bileşik çalışma 2,5-3 saat; yerinde adımlamada ≥3 saat, dans koşulunda ≥2 saat |
|
Şarj süresi |
Yaklaşık 90 dakika (%0'dan %100'e) |
|
Şarj cihazı |
Şarj: 52 V DC / 14 A maks. |
|
Çalışma gerilimi |
Anma gerilimi 48 V DC / 8 A; şarj 52 V DC / 14 A azami |
|
Hareket biçimi |
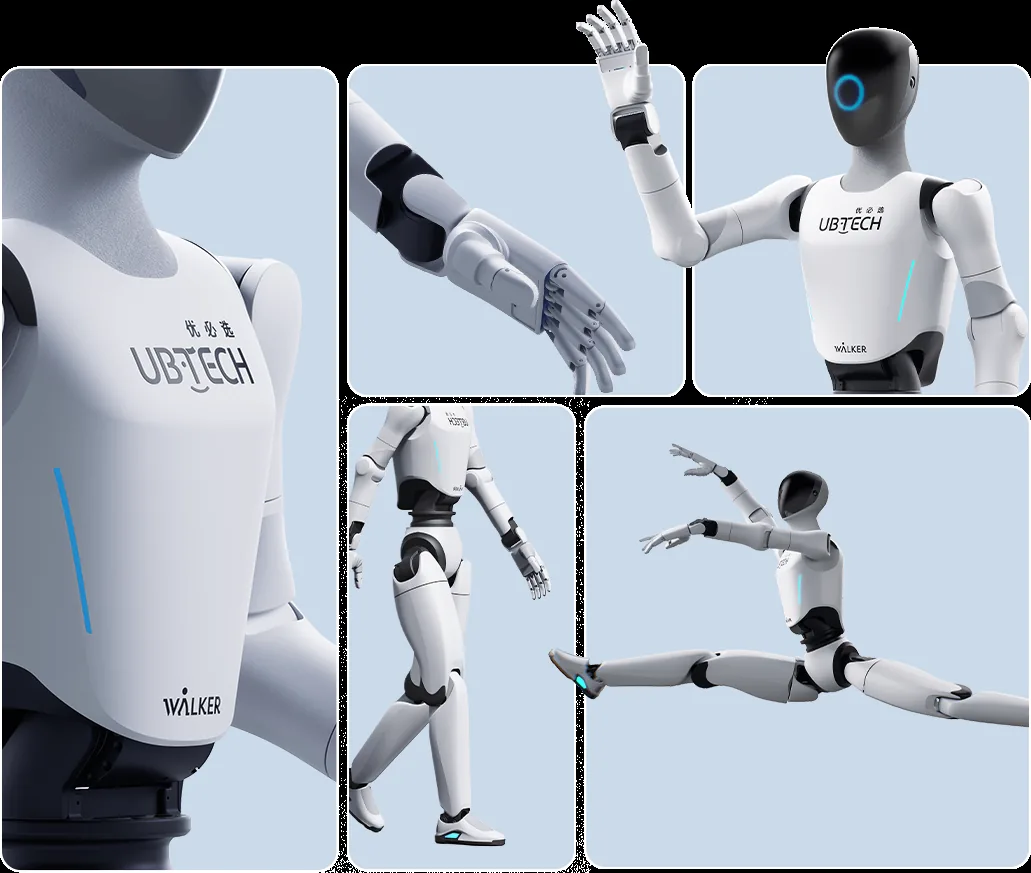
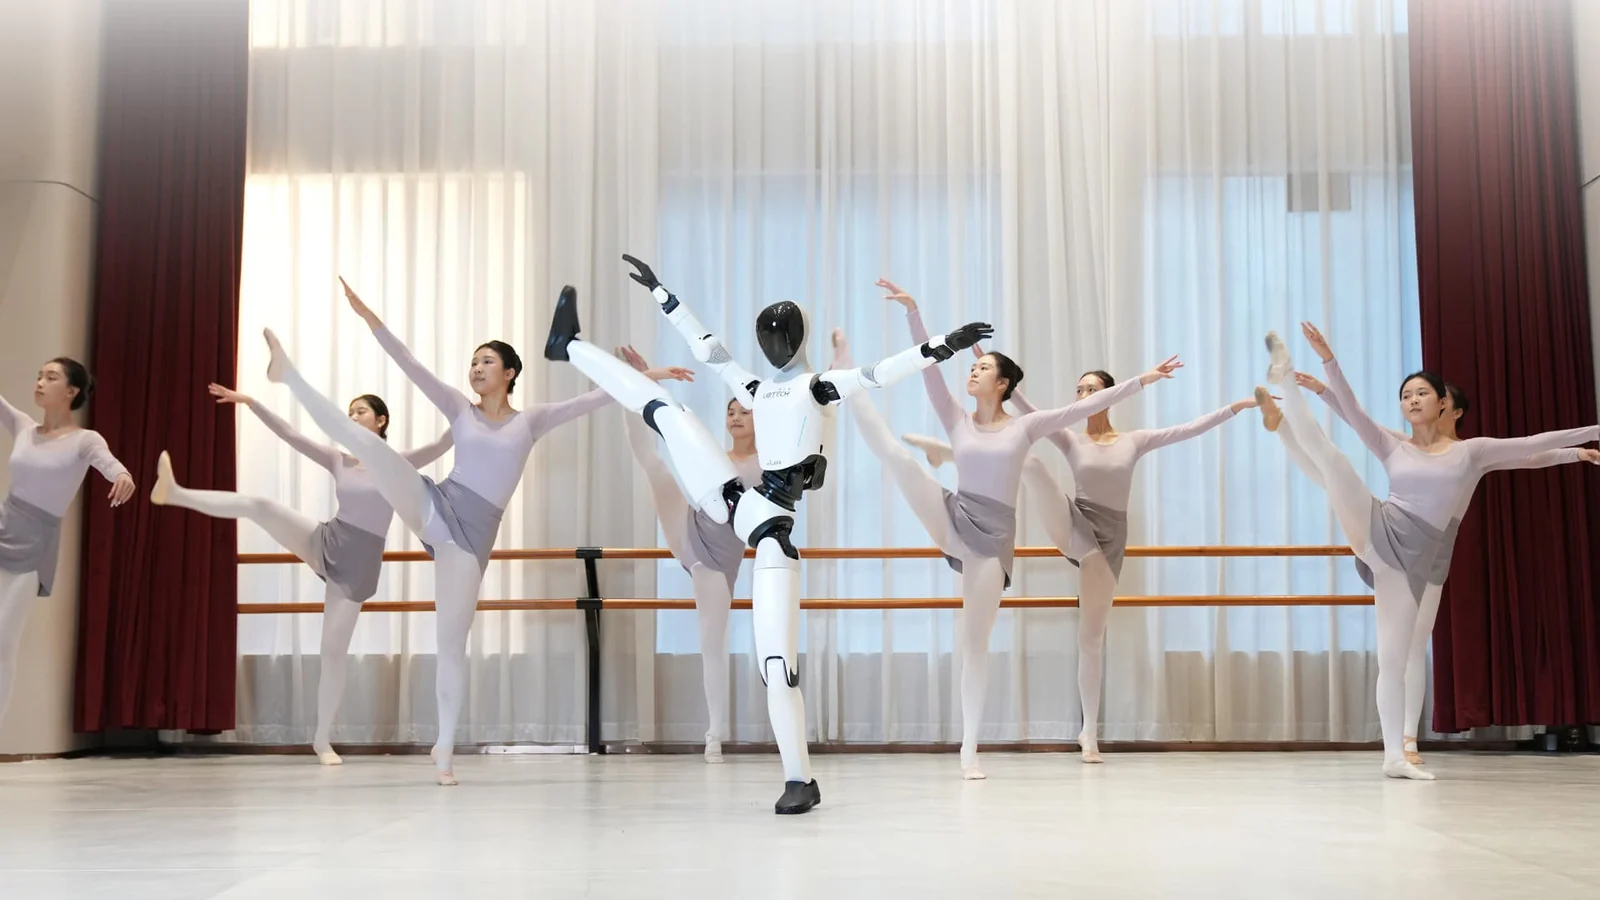
İki ayaklı tam boy insansı; yerleşik hareket kütüphanesiyle özelleştirilebilir dinamik hareket |
|
Serbestlik derecesi |
Toplam 53; 31 gövdede, 22 becerikli ellerde (pasif durum dahil) |
|
Kol serbestliği |
7 (becerikli el hariç) |
|
Bacak serbestliği |
6 DoF |
|
Bel serbestliği |
3 DoF |
|
Boyun serbestliği |
2 DoF |
|
Uç eleman |
Standart model el (çıkarılabilir, üçüncü taraf becerikli el ve tutucularla uyumlu); seçenek olarak UBT üçüncü nesil becerikli el Lite sürümü. Becerikli elde el başına 11 serbestlik derecesi (6 aktif + 5 pasif). |
|
Yapı ve malzeme |
Modüler tasarım ve modeller arası uyumluluk; seri üretim kapasitesi ve tek kişilik kurulum |
|
Sensörler |
Stereo kameralar, IMU, balıkgözü kameralar |
|
Bağlantı |
Çevrimiçi kullanım için Gigabit Ethernet önerilir (gecikme ≤100 ms, paket kaybı ≤%1); küresel 4G/5G, gövdeye takılan 5G modülü seçenek |
|
Etkileşim |
2,8 inç dairesel etkileşim ekranı, batarya durum LED'leri, mikrofon dizisi, hoparlörler |
|
Ekran |
2,8 inç dairesel etkileşim ekranı |
|
İşlemci |
Üretici yüksek başarımlı hesaplama ve yerleşik dünya modeli tanımlar. |
|
İşletim sistemi |
Ubuntu + ROSA 2.0. SDK geliştirme ortamı robotun ROS 2 kabı içinde Ubuntu 22.04 + ROS 2 Humble; ROS 2 URDF robot tanım modelleri destekleniyor. |
|
Yazılım özellikleri |
Balık gözü kamera x2, çift gözlü kamera x1, tek gözlü kamera x1, LCD ekran x1, hoparlör x2, mikrofon x4, yüksek hassasiyetli IMU x2, opsiyonel becerikli el x2; güvenlik için çok yönlü algı |
|
Çalışma sıcaklığı |
Çalışma 3°C - 40°C; depolama -10°C - 50°C |
|
Depolama sıcaklığı |
-10°C ~ 50°C |