|
Motor |
15 |
|
Boy |
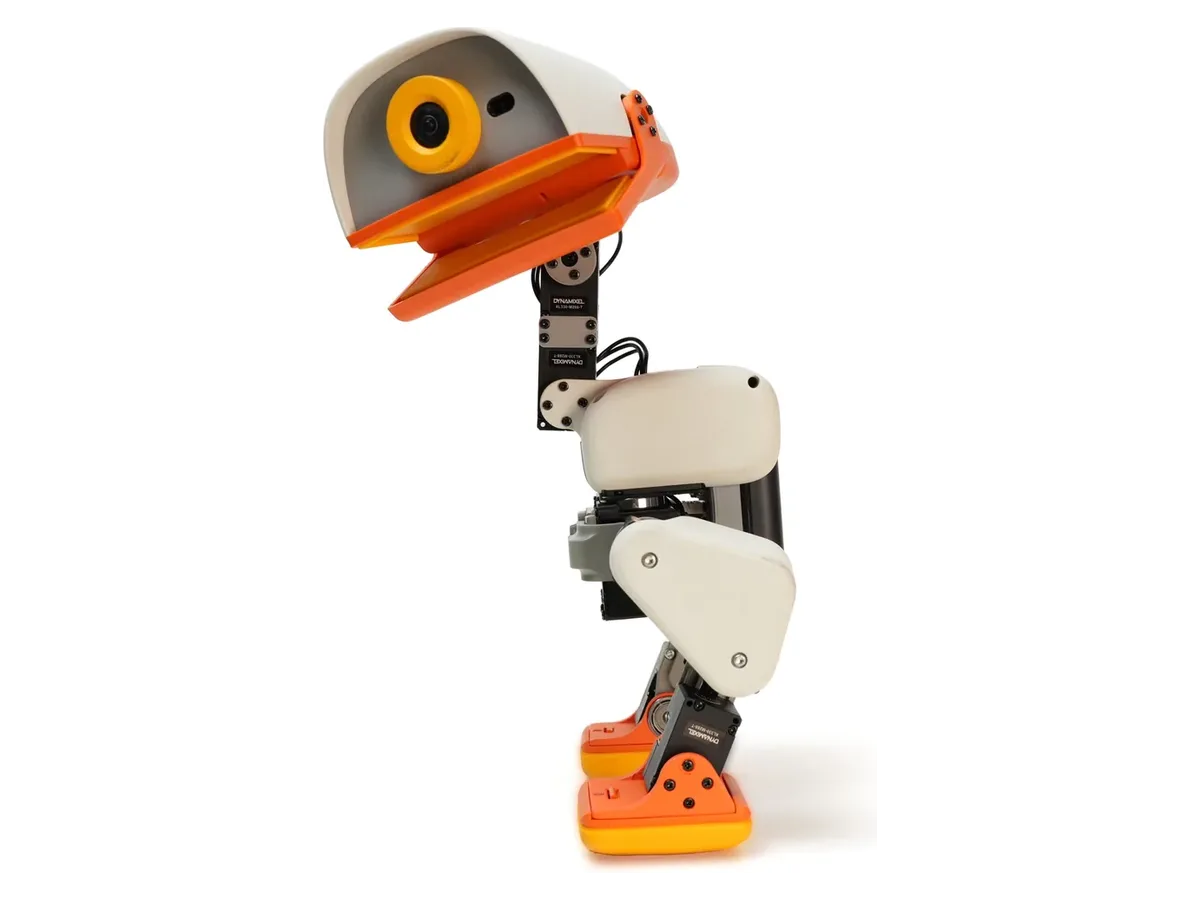
Bacaklar, boyun ve baş |
|
Ağırlık |
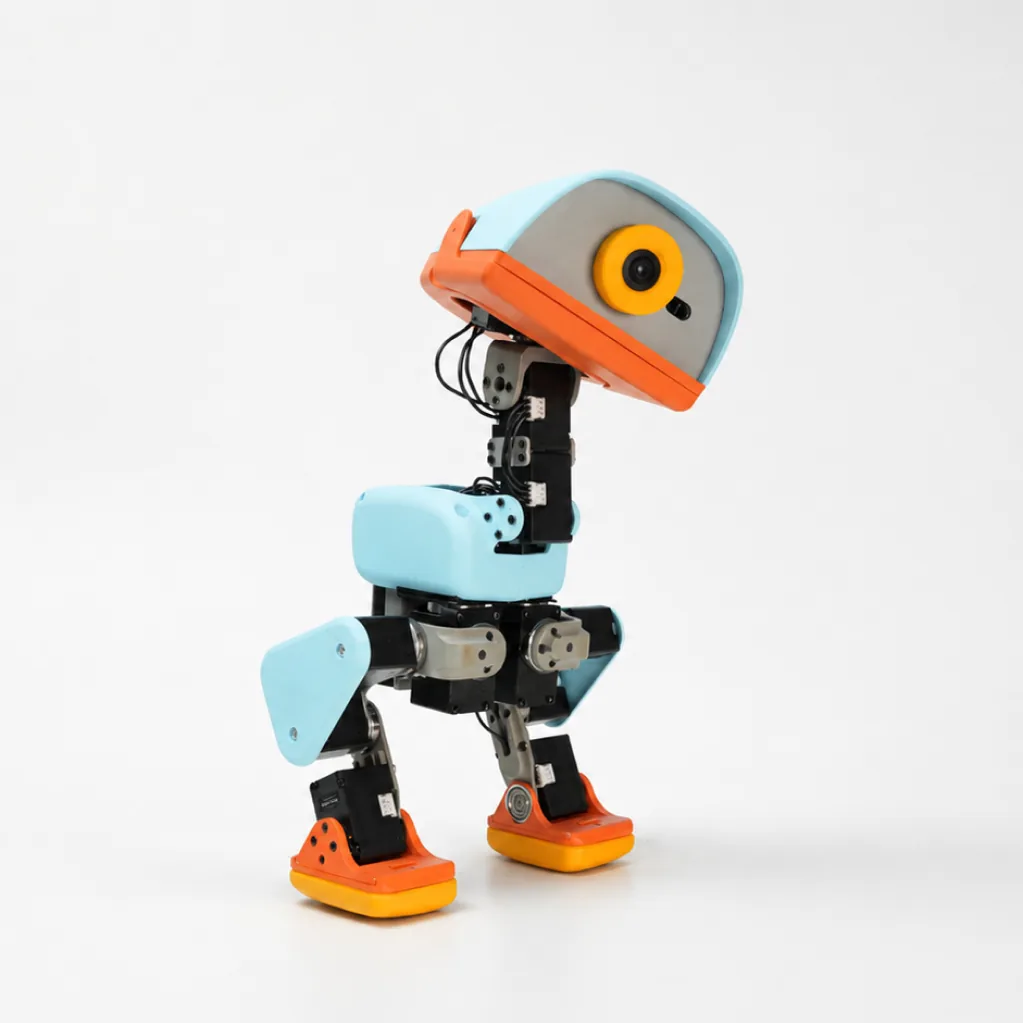
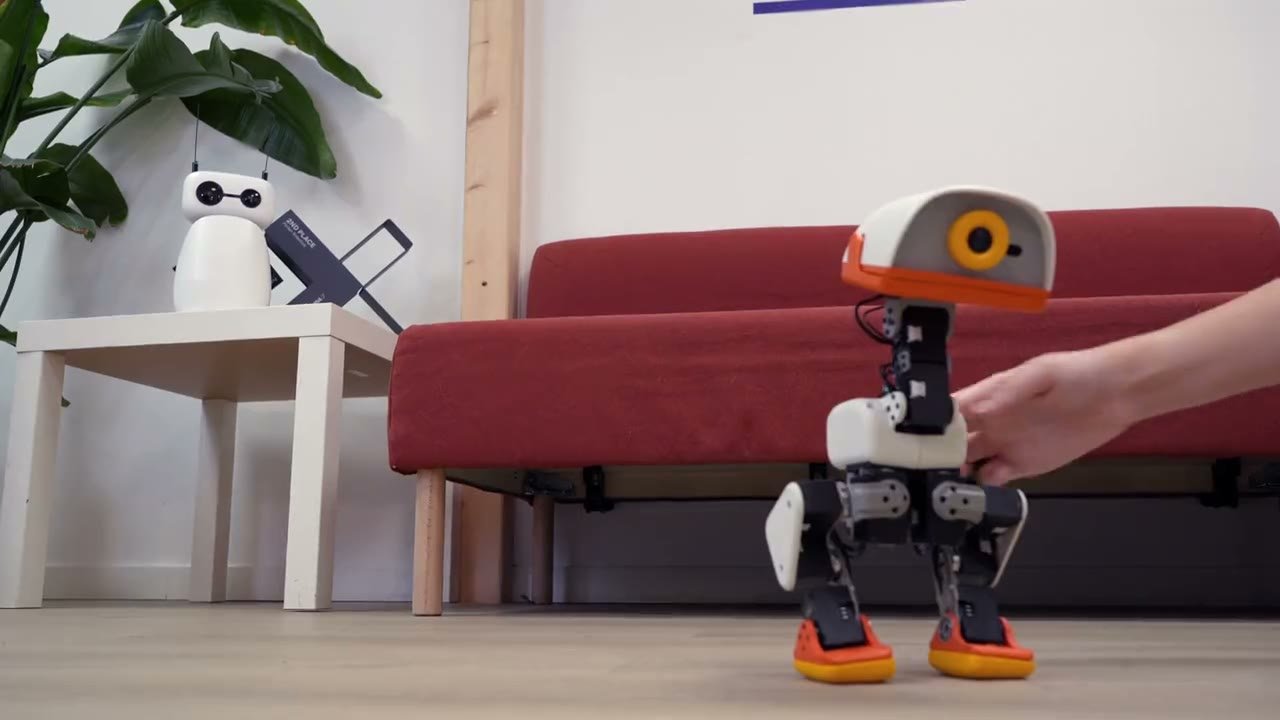
25 cm |
|
Politika Döngüsü |
14 cm genişlik |
|
Hareket |
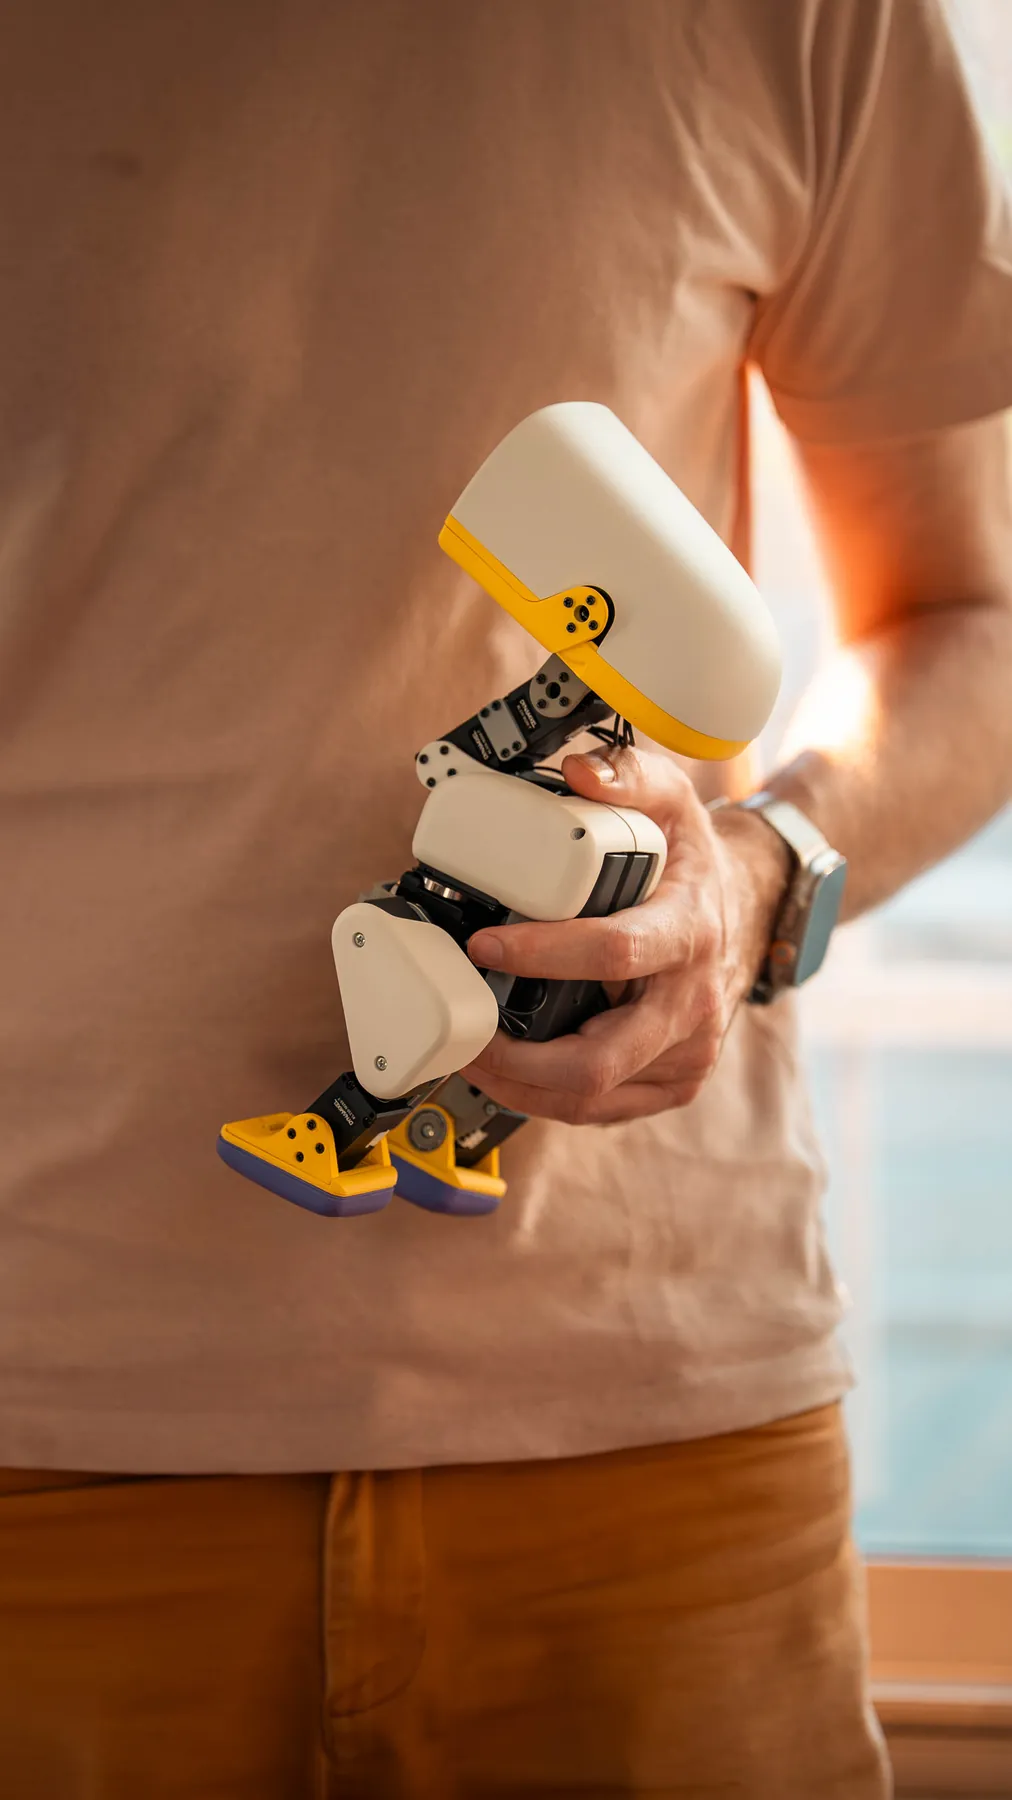
< 800 g |
|
Çalışma |
Elde taşınır |
|
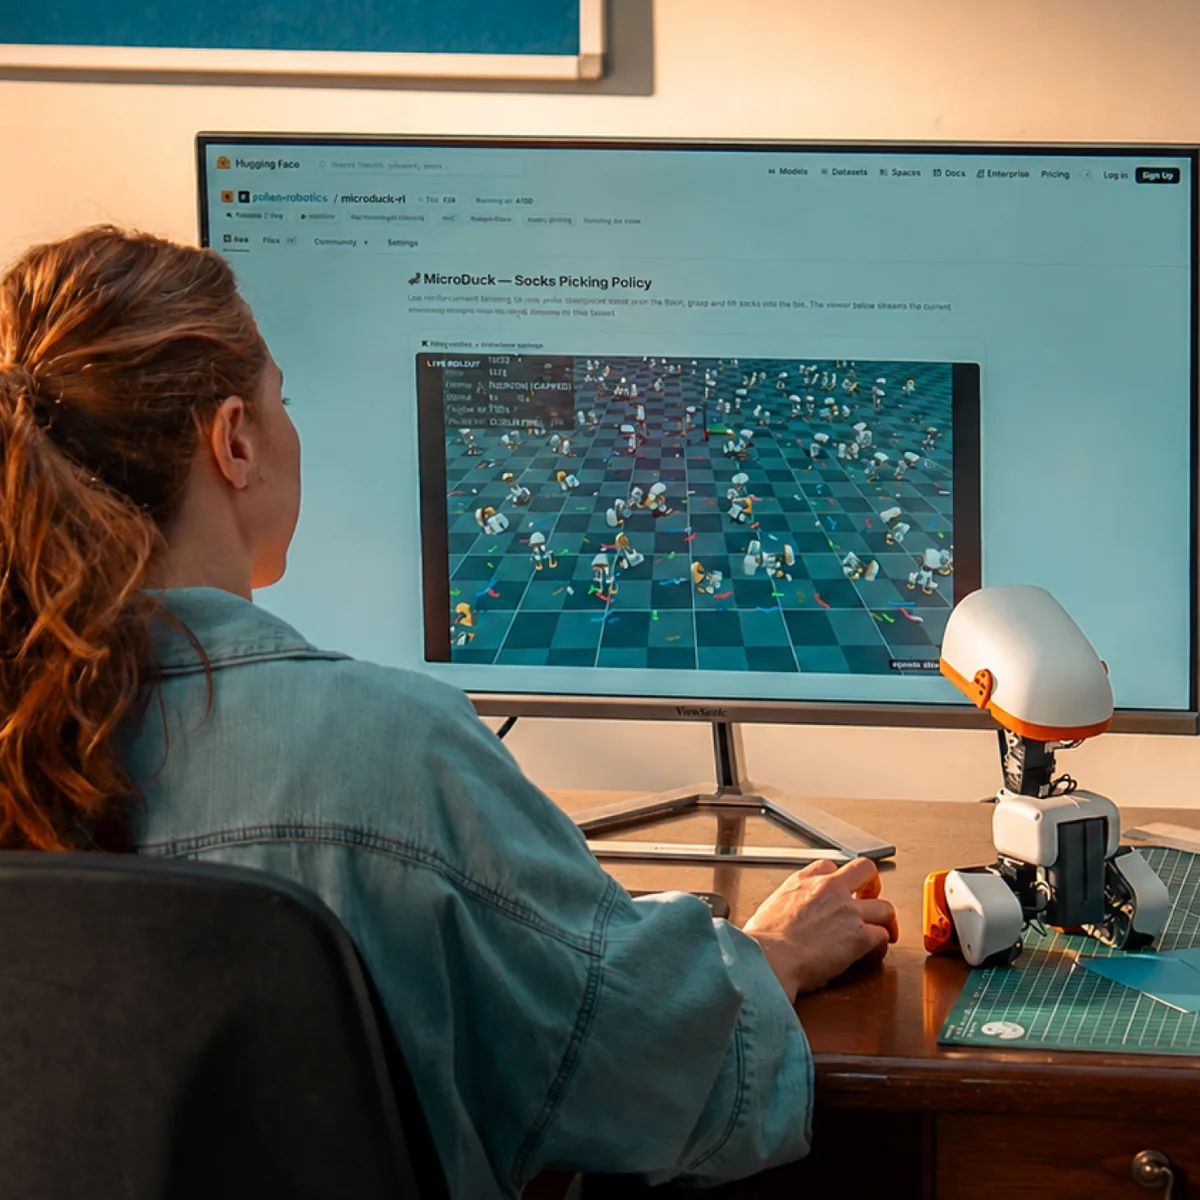
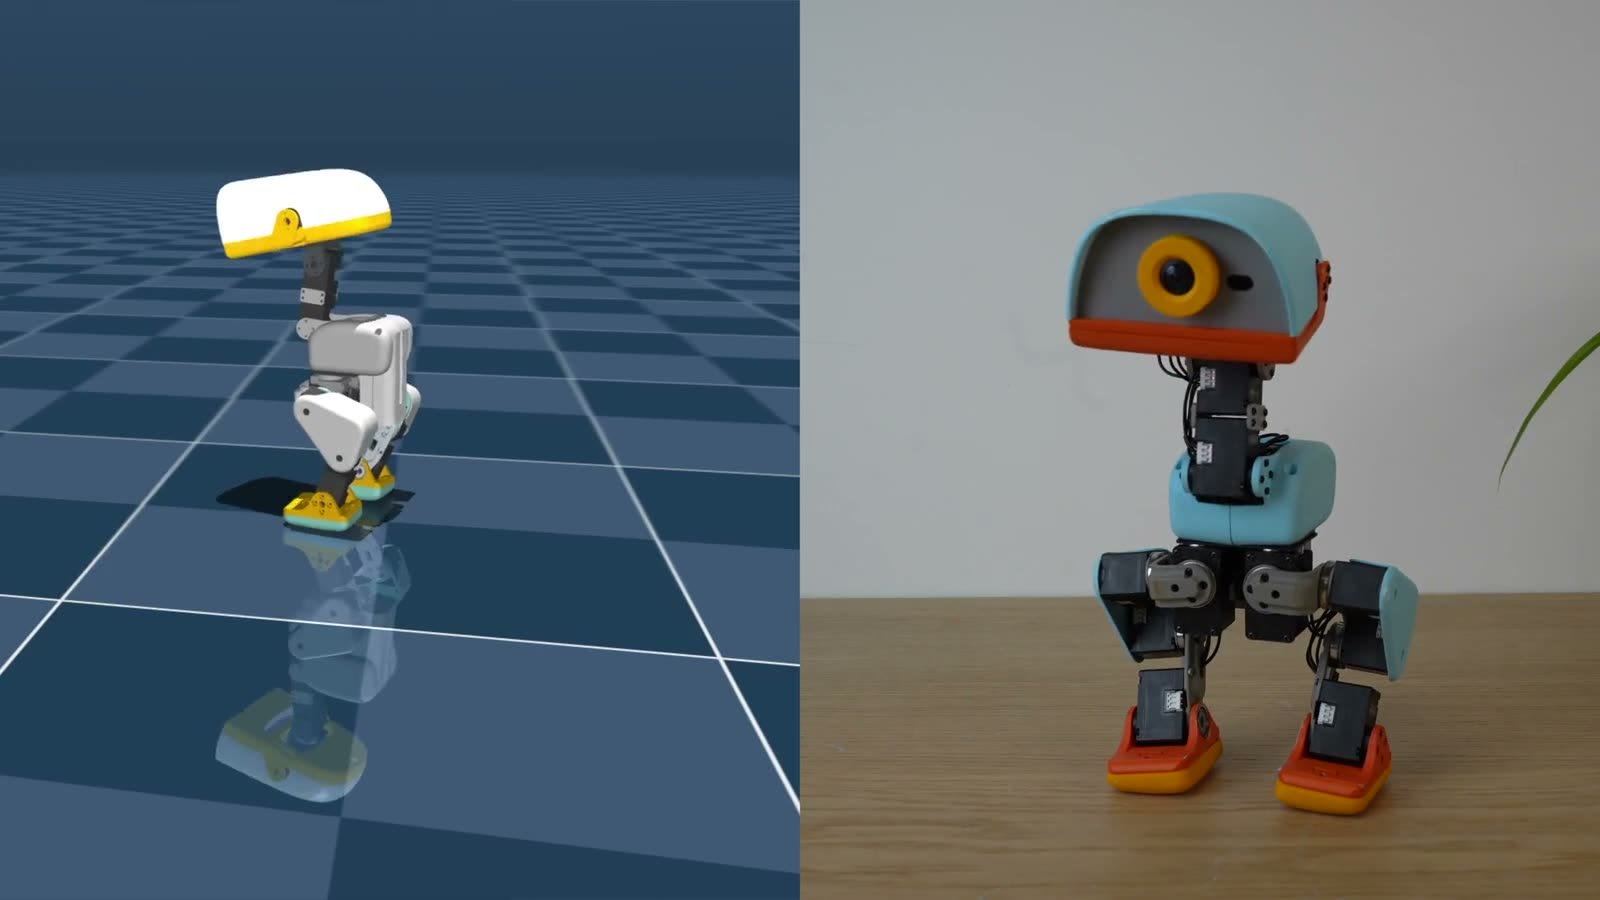
MuJoCo ve PPO ile eğitim |
Politikalar mjlab (MuJoCo Warp) üzerinde PPO ile 50 Hz'de eğitilir, ONNX'e aktarılır ve robottaki çalışma zamanına yüklenir. |
|
Motor seviyesinde fizik |
Dynamixel XL330 servolar BAM aktüatör modeliyle voltaj kontrol yasasına kadar simüle edilir; batarya voltajı, yük altında voltaj düşümü, komut gecikmesi ve sürtünme her ortamda rastgeleleştirilir. |
|
Dişli boşluğu da modelde |
Her ana görevin, 14 servo ekleminin her birinde ±1 derece dişli boşluğuyla eğitilen bir ikizi var. |
|
Kendi GPU'nuzda ya da bulutta |
Yerel eğitim CUDA destekli bir GPU ister; üreticiye göre 4096 paralel ortamda kullanılabilir bir yürüyüş 1-2 saatte çıkar. GPU yoksa aynı komut Hugging Face Jobs üzerinde çalışır. |
|
Apache-2.0 |
Yazılım yığınının tamamı, serbest lisansla |
|
MuJoCo |
Her politikanın eğitildiği fizik simülasyonu |
|
7 |
Politika: kutudan çıkan her hareket yayımlanmış ve yeniden eğitilebilir |
|
Boyutlar (ayakta) |
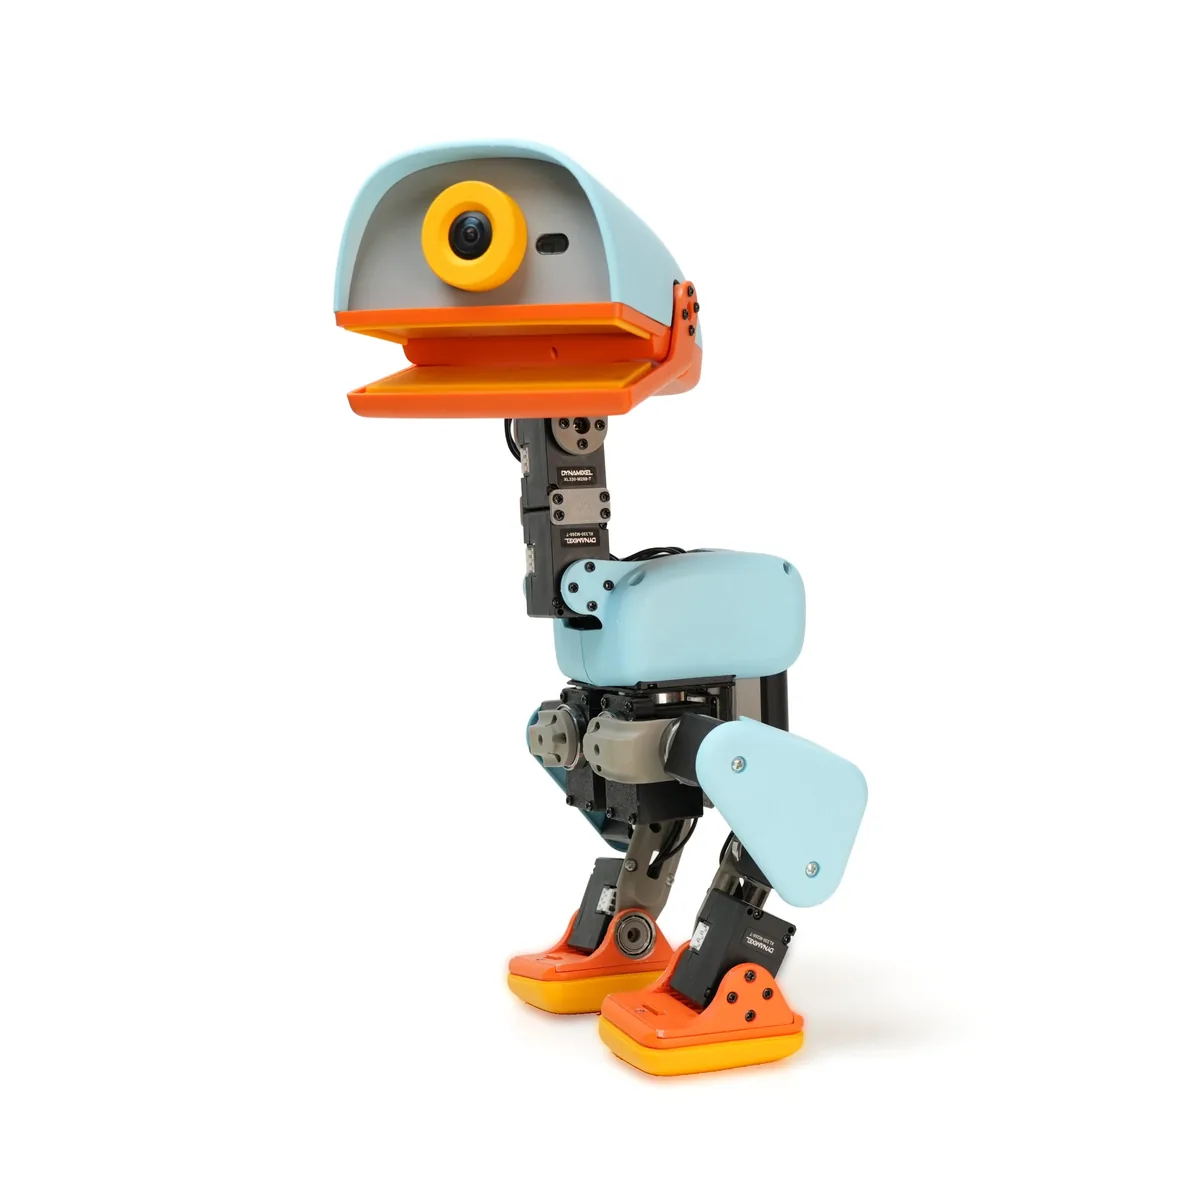
25 cm boy, 14 cm genişlik |
|
Batarya kapasitesi |
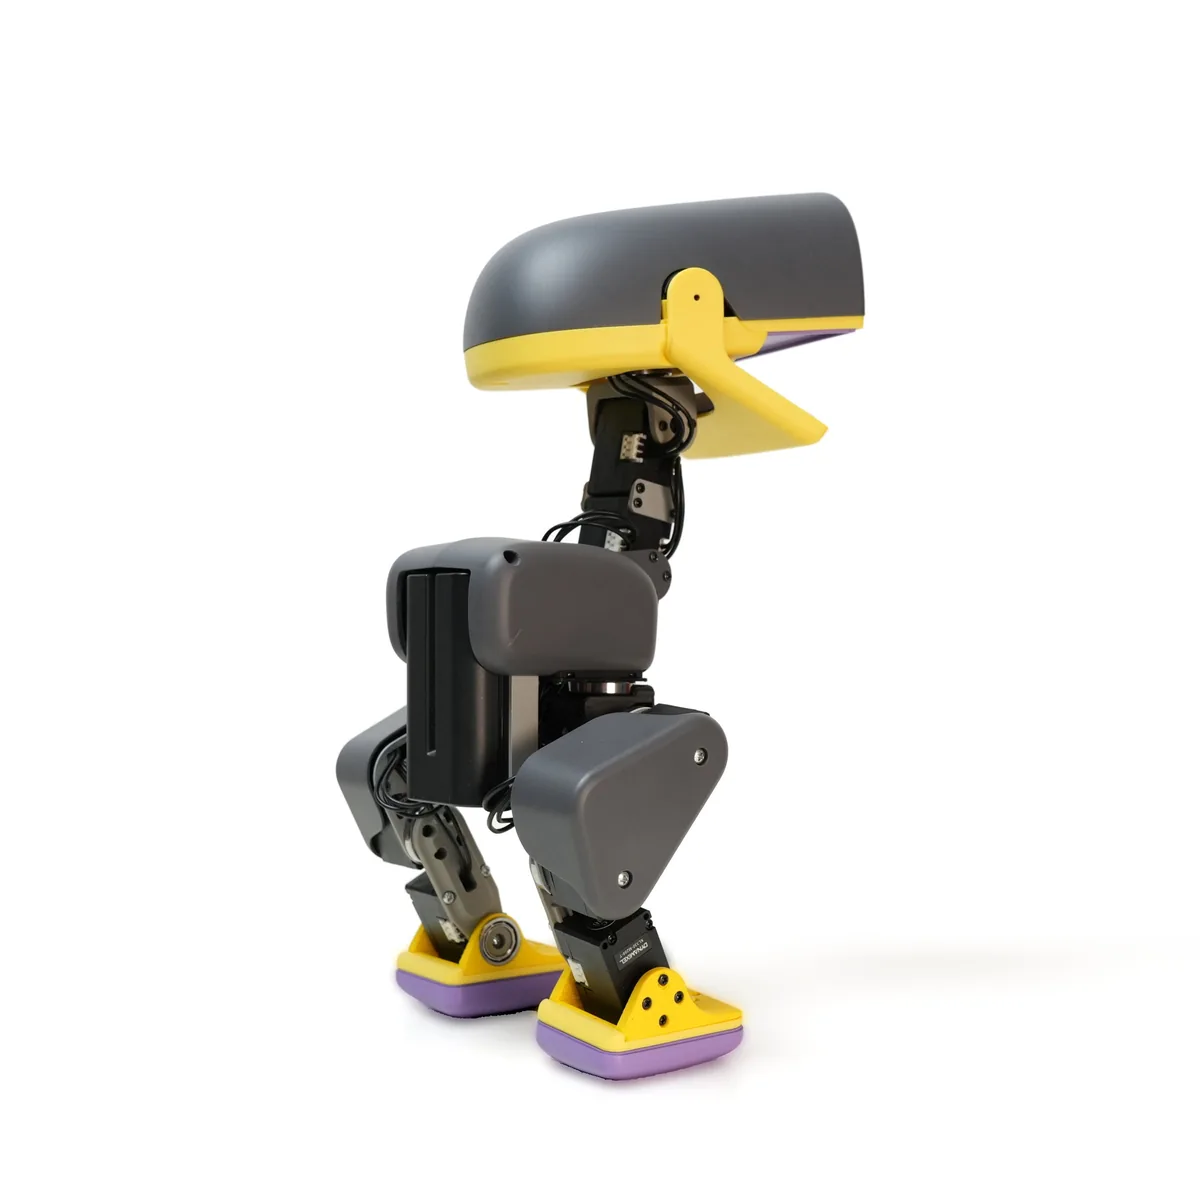
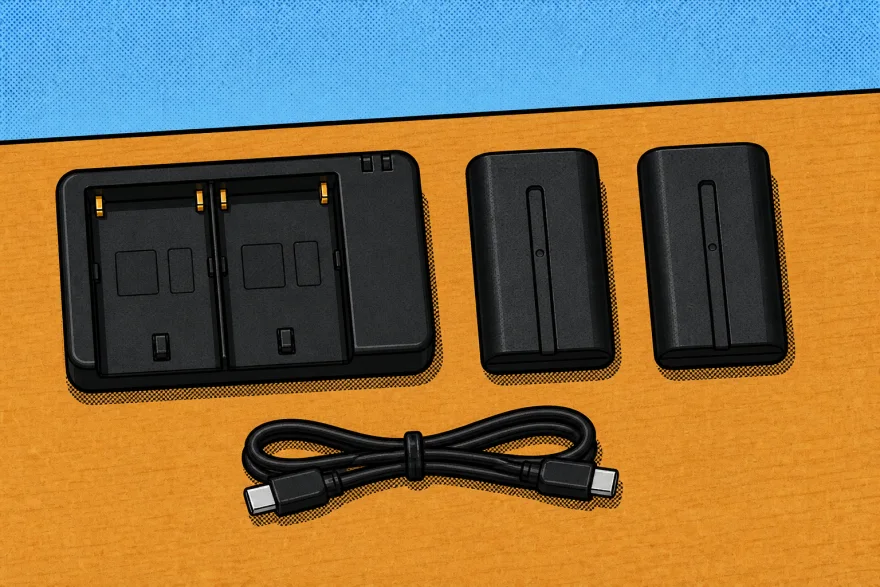
2600 mAh, çıkarılabilir NP-F550 kamera bataryası |
|
Batarya |
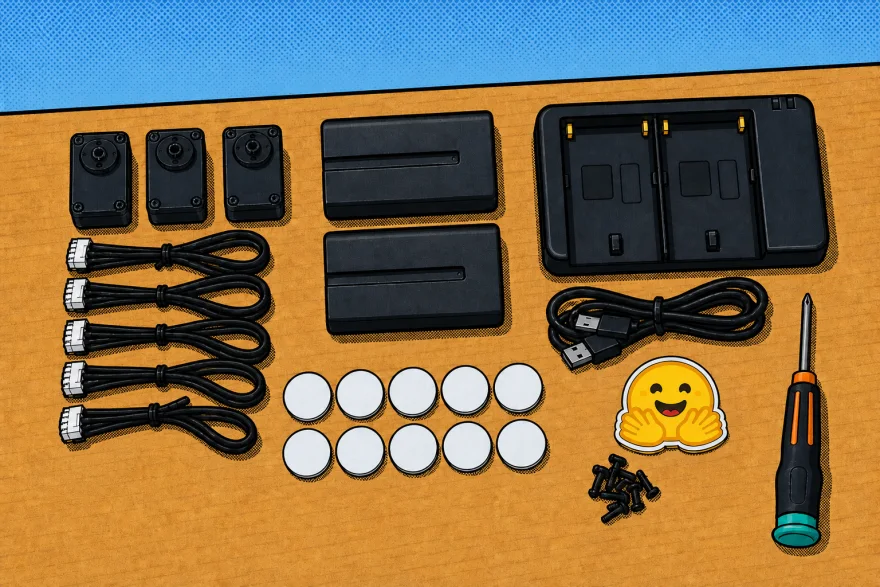
Çıkarılabilir NP-F550 kamera bataryası; çift yuvalı şarj cihazı şarj ve geliştirici paketlerinde |
|
Çalışma süresi |
Yaklaşık 1 saat (kullanıma göre değişir) |
|
Hareket biçimi |
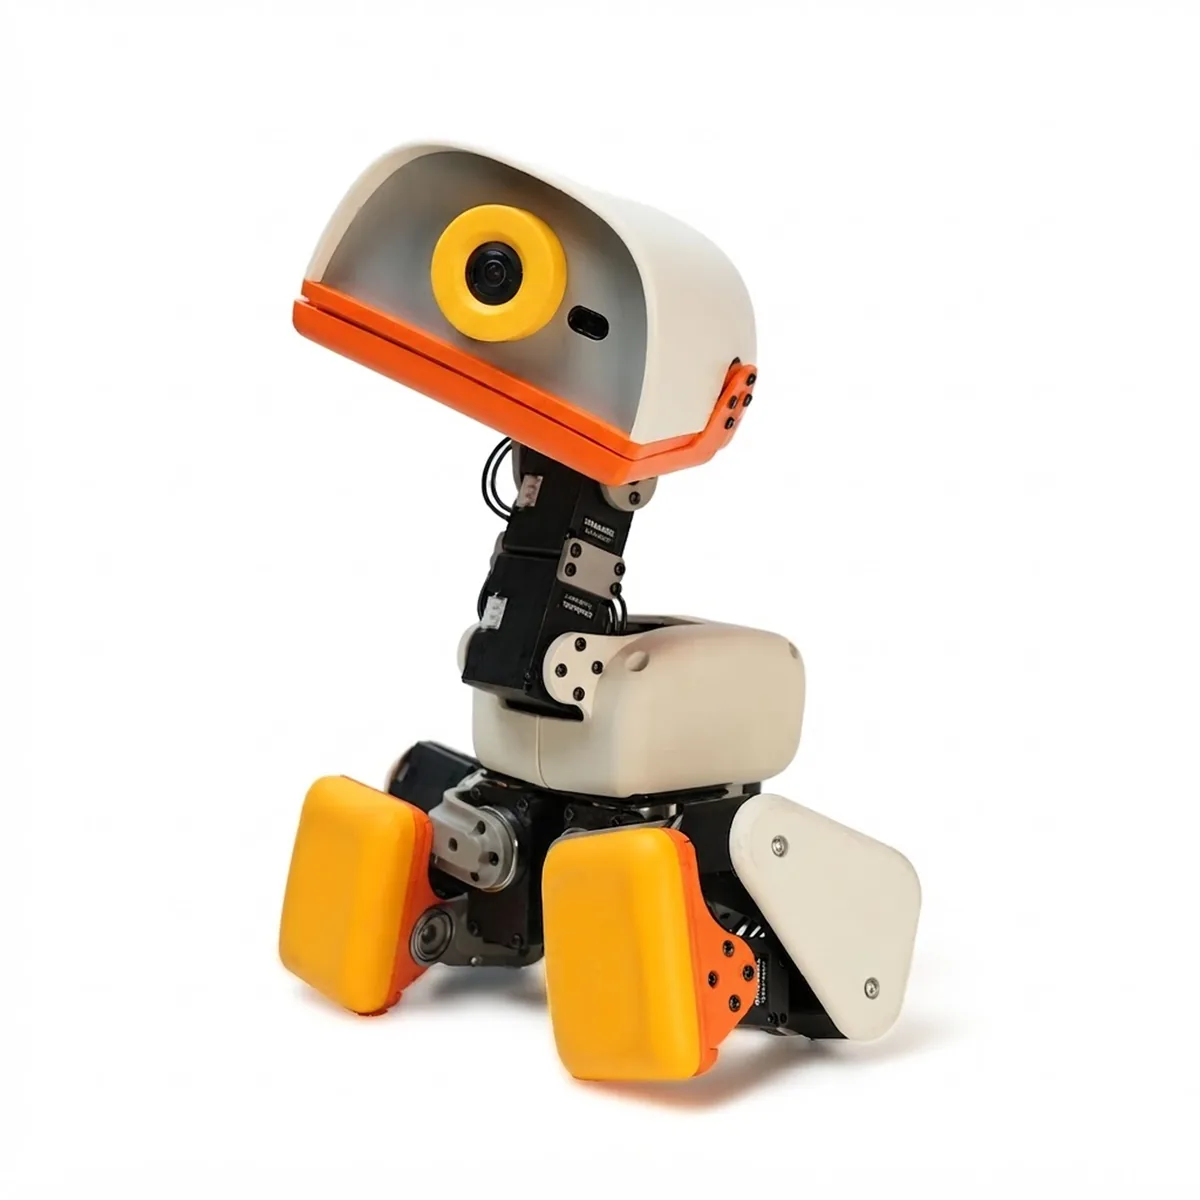
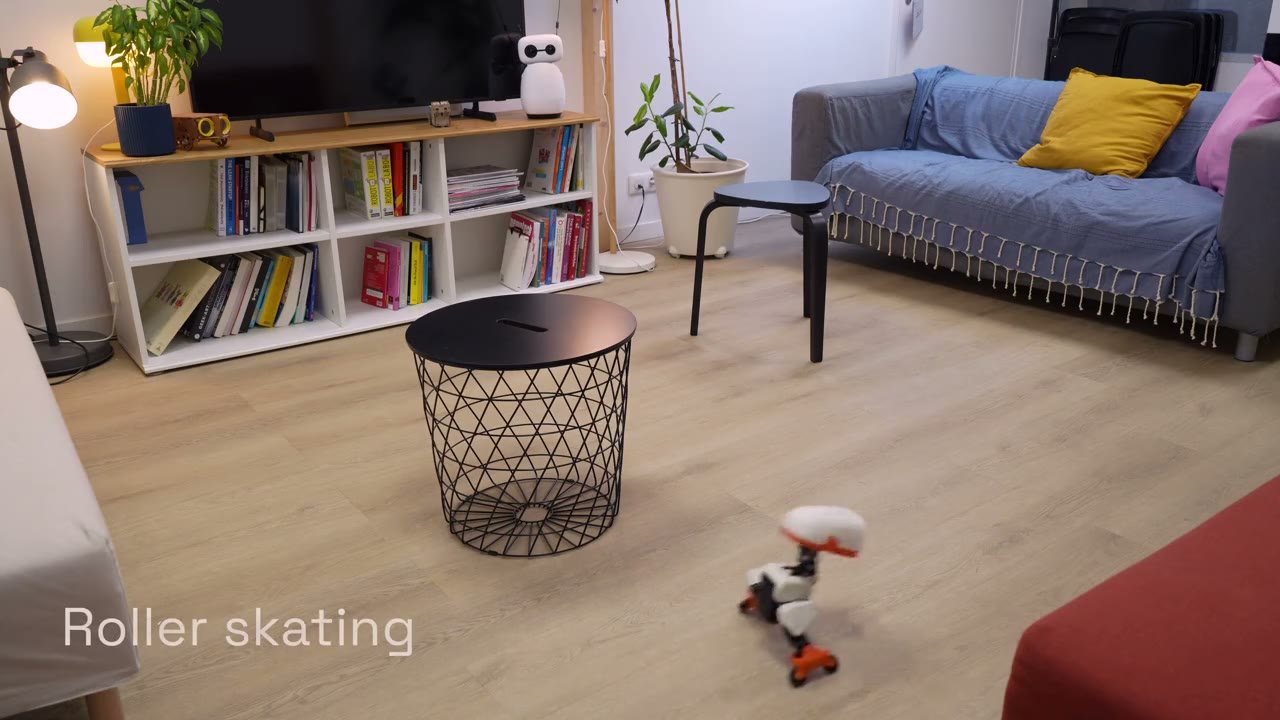
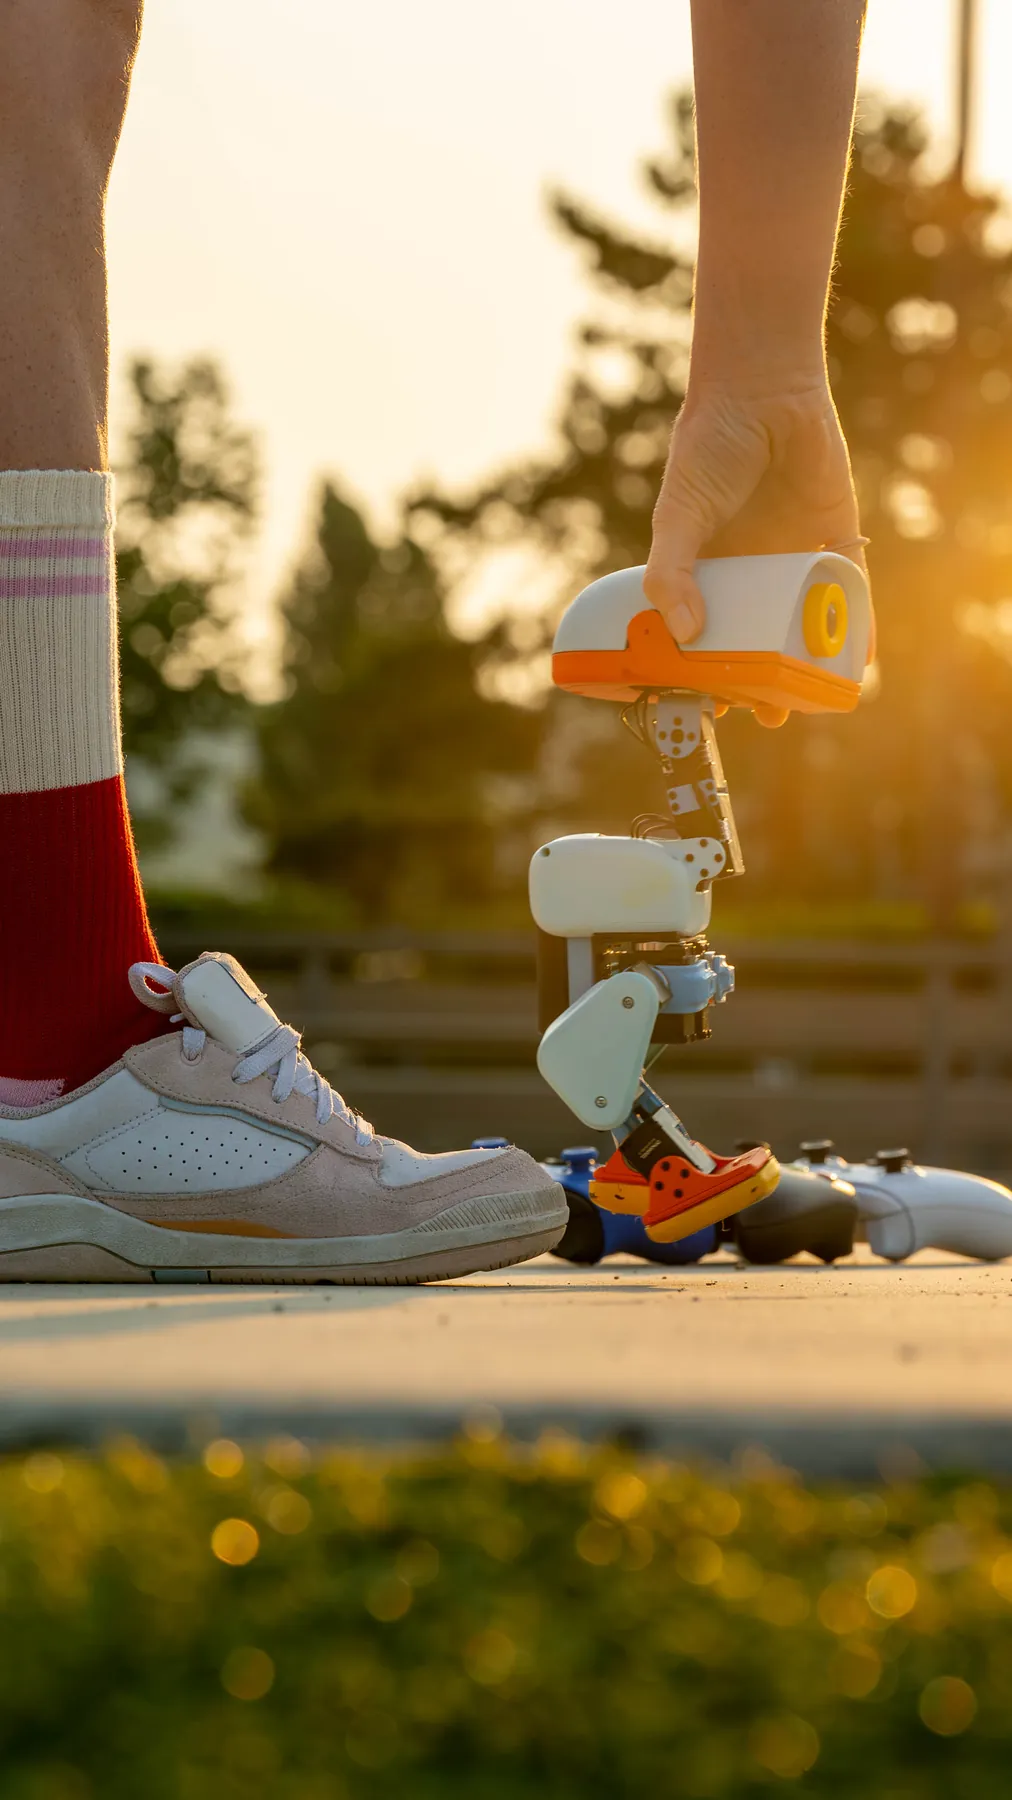
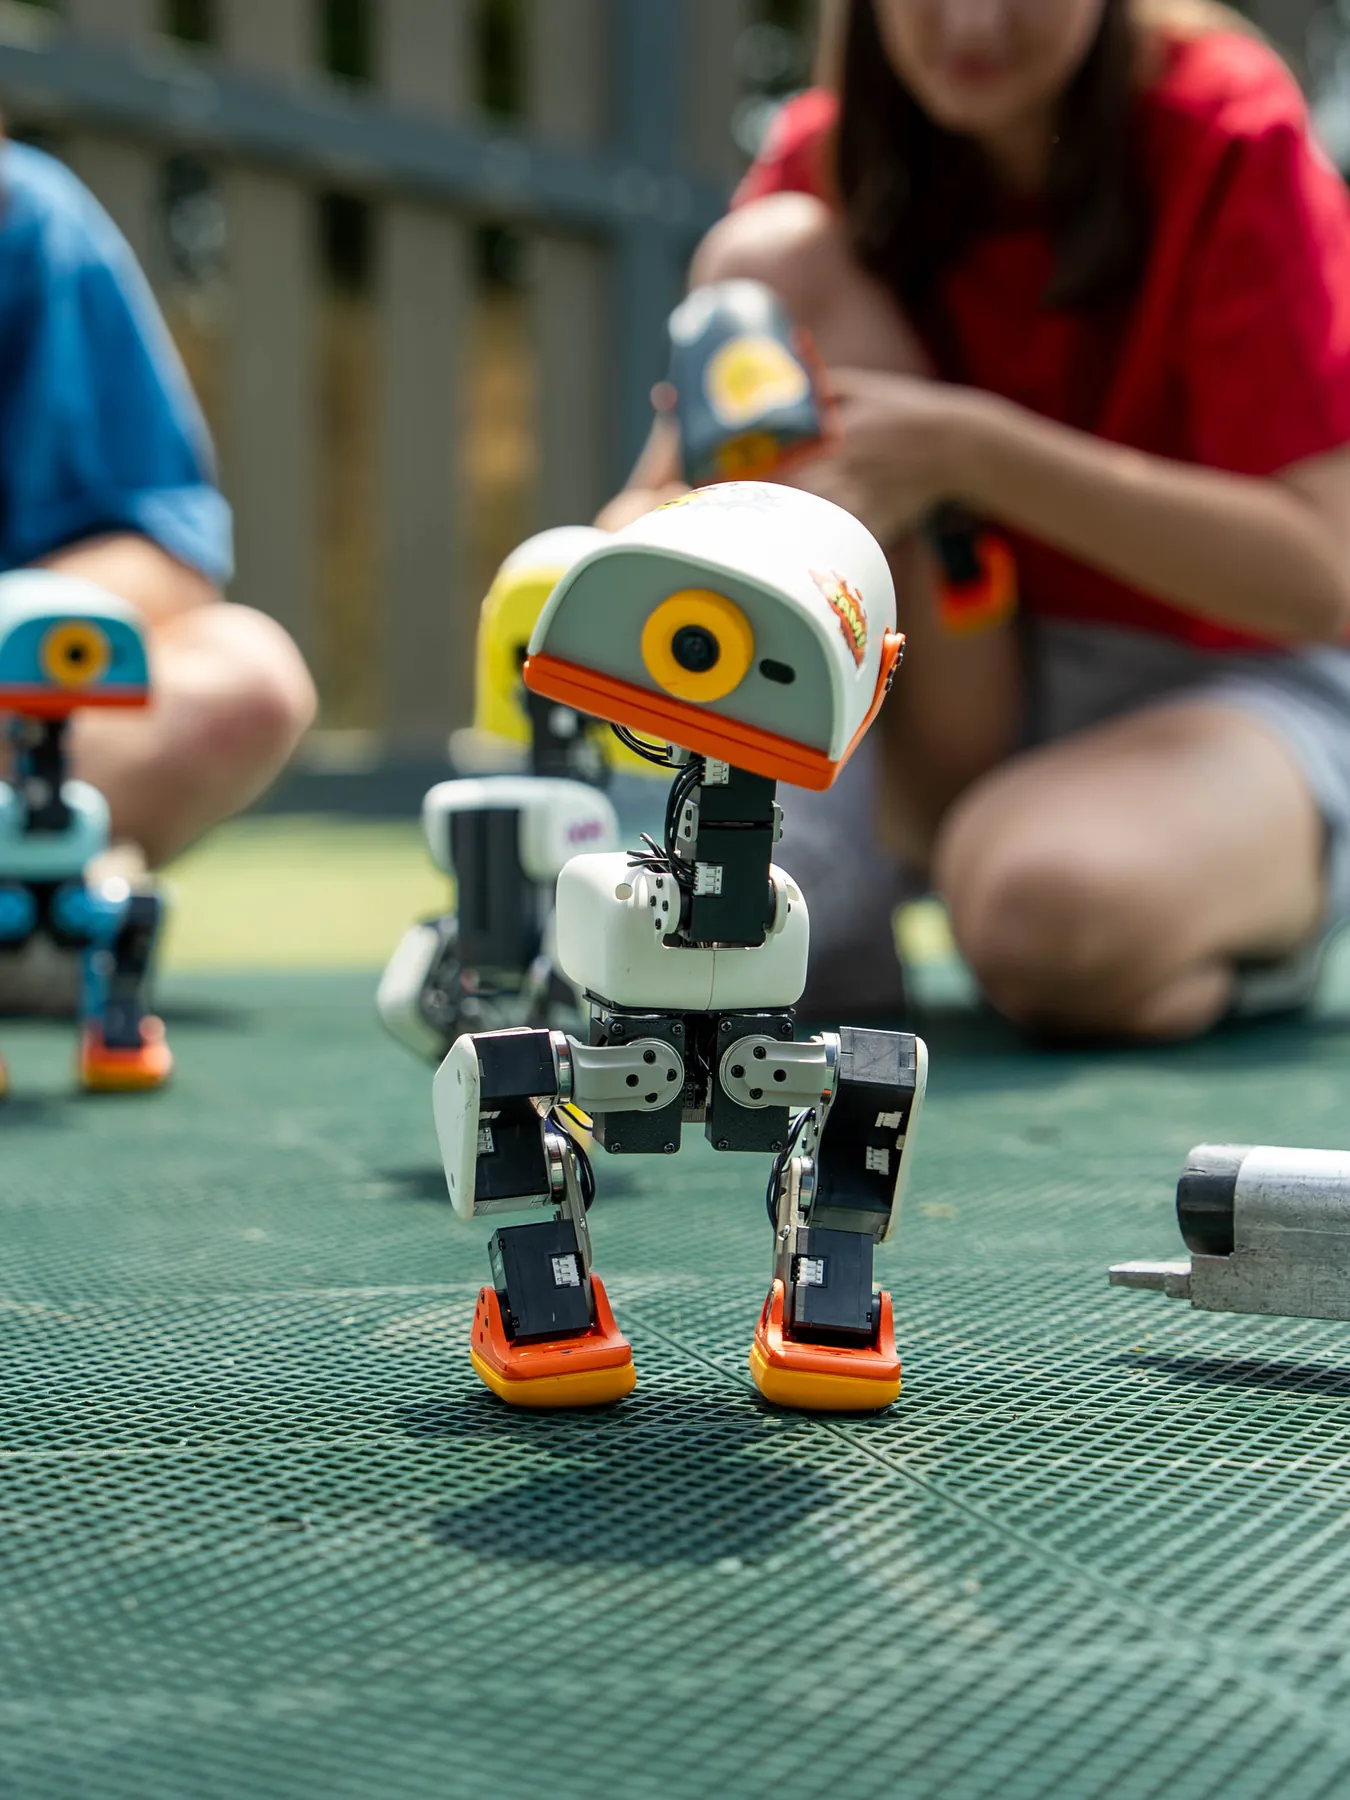
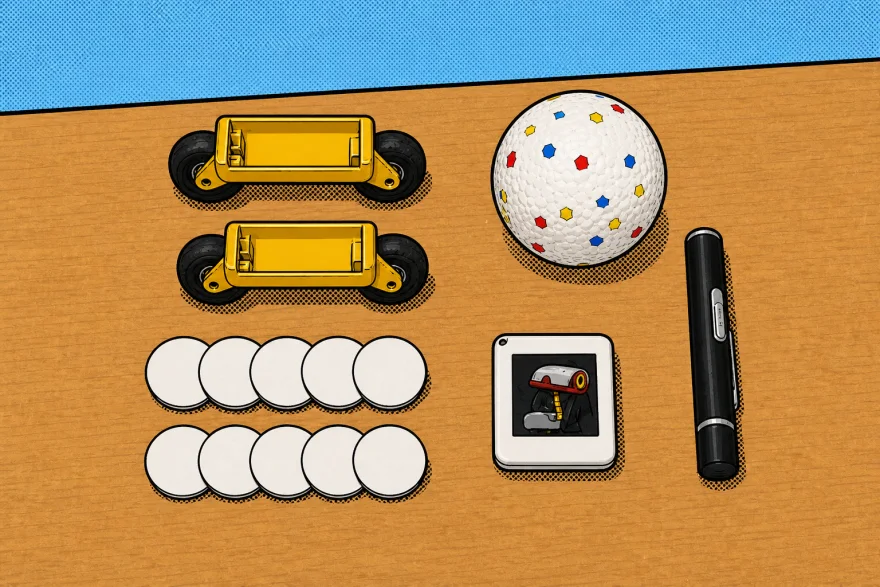
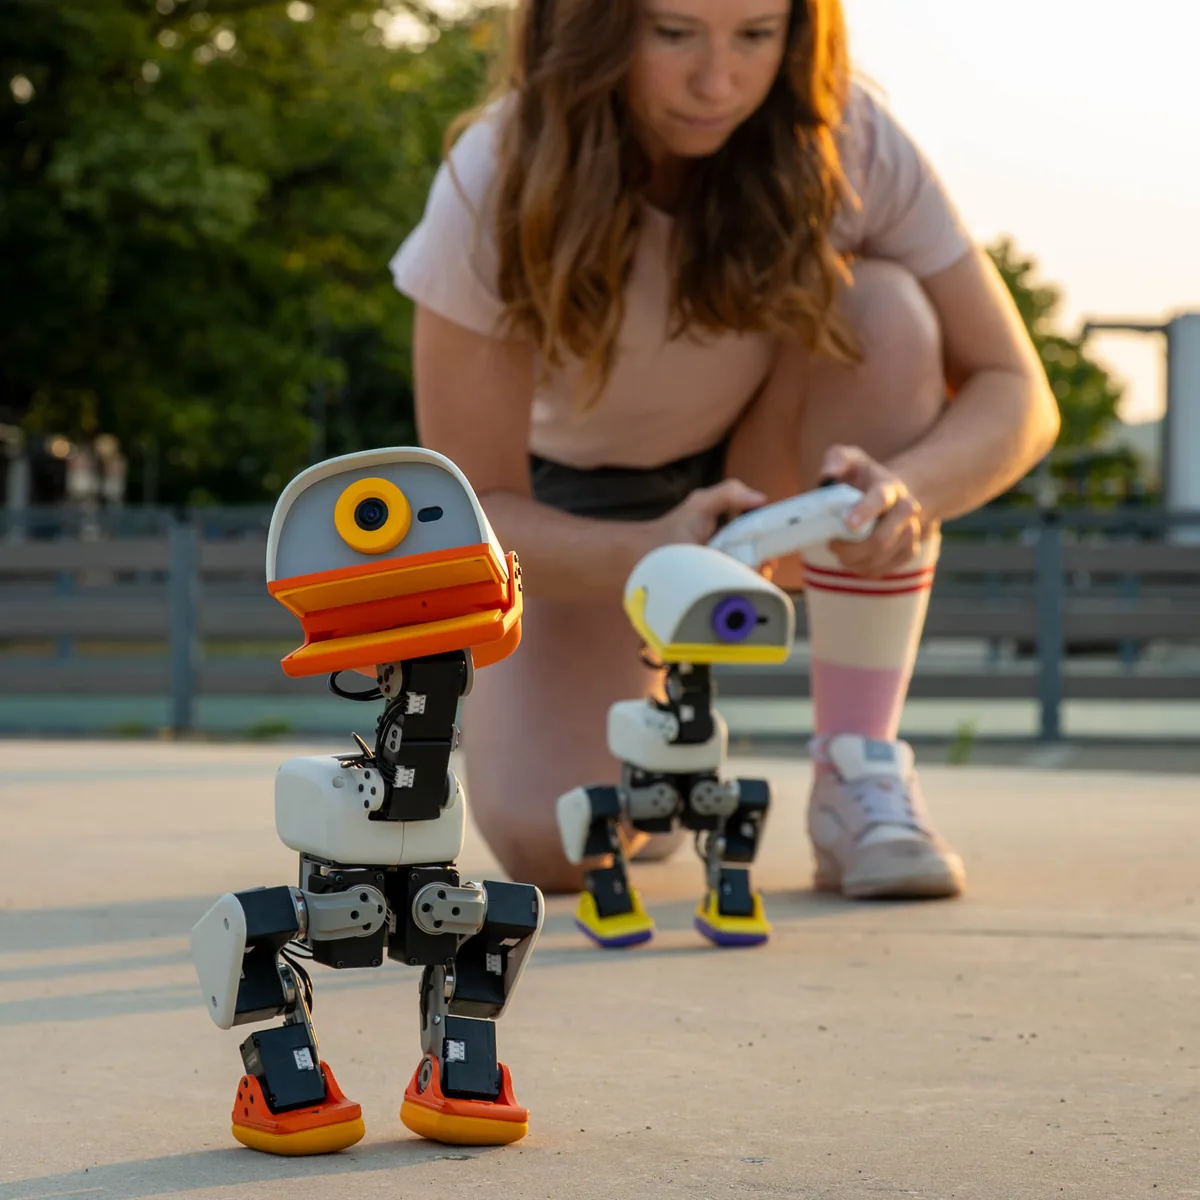
İki ayaklı yürüyüş, oturma, çömelme, düşmeden kalkma; paten takılınca tekerlekli kayma |
|
Serbestlik derecesi |
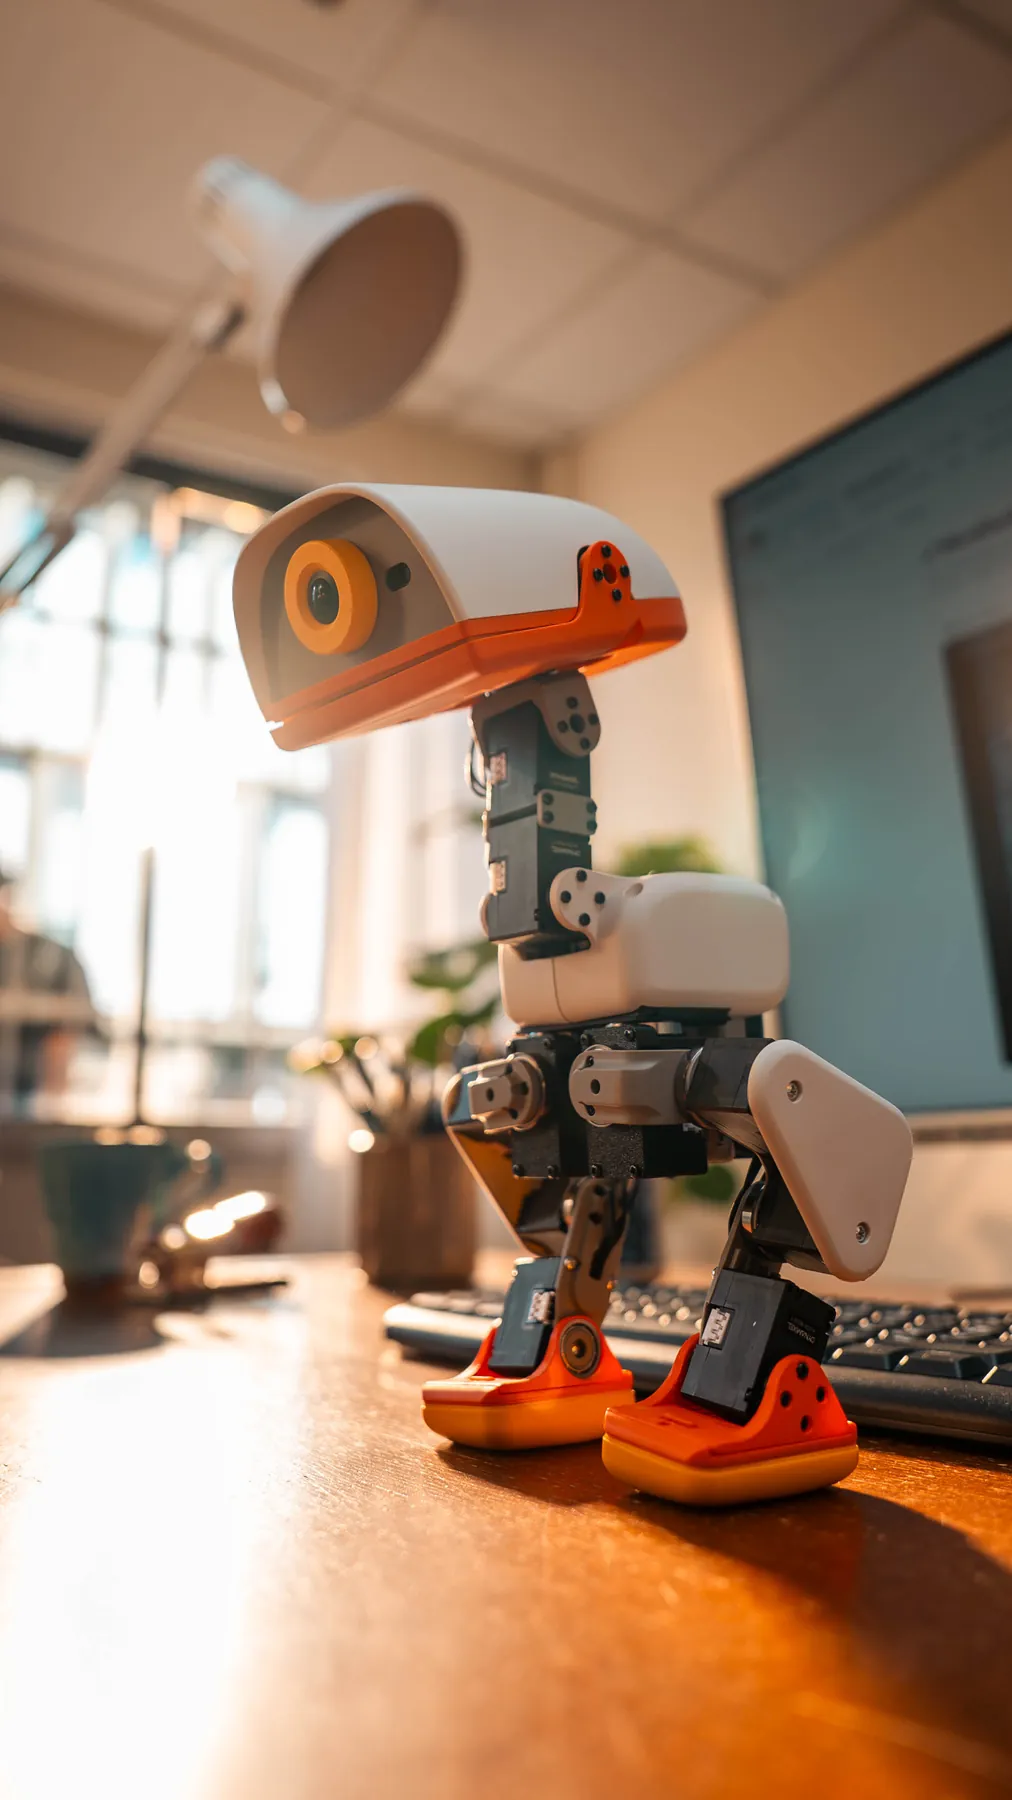
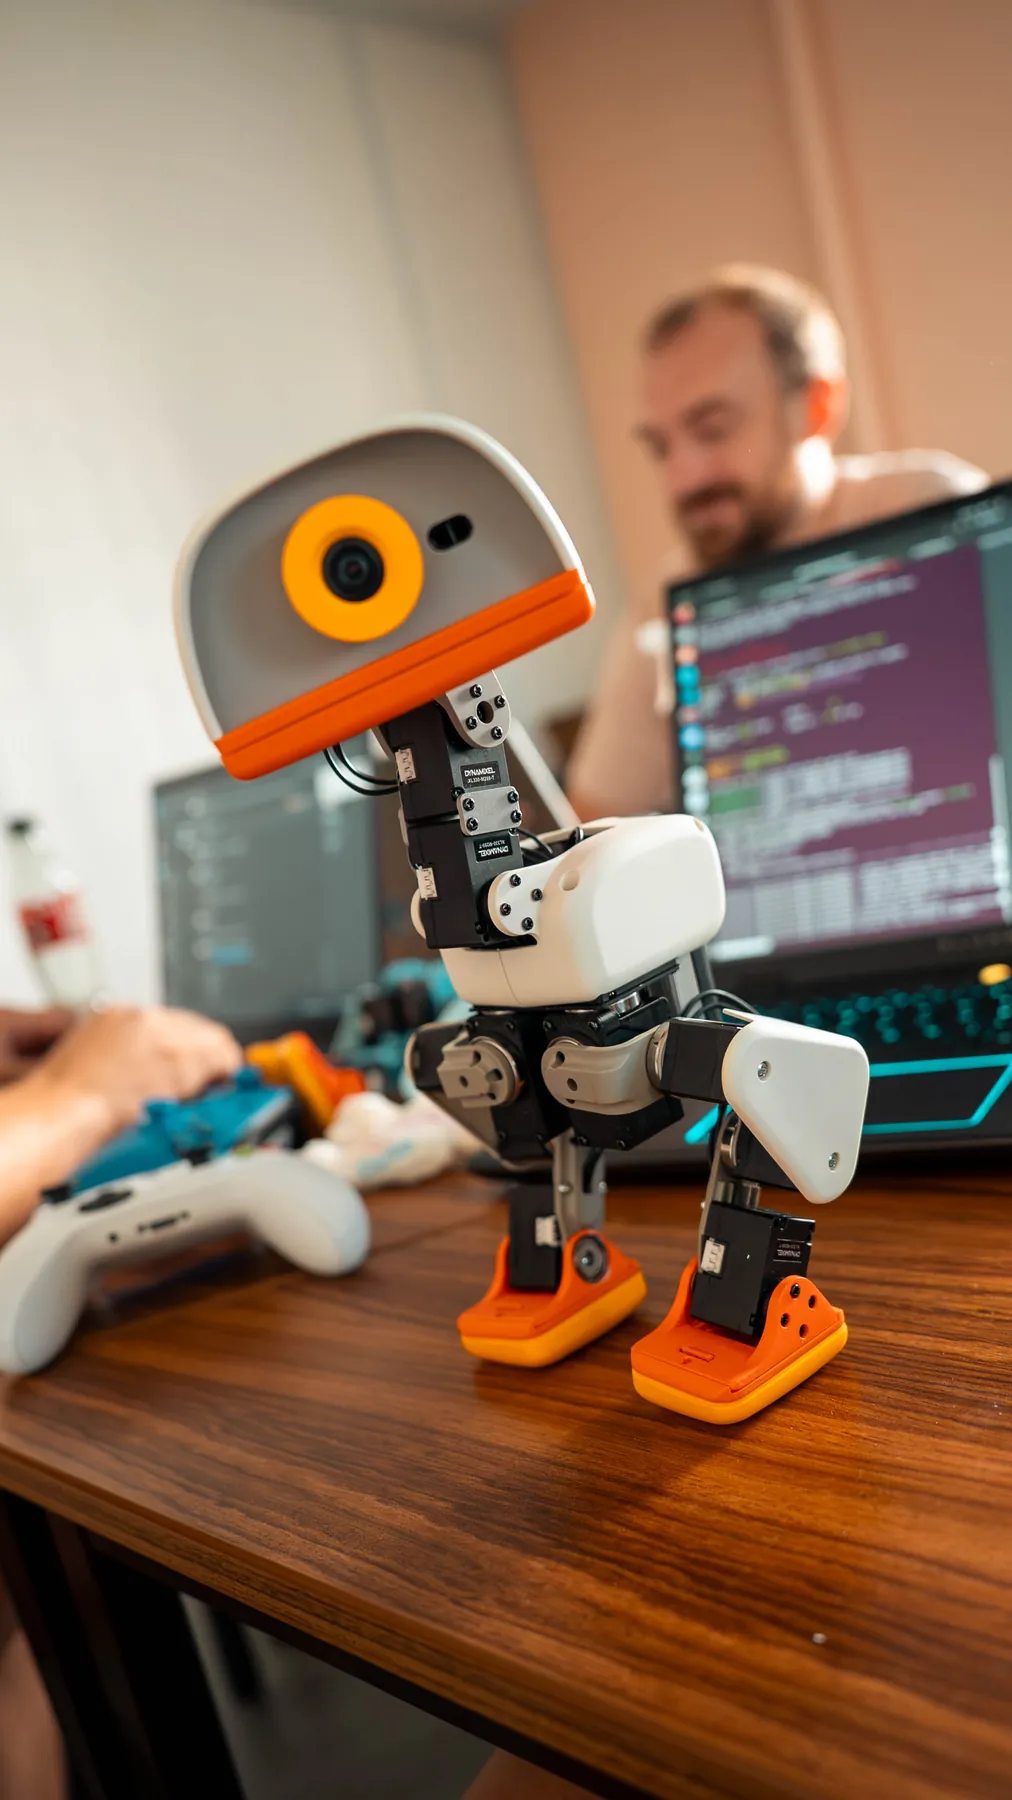
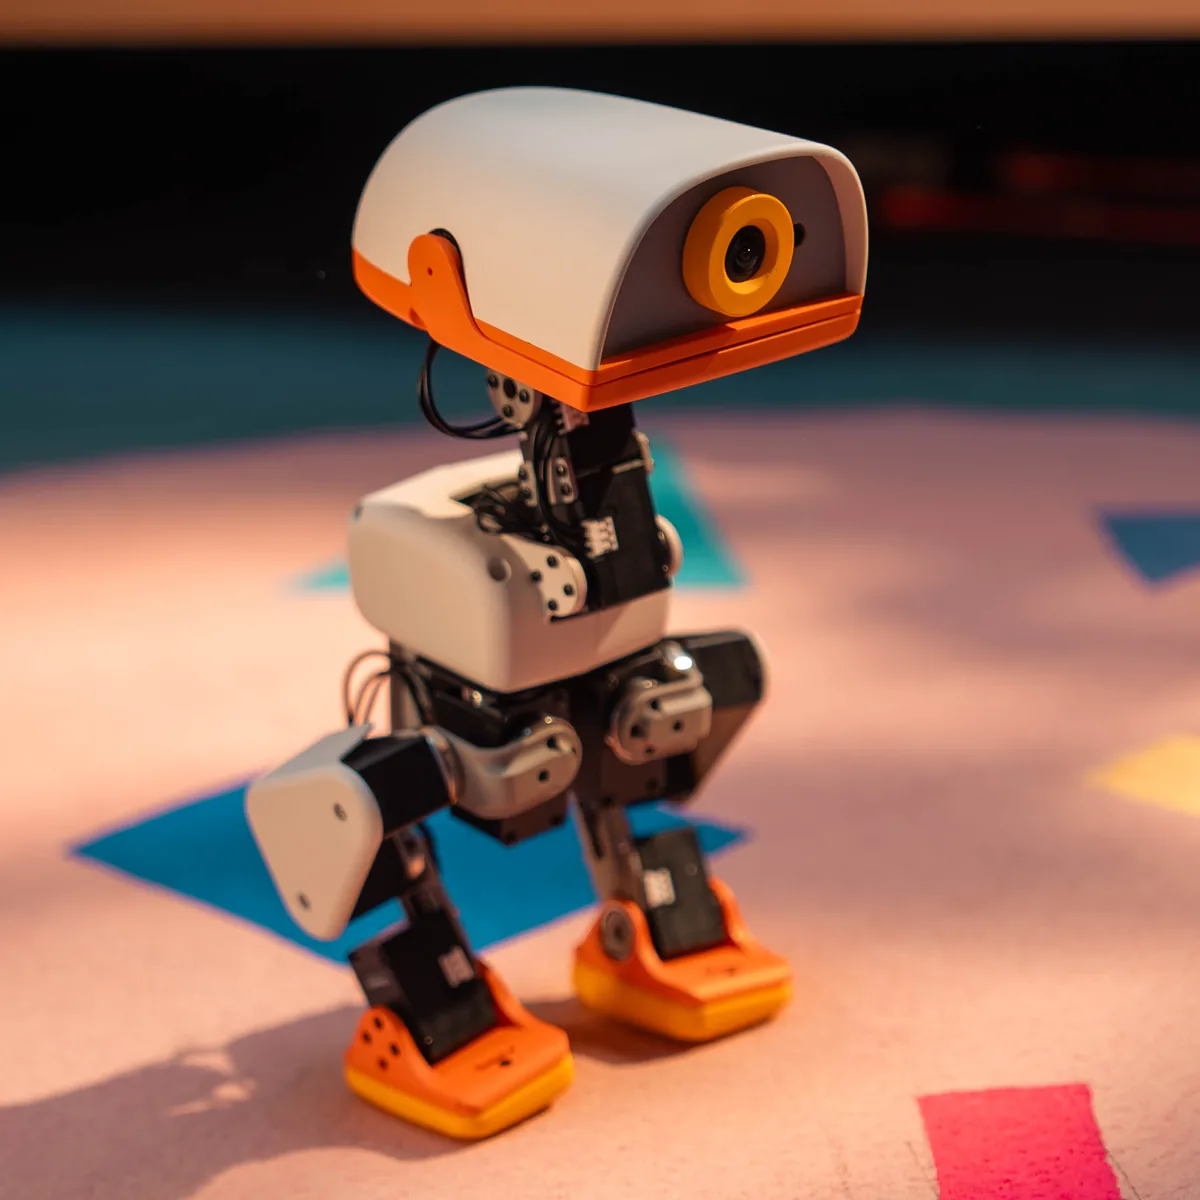
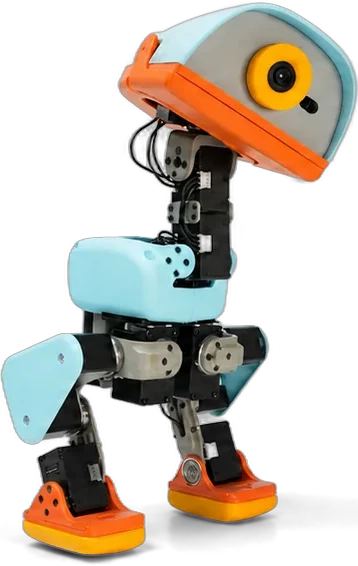
15 DoF (bacaklar, boyun ve baş) |
|
Bacak serbestliği |
5 DoF |
|
Uç eleman |
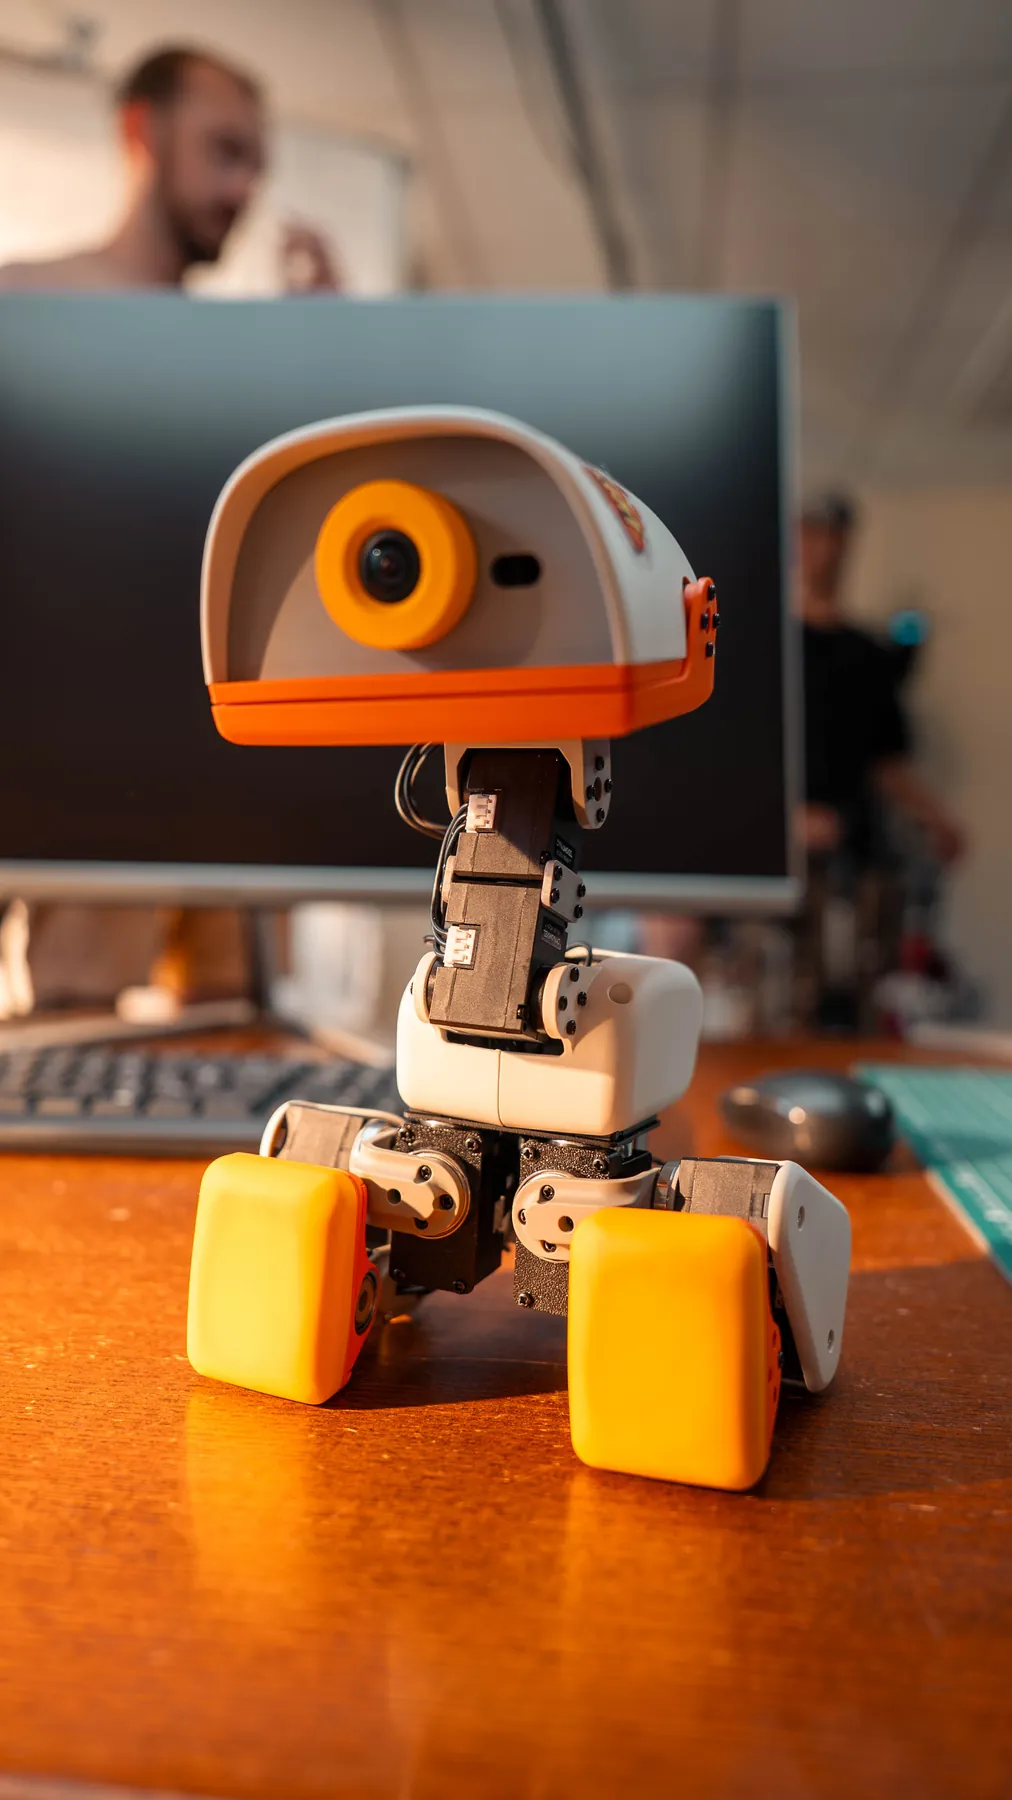
Eklemli kavrayan gaga; gagada NFC anteni |
|
Eklem motoru |
Dynamixel XL330 servo motorlar (üreticinin RL deposundaki aktüatör modeline göre) |
|
Üretici notu |
Kesinleşmemiş: kamera çözünürlüğü ve görüş alanı, LiDAR menzili, radyo sürümleri, SDK dilleri ve yaş önerisi (üreticinin basın kiti, Eylül 2026). |
|
Eklem yerleşimi |
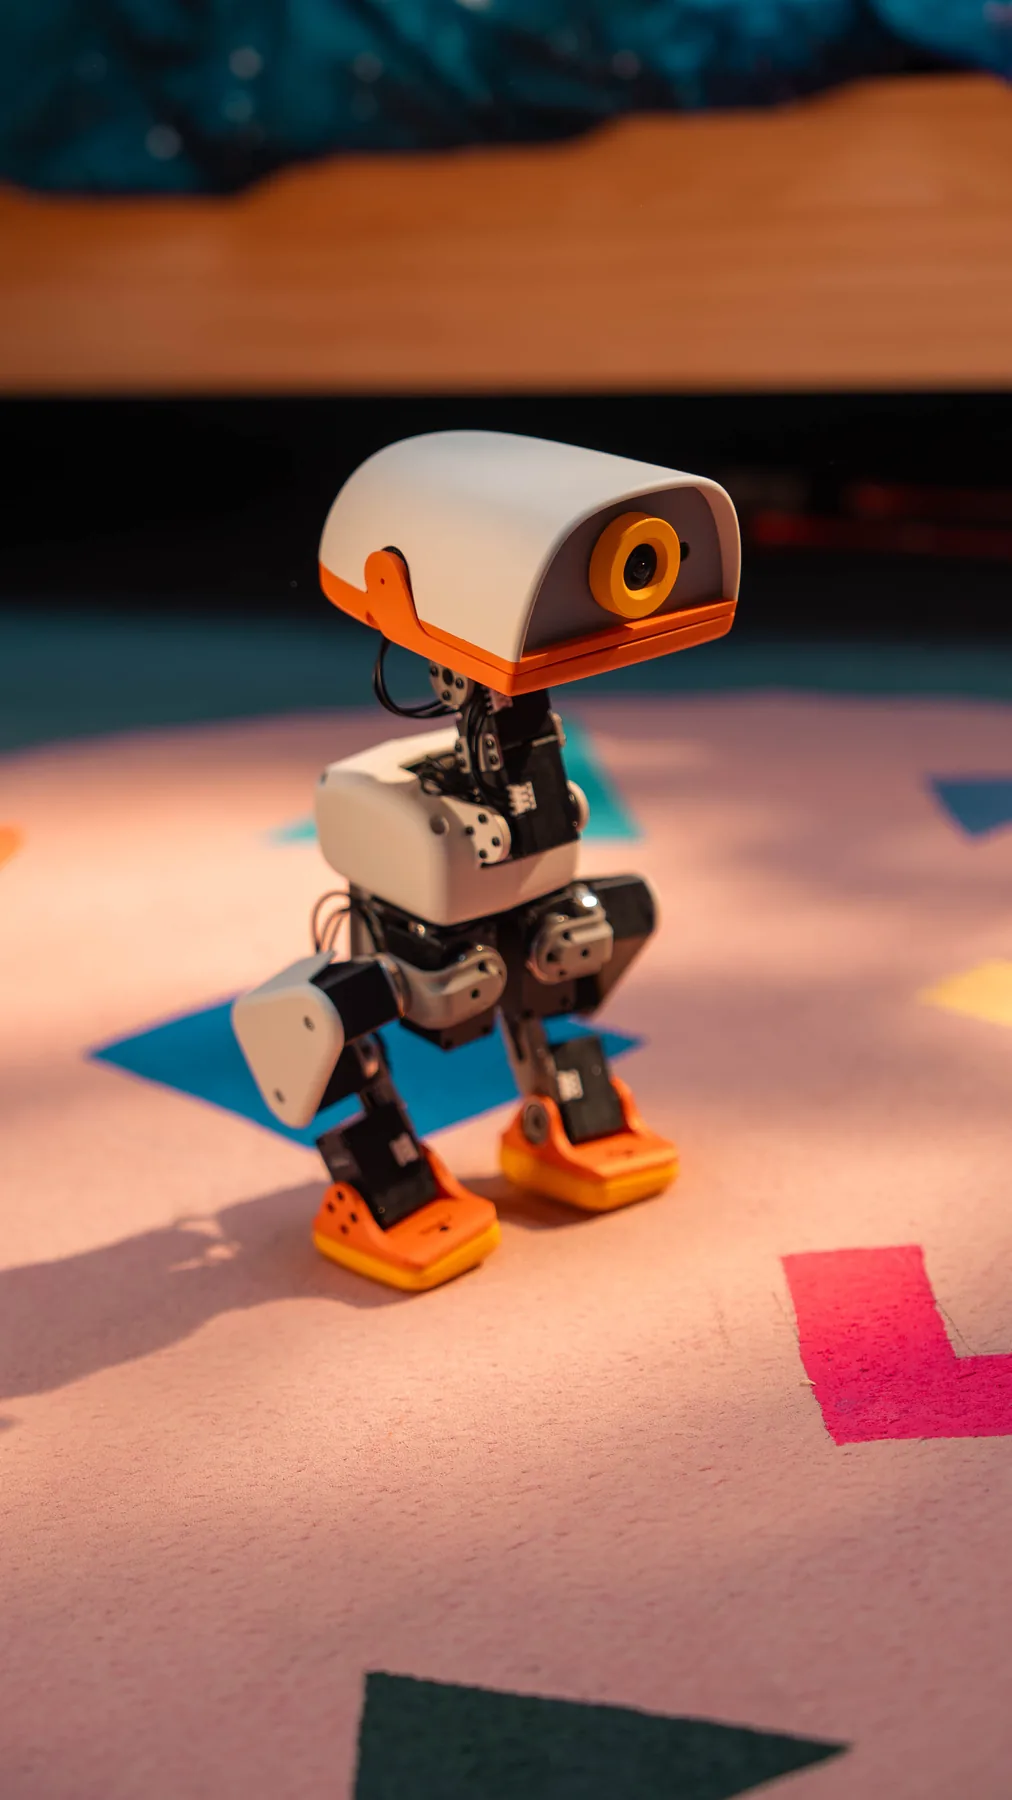
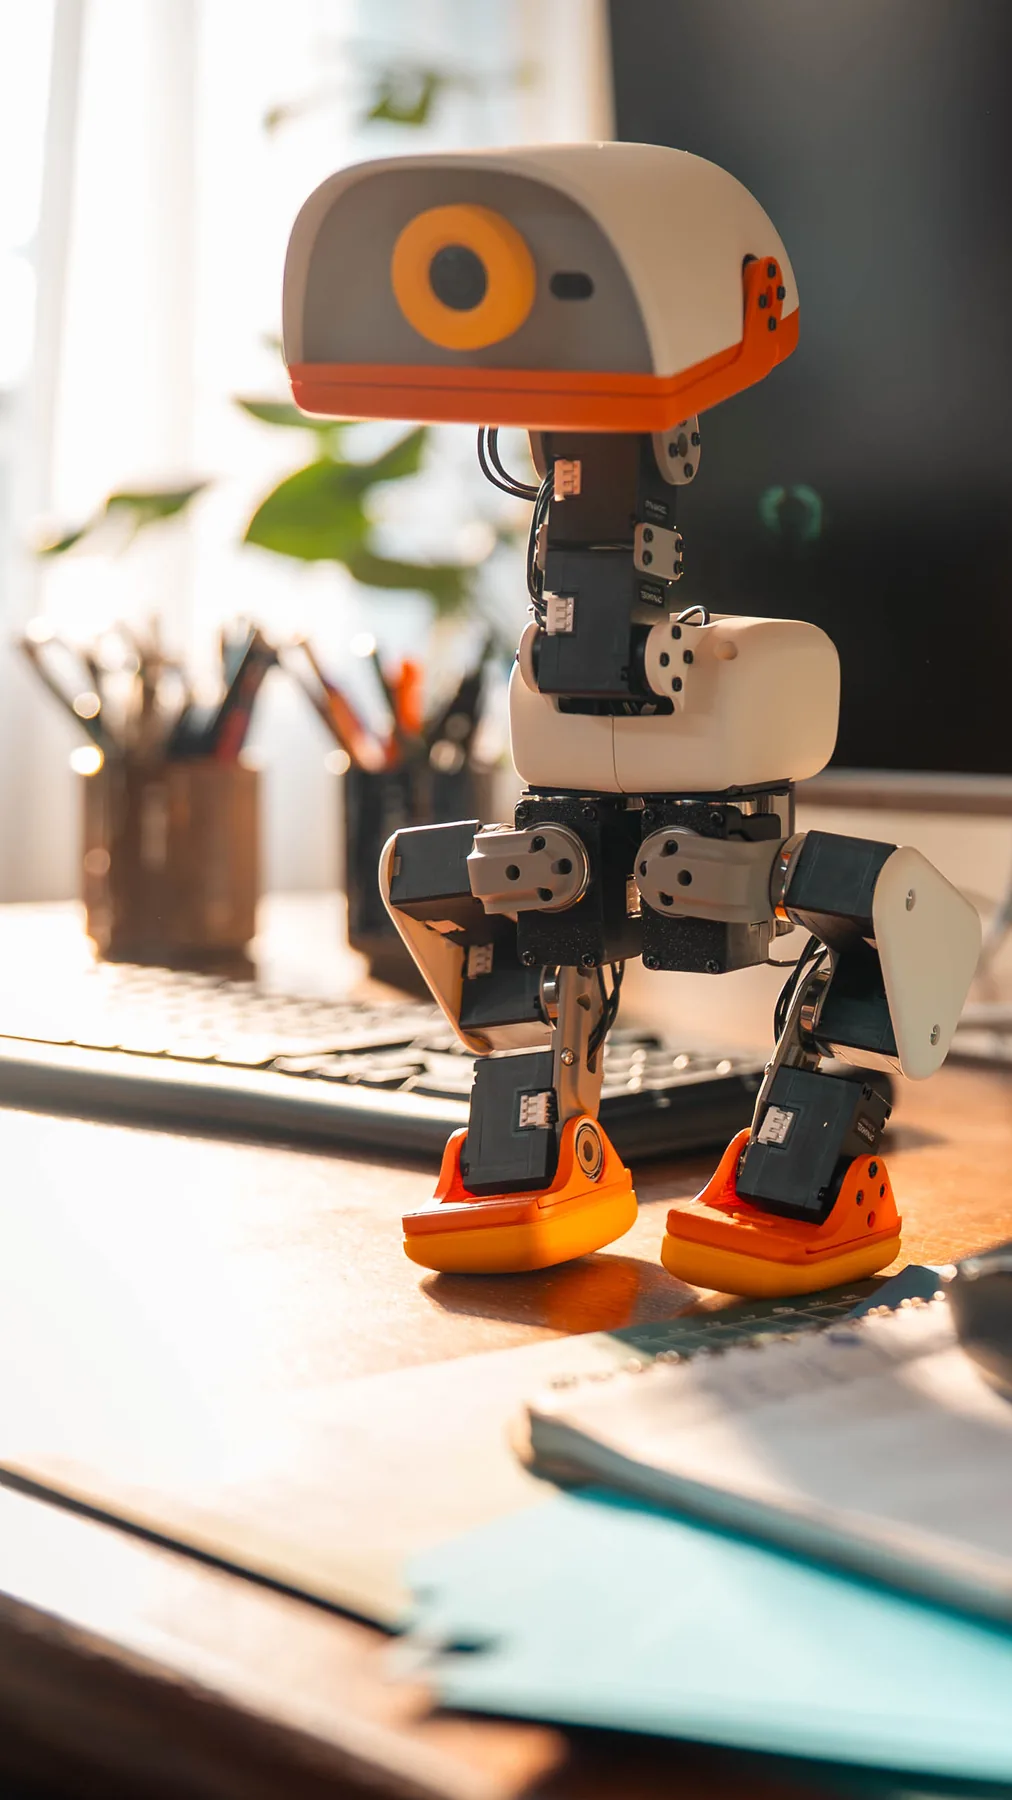
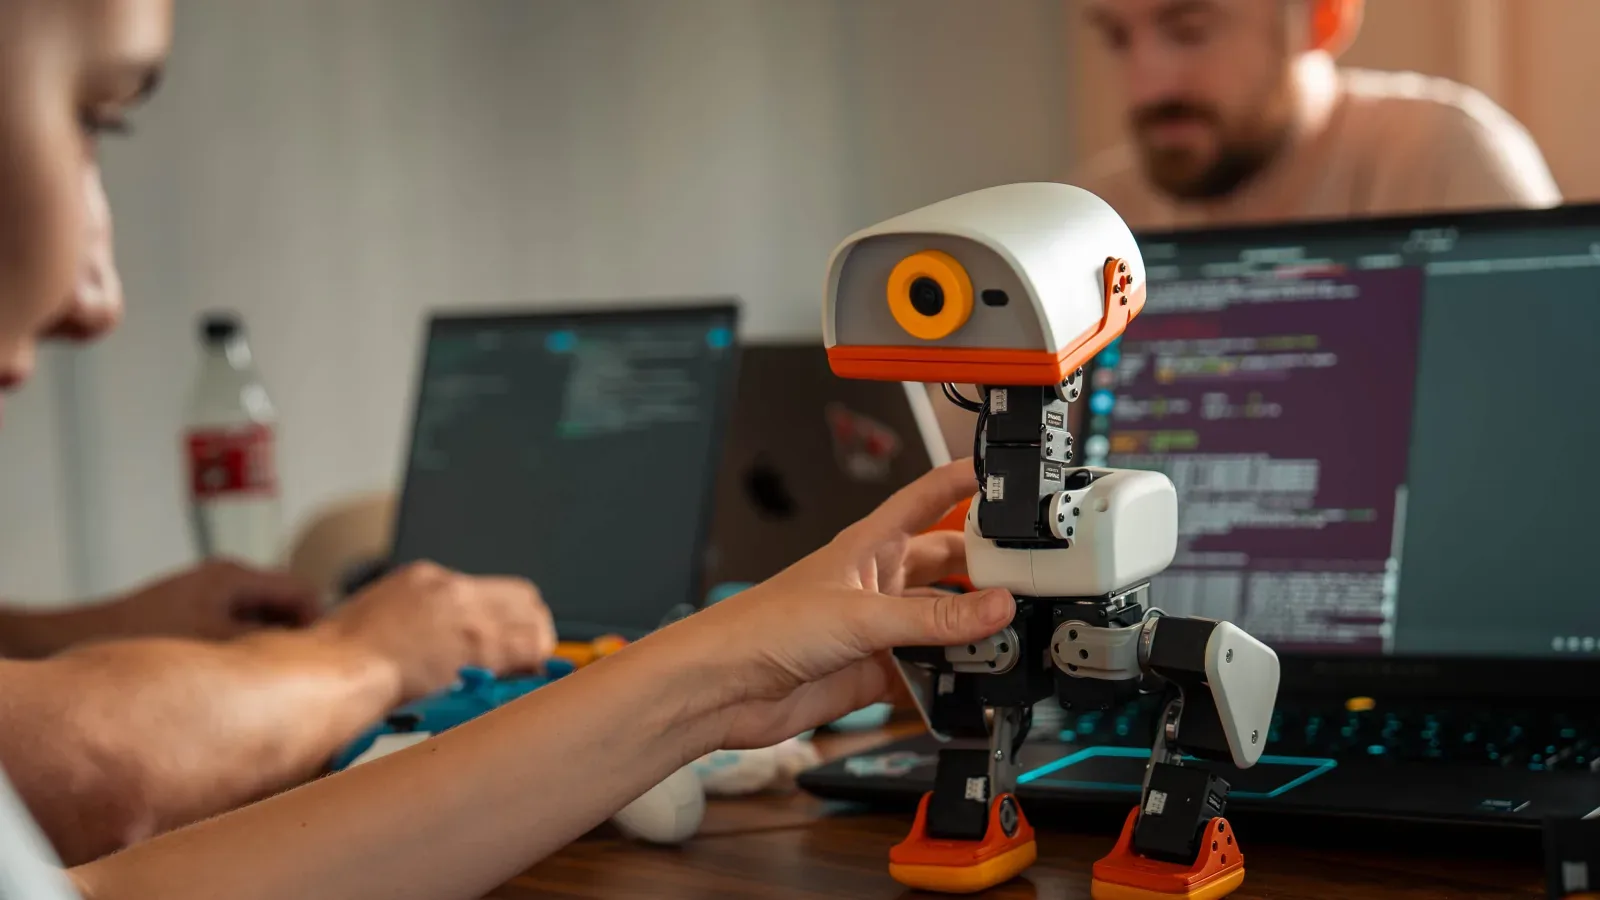
Bacak başına 5 eklem (kalça yaw, roll, pitch; diz; ayak bileği), boyun ve başta 4 eklem, gaga |
|
Renk seçenekleri |
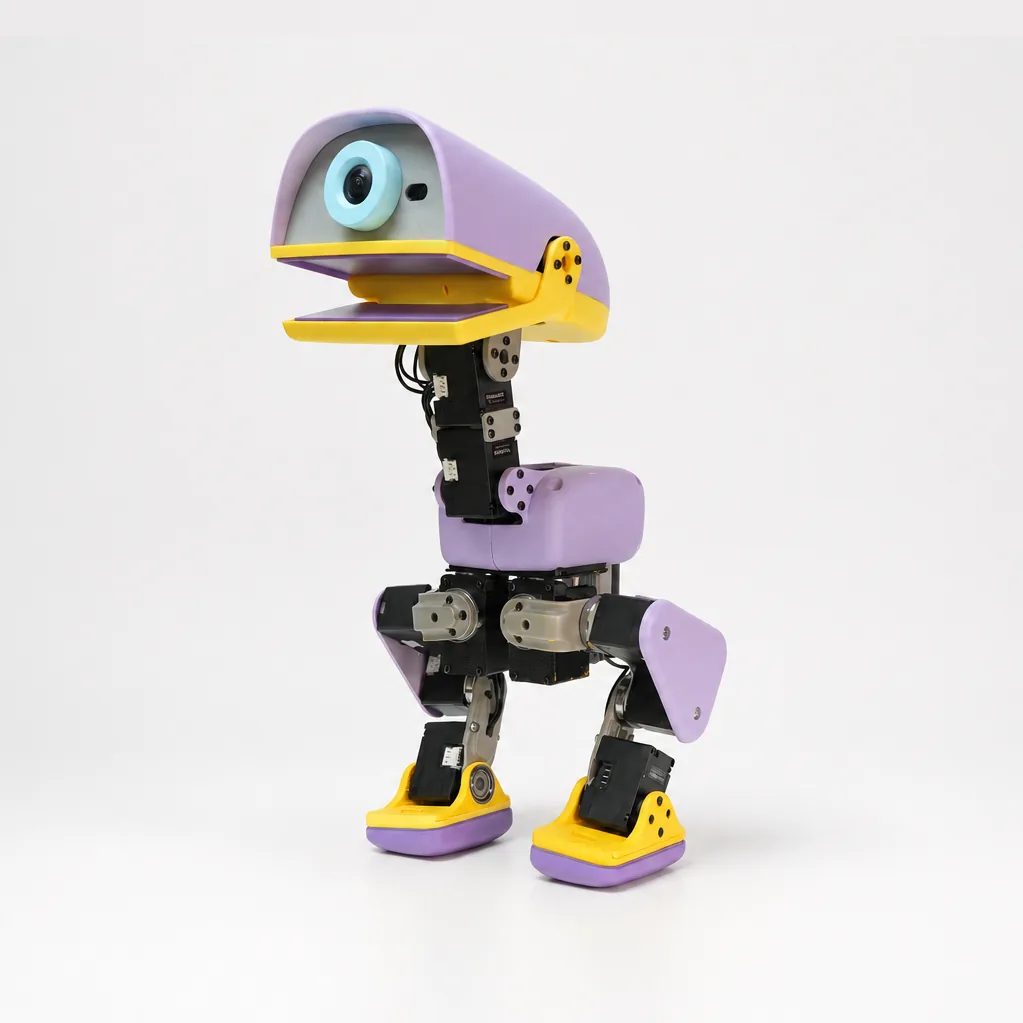
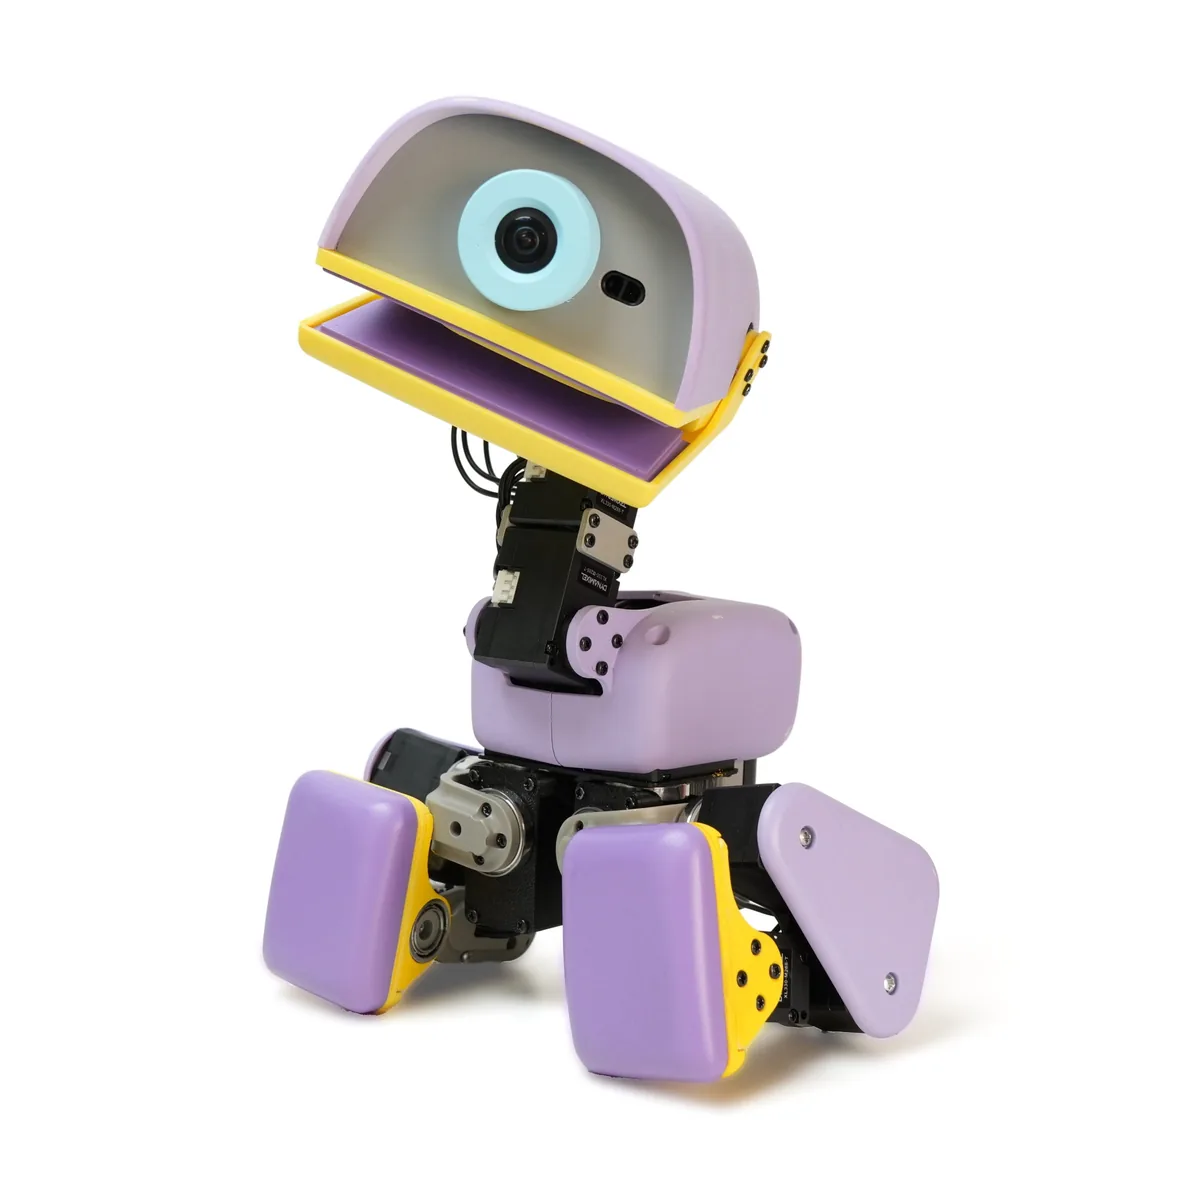
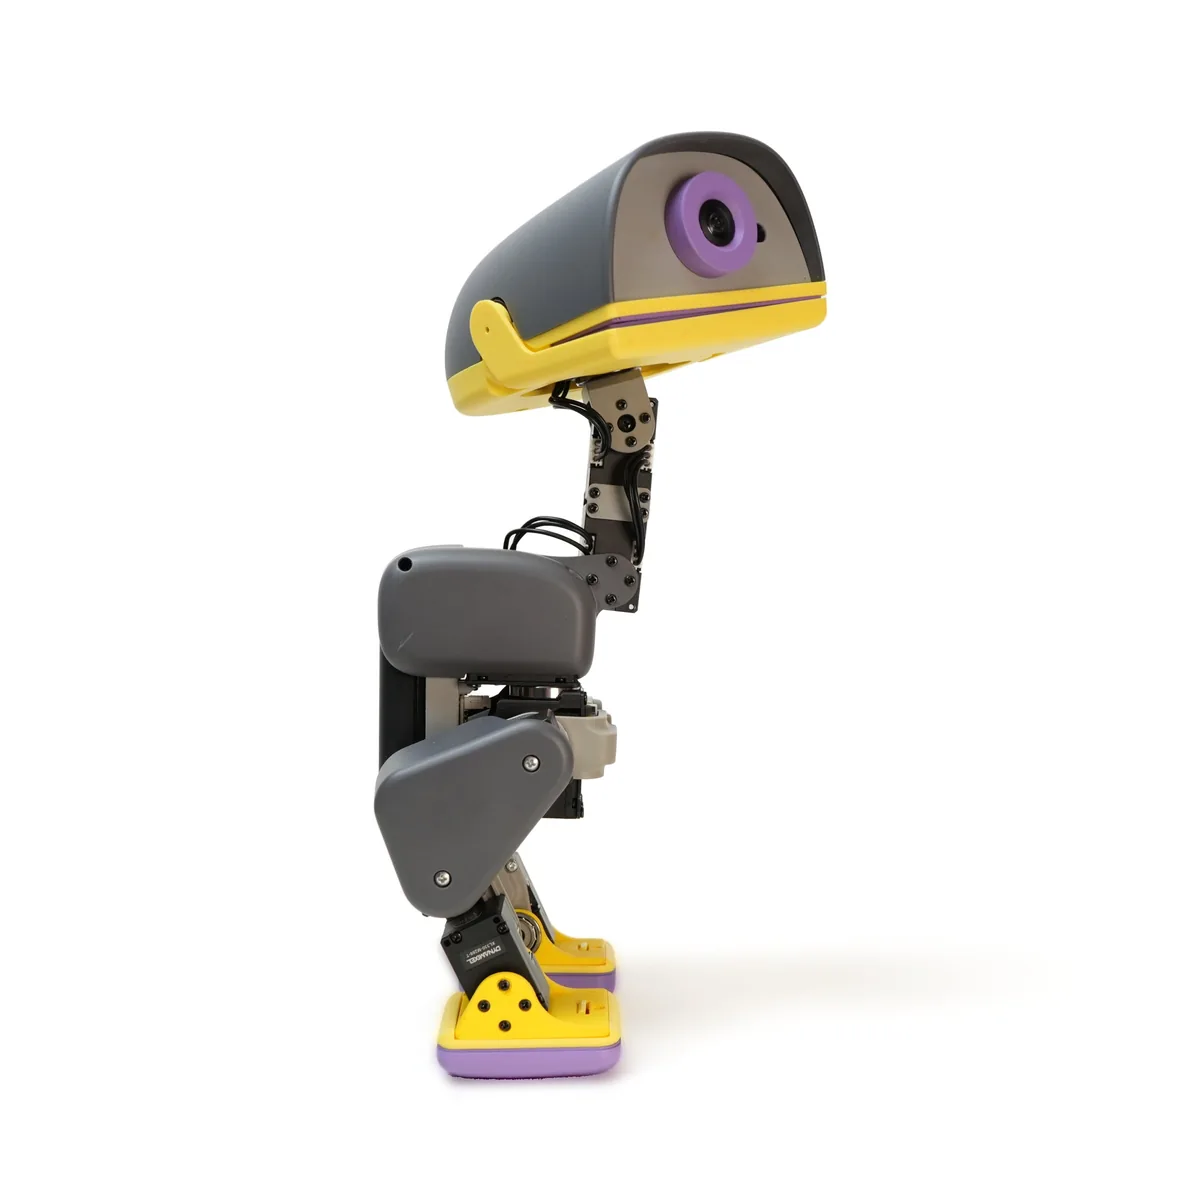
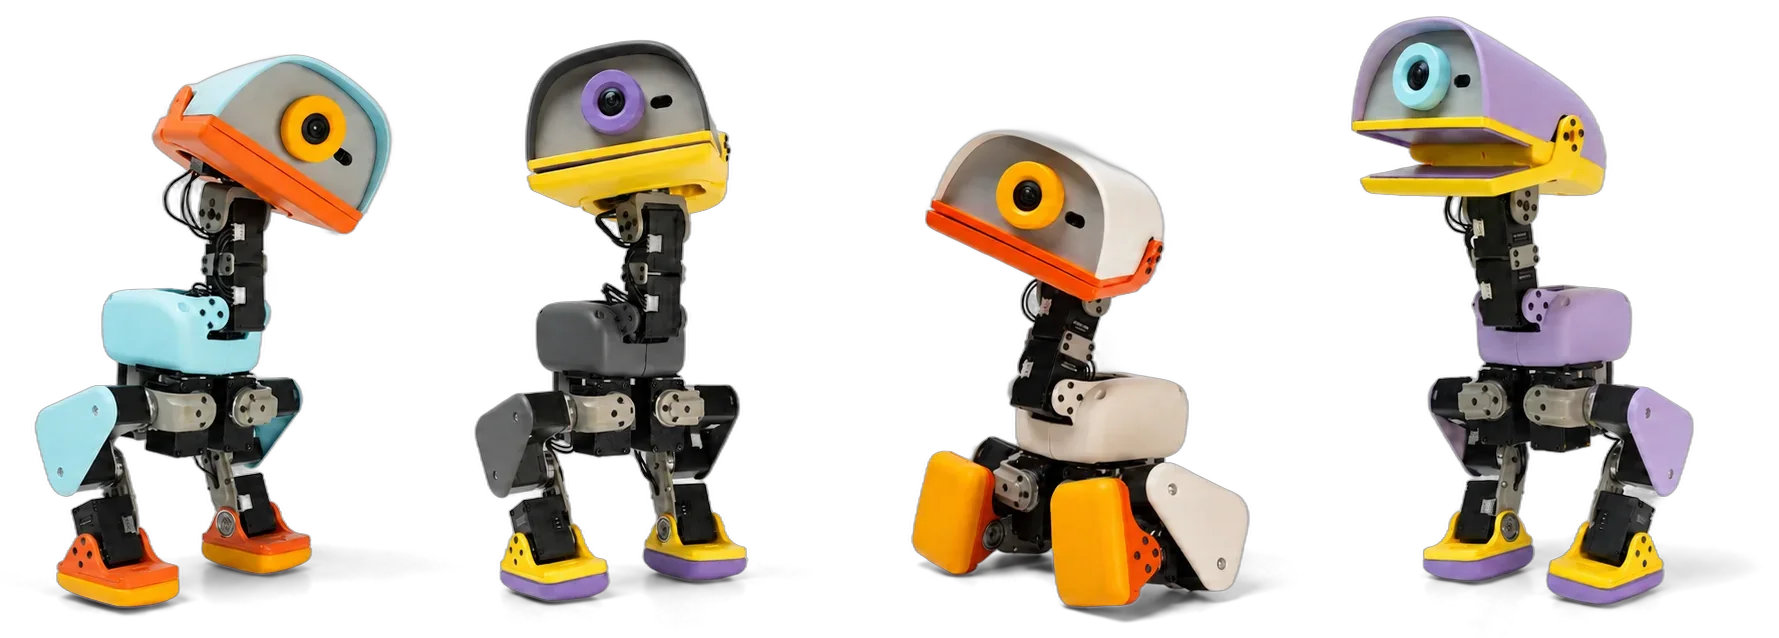
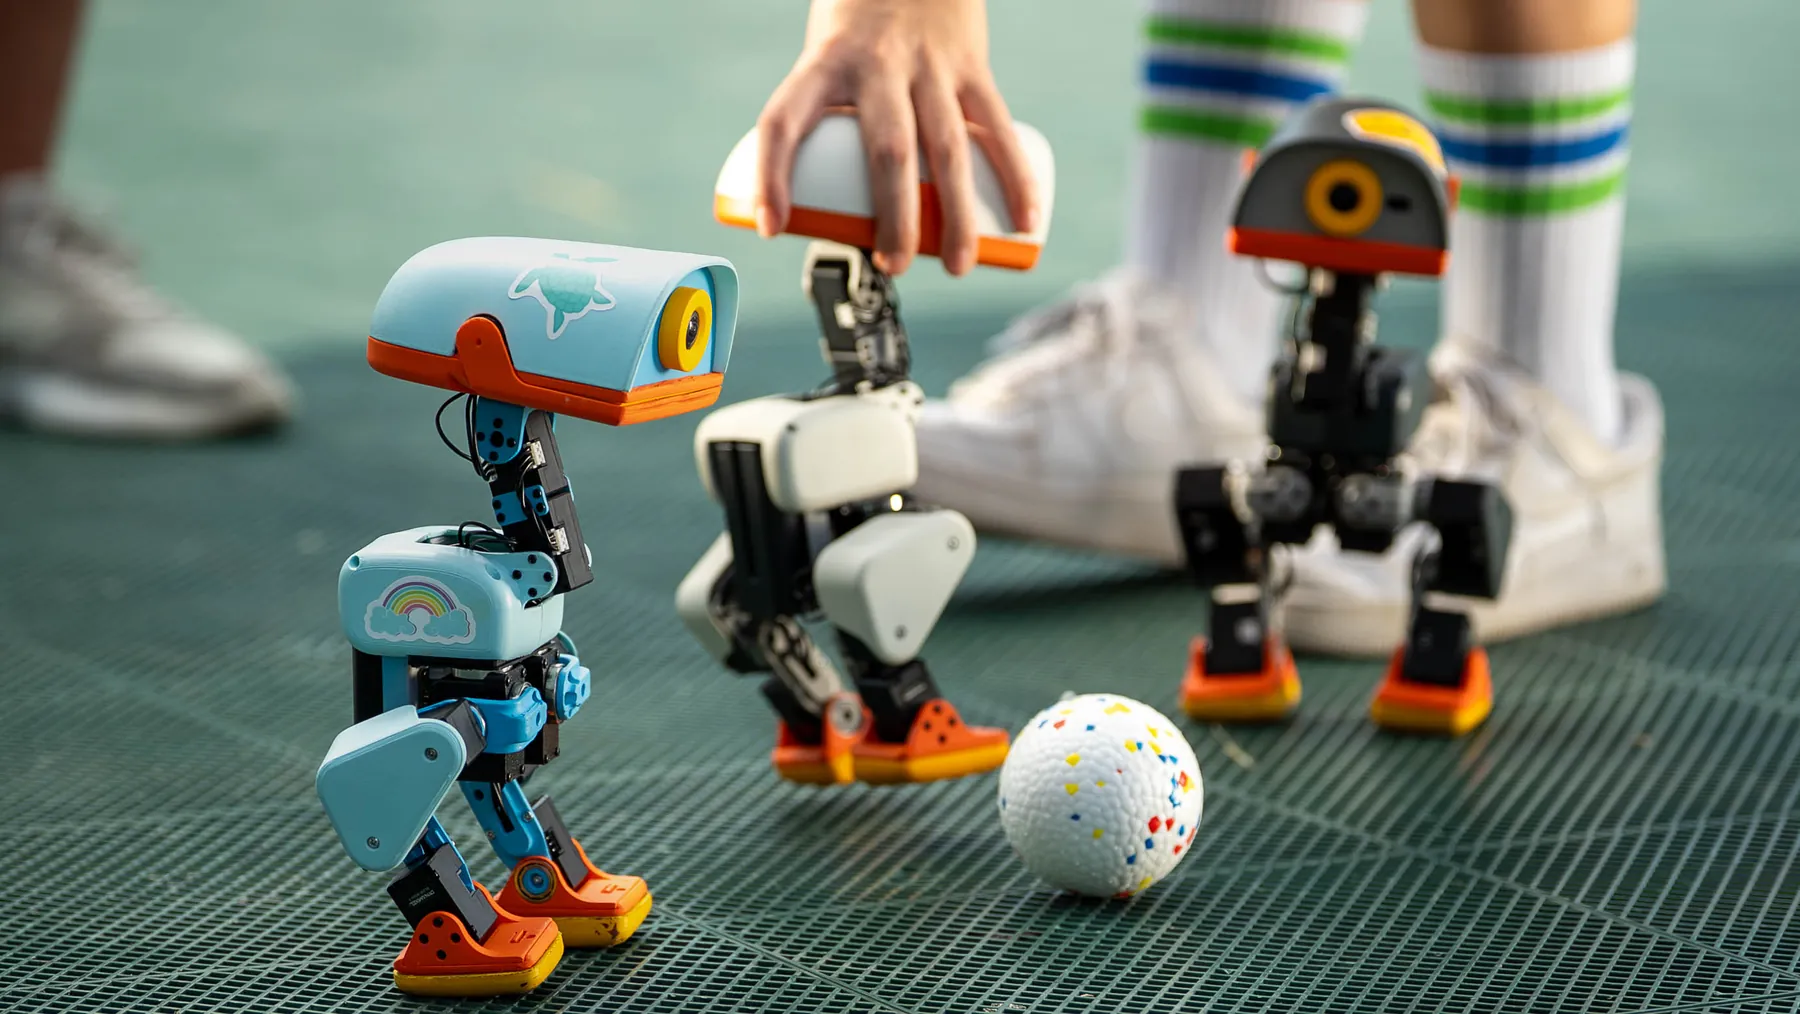
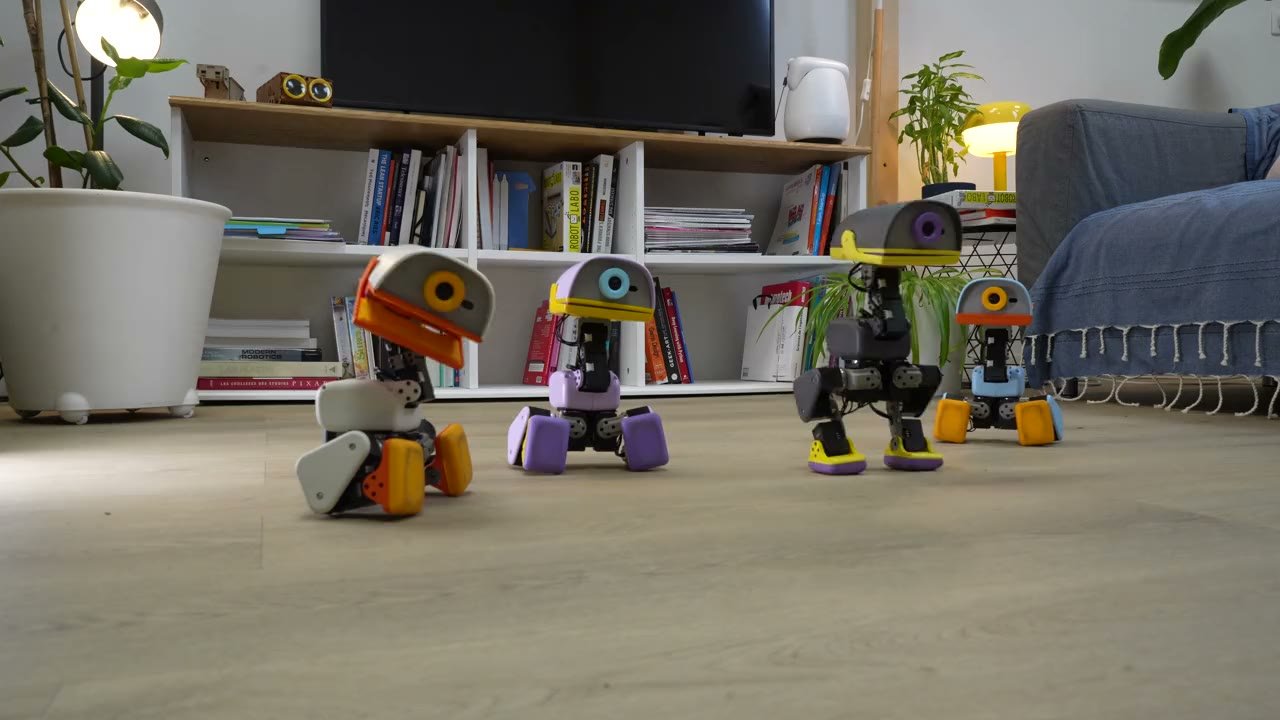
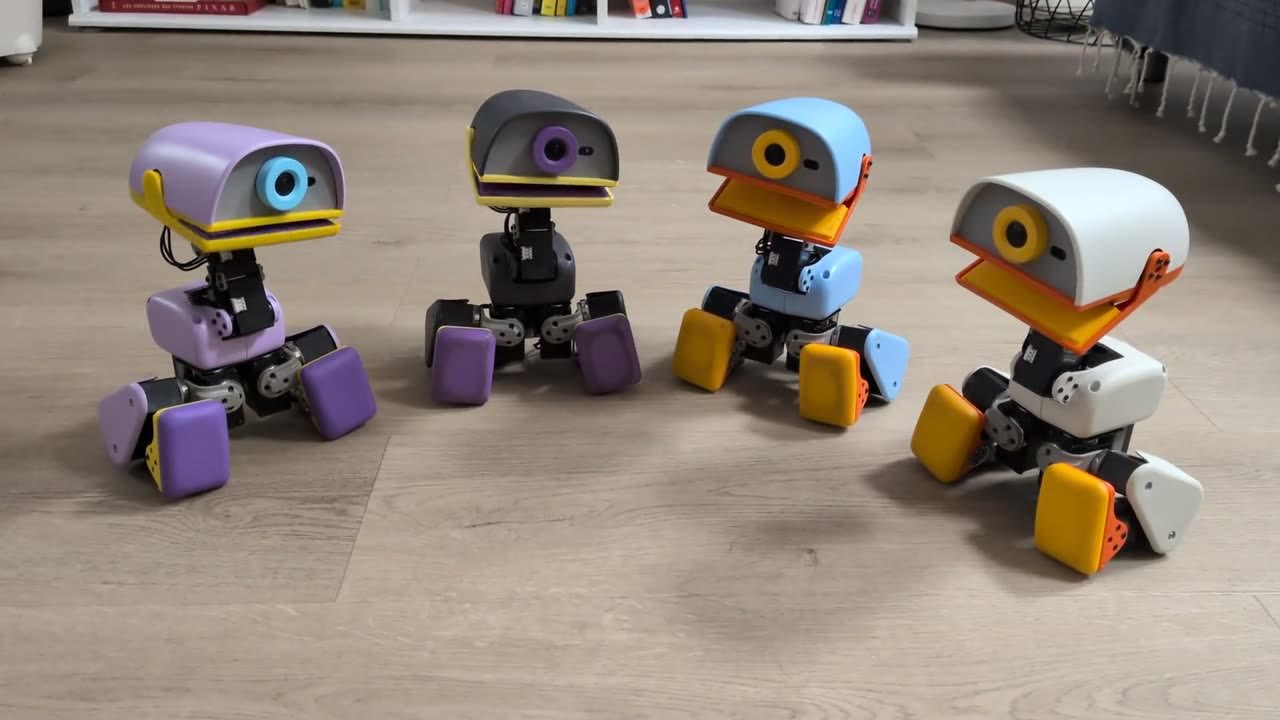
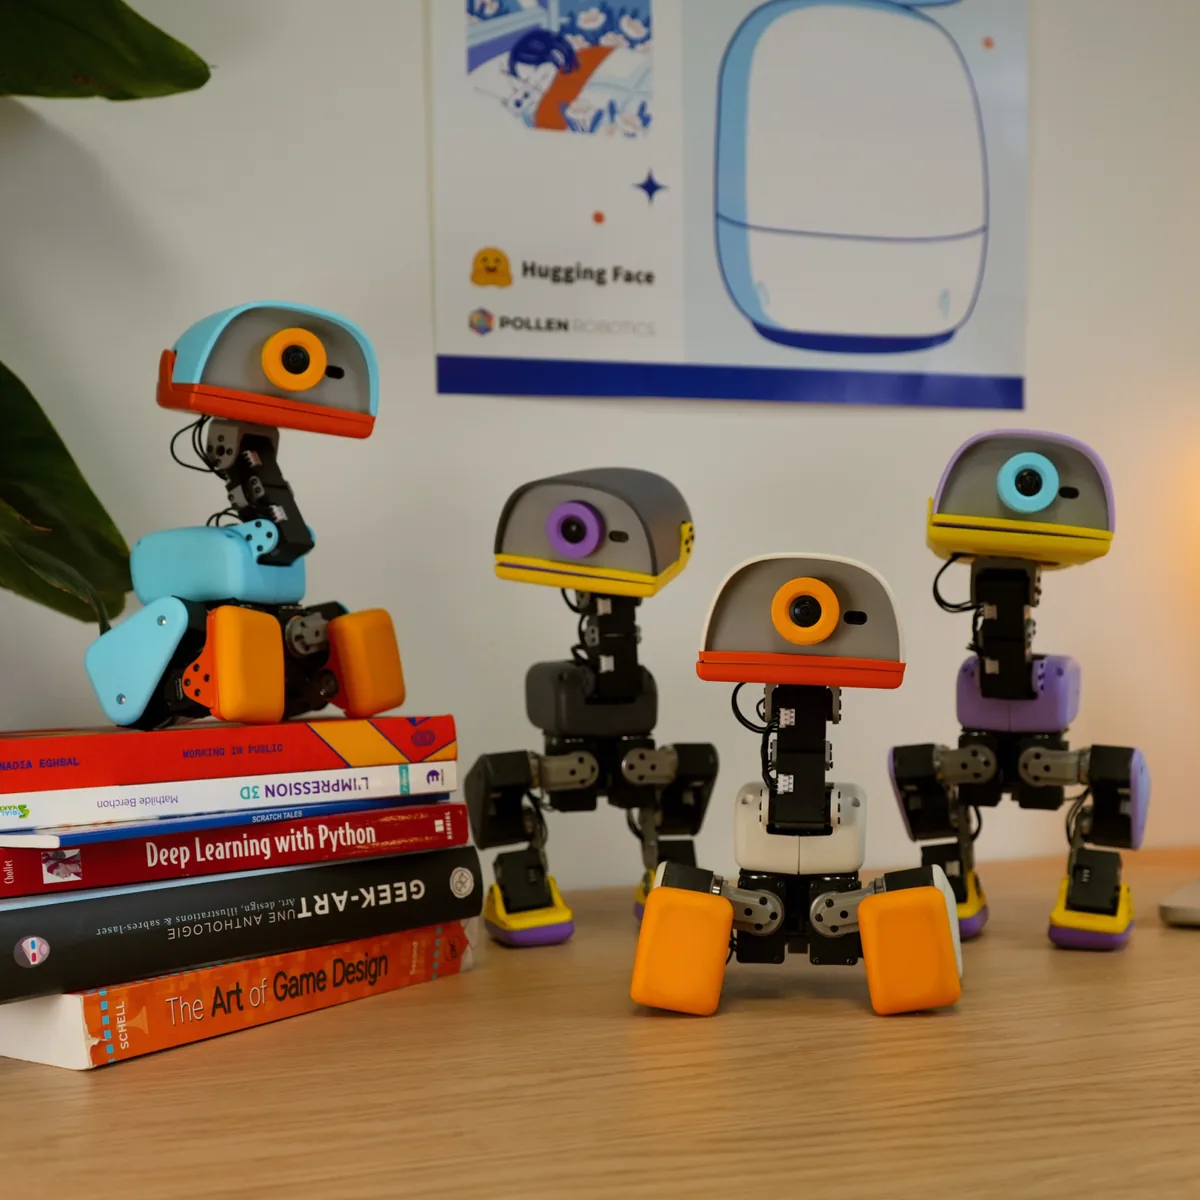
Krem, Grafit, Lavanta, Gök Mavisi; aynı robot, farklı kabuk |
|
Kutu içeriği |
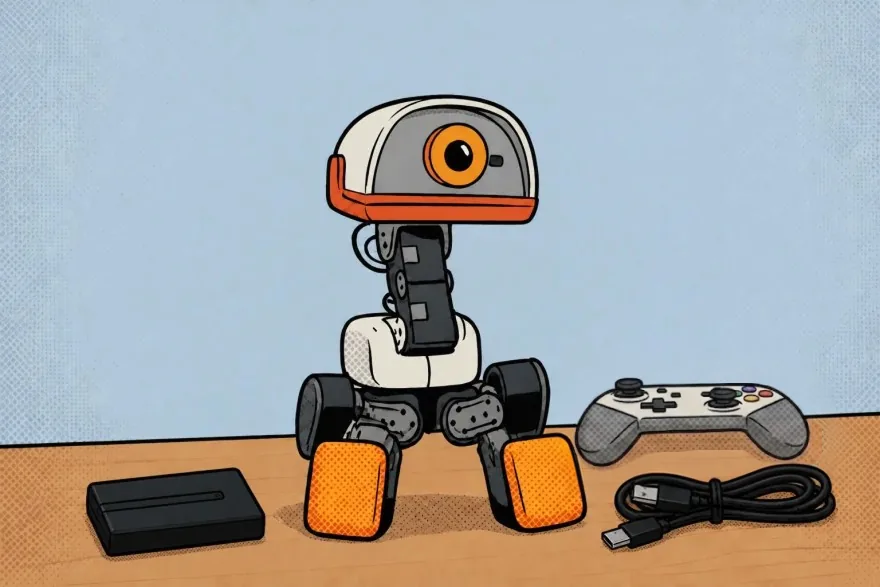
Robot, batarya, USB-C kablo, oyun kumandası |
|
Yazılım lisansı |
Yazılım yığını Apache-2.0; mekanik ve elektronik tasarım açık değil; RL deposundaki 3B modeller CC BY-NC-SA |
|
Bulunabilirlik |
Ön sipariş 27 Ağustos 2026; ilk teslimatlar 2026 Noel'i öncesine hedefleniyor |
|
Sensörler |
Geniş açılı ön kamera ve kamera kullanım ışığı; kompakt LiDAR (8x8 uçuş süresi matrisi); iki IMU (gövde ve baş); mikrofonlar |
|
Arayüzler |
robotctl komut satırı, SDK, JSON-RPC; MuJoCo simülasyonu ve RL eğitim araçları (Apache-2.0) |
|
Bağlantı |
Wi-Fi ve Bluetooth; dizüstünden Bluetooth ile yönetim (duckctl) |
|
Kablosuz |
Wi-Fi ve Bluetooth |
|
Etkileşim |
Hoparlör ve robota özel üretilmiş ses; oyun kumandası; başta ve gagada iki NFC anteni |
|
İşlemci |
Rockchip RK3566 + yapay zeka hızlandırıcı; 1 GB RAM, 32 GB depolama |
|
İşletim sistemi |
Rust ile yazılmış robot daemon'ları (robotd, updaterd, configd, btd, padd, mediad, tofd) |
|
Yazılım özellikleri |
Robot üzerinde 50 Hz politika döngüsü; 7 eğitilmiş hareket; politikalar arasında anlık geçiş; imzalı, sağlık kontrollü ve geri alınabilir güncellemeler |