|
Boy |
165 cm |
|
Yürüyüş Hızı |
71 kg |
|
Çalışma Süresi |
5,5 km/s |
|
Kol Yükü |
Arazide yürüyüş |
|
Serbestlik |
3 saat |
|
Basınç Sensörü |
Tek şarjda |
|
Boyutlar (ayakta) |
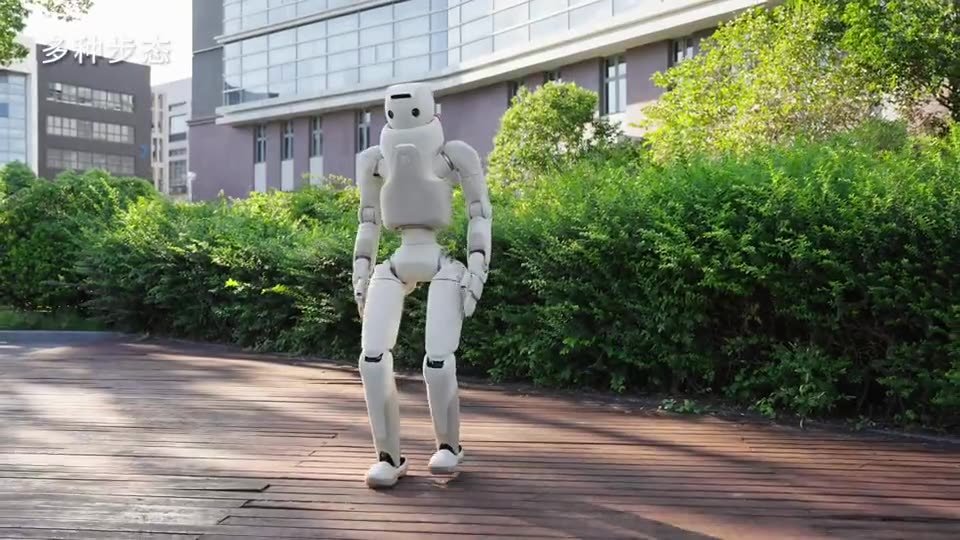
165 cm boy |
|
Ağırlık |
71 kg |
|
Kol erişimi |
1395 mm kol açıklığı; kendi geliştirdikleri çevik elle 1759 mm'ye kadar (12 serbestlik dereceli el sürümü) |
|
Kol kapasitesi |
3 |
|
Azami hız |
5.5 |
|
Tırmanma açısı |
15 derece (azami yürüyüş eğimi) |
|
Eklem torku |
440 N·m (azami eklem tepe torku) |
|
Batarya kapasitesi |
702 Wh + 234 Wh |
|
Batarya |
Lityum iyon, 702 Wh + 234 Wh; toplam ağırlık 3,8 kg + 1,3 kg; anma gerilimi 46,8 V, şarj sınır gerilimi 54,6 V; çevrim ömrü 500 ve üzeri (yüzde 80 DOD); sıcak değiştirme destekli; tek şarj süresi yaklaşık 1,5 saat |
|
Çalışma süresi |
3 saat |
|
Şarj süresi |
Yaklaşık 1,5 saat (tek şarj) |
|
Şarj cihazı |
Adaptör girişi 90 V AC ~ 260 V AC, 50 Hz / 60 Hz; adaptör çıkışı 54,6 V, 12 A MAX |
|
Çalışma gücü |
Anma gücü yaklaşık 936 W |
|
Çalışma gerilimi |
Anma gerilimi 46,8 V; adaptör girişi 90-260 V AC, 50/60 Hz; adaptör çıkışı 54,6 V, azami 12 A |
|
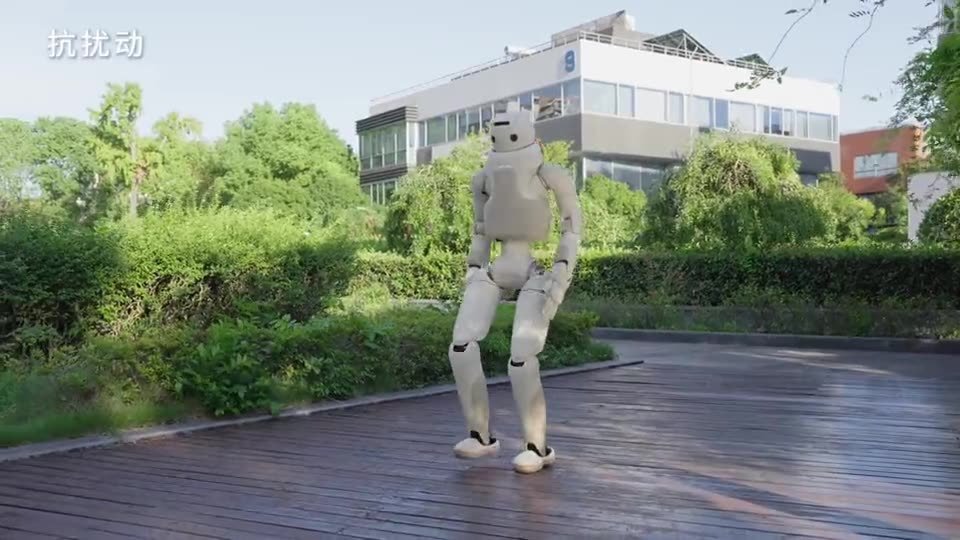
Hareket biçimi |
İki ayaklı tam boy insansı; arazide yürüyüş ve denge kurtarma |
|
Serbestlik derecesi |
55 DoF |
|
Boyun serbestliği |
2 DoF |
|
Uç eleman |
Temel becerikli el 6 serbestlik dereceli; 12 serbestlik dereceli becerikli el opsiyonel (kol açıklığı becerikli elle 1.759 mm'ye kadar) |
|
Tork yoğunluğu |
Tek kolla 3 kg taşıma; baş 2, bel 3, kol 7 ve bacak 6 serbestlik derecesi, temel becerikli el 6 serbestlik derecesi, opsiyonel becerikli el 12 serbestlik derecesi |
|
Malzeme |
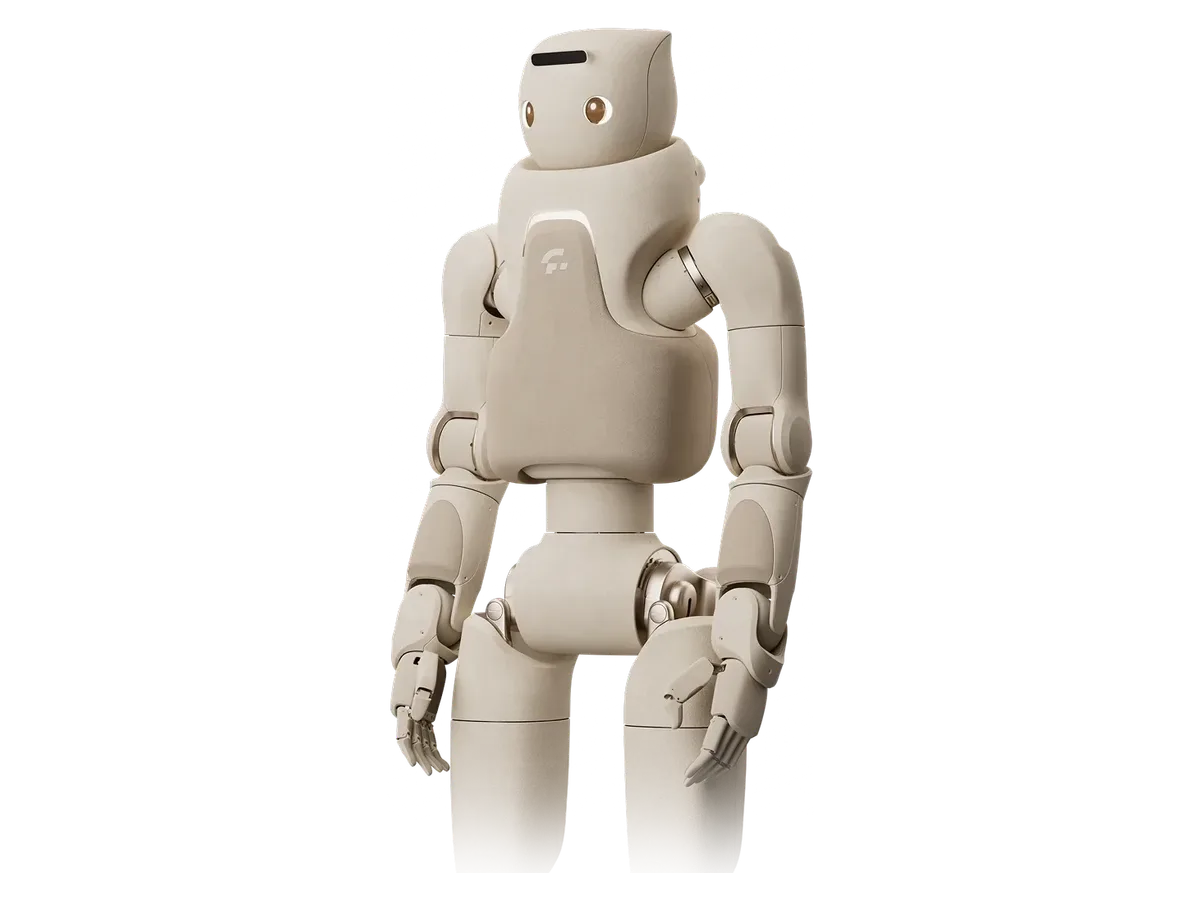
Yüzey Alcantara, dolgu köpük malzeme, taşıyıcı yapı alüminyum alaşım ve mühendislik plastiği; spor otomobil iç mekanını andıran tene yakın dokunuş |
|
Eklem yerleşimi |
Toplam 55 serbestlik derecesi; baş 2, bel 3, kol 7, bacak 6, temel becerikli el 6, opsiyonel becerikli el 12 |
|
Taşıma kapasitesi |
Tek kolla 3 kg taşıma kapasitesi |
|
Batarya sistemi |
3 saat çalışma süresi |
|
Yapı ve malzeme |
Yüzey Alcantara, dolgu köpük malzeme, taşıyıcı yapı alüminyum alaşım ve mühendislik plastiği |
|
Dokunma algılama |
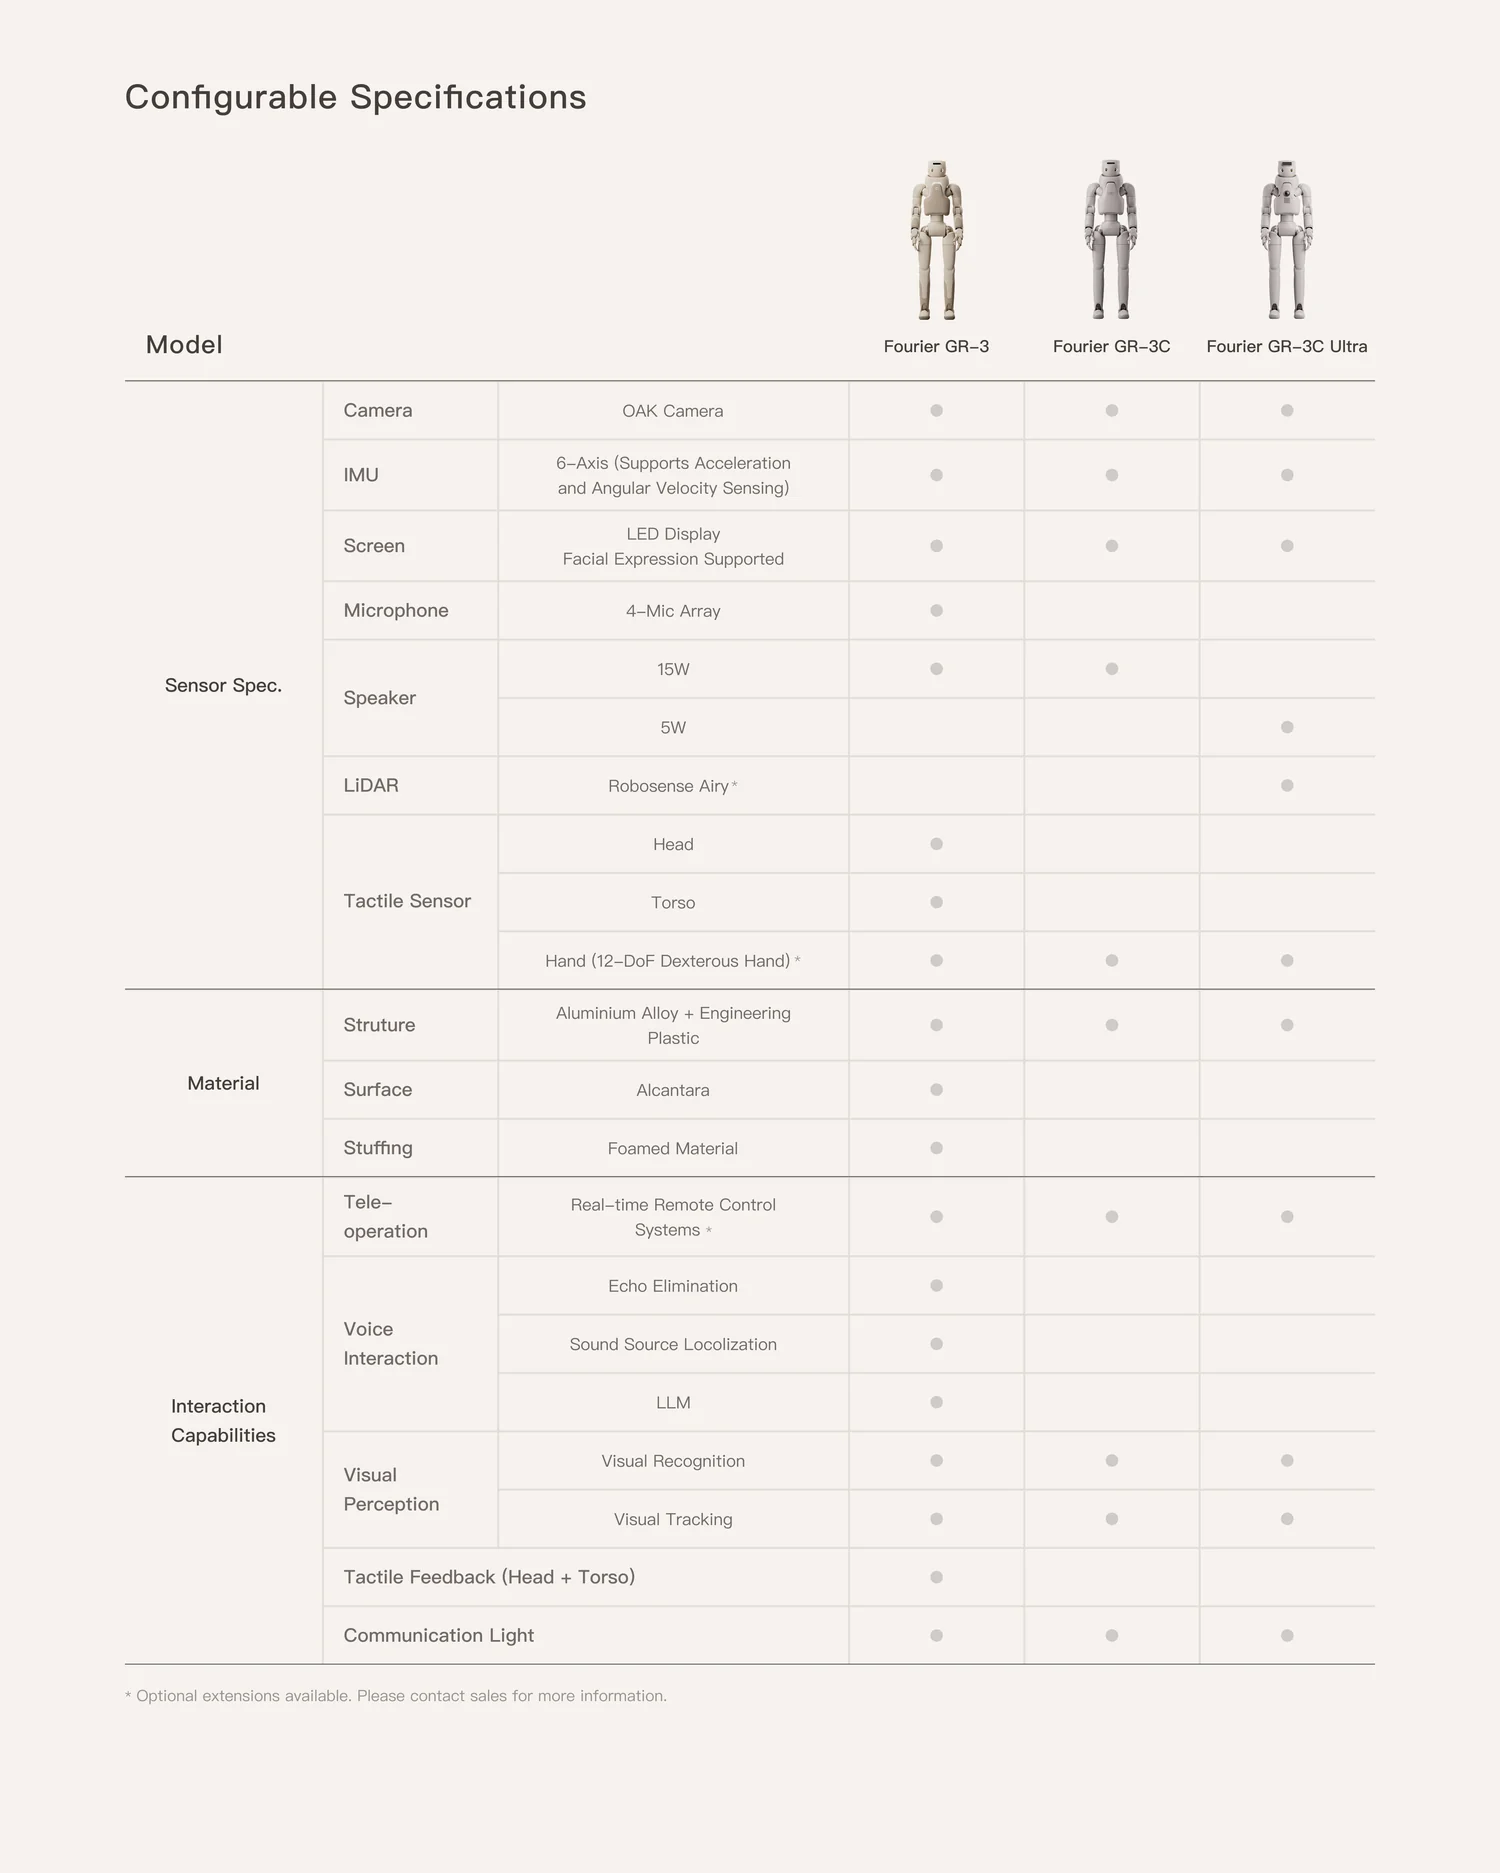
31 basınç sensörü: 16 başta, 15 gövdede; gerçek zamanlı dokunma algılama, ele 12 serbestlik dereceli becerikli el ile dokunma sensörü eklenebilir |
|
Sensörler |
Stereo derinlikli OAK kamera modülü; 6 eksenli IMU (ivme ve açısal hız); gövdeye dağıtılmış 31 basınç sensörü (16 başta, 15 gövdede); GR-3C Ultra sürümünde opsiyonel Robosense Airy LiDAR |
|
Bağlantı |
Kablolu Ethernet ve Wi-Fi 6; giriş çıkış Type-C, USB 3.0 ve RJ45 |
|
Kablosuz |
Wi-Fi 6; kablolu bağlantı Ethernet |
|
Etkileşim |
Dört mikrofonluk dizi: çok yönlü ses uyandırma, yankı bastırma ve hassas ses kaynağı konumlandırma; 15 W hoparlör (Ultra sürümde 5 W); yüz ifadesi gösteren LED ekran; robot konuşana eş zamanlı göz temasıyla döner |
|
Eklem kodlayıcı |
Çift enkoder: mutlak enkoder destekler |
|
İşlemci |
AMD Ryzen 7 8845HS, 8 çekirdek 16 iş parçacığı; geliştirme kartı D70, AMD Radeon 780M grafik birimi, 16 MB L3 önbellek, 32 GB bellek, 1 TB depolama |
|
İşletim sistemi |
Ubuntu 22.04 |
|
Çalışma sıcaklığı |
0 ile 45 santigrat derece; çalışma nemi yüzde 20 ile 80, yoğuşmasız |