|
Serbestlik |
34 DoF |
|
Boy |
Aktif eklem |
|
Ağırlık |
130 cm |
|
Çalışma |
Modüler gövde |
|
Hız |
33 kg |
|
Tepe Tork |
Hafif tasarım |
|
Boyutlar (ayakta) |
130 cm boy |
|
Kol kapasitesi |
0,5 kg (tek kol) |
|
Azami hız |
1 m/s (maksimum yürüme hızı) |
|
Eklem torku |
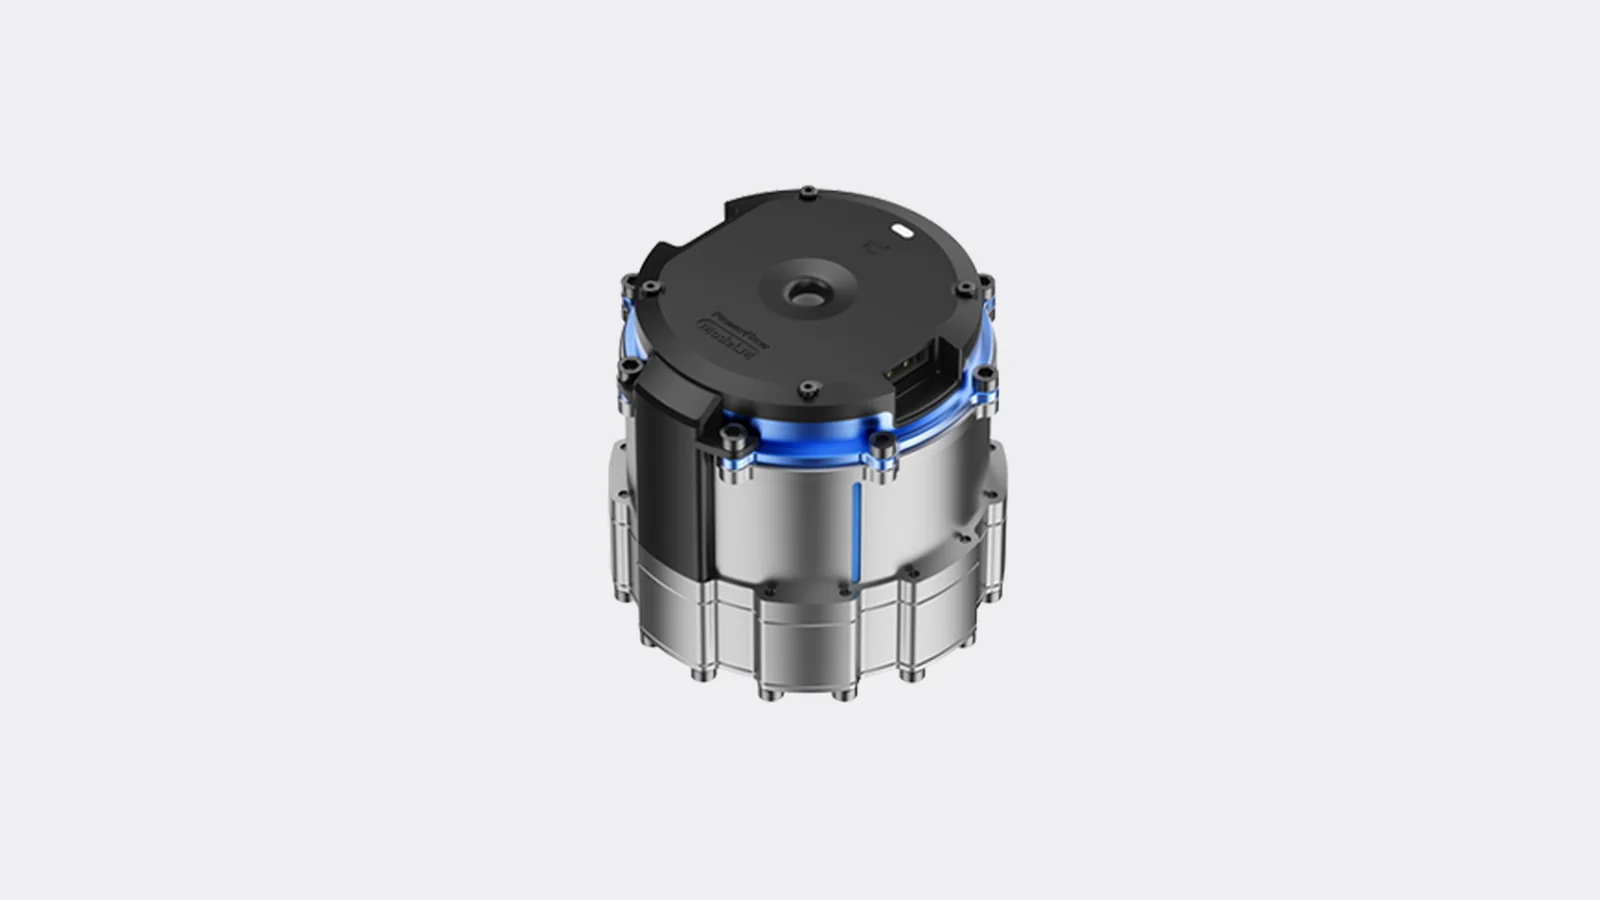
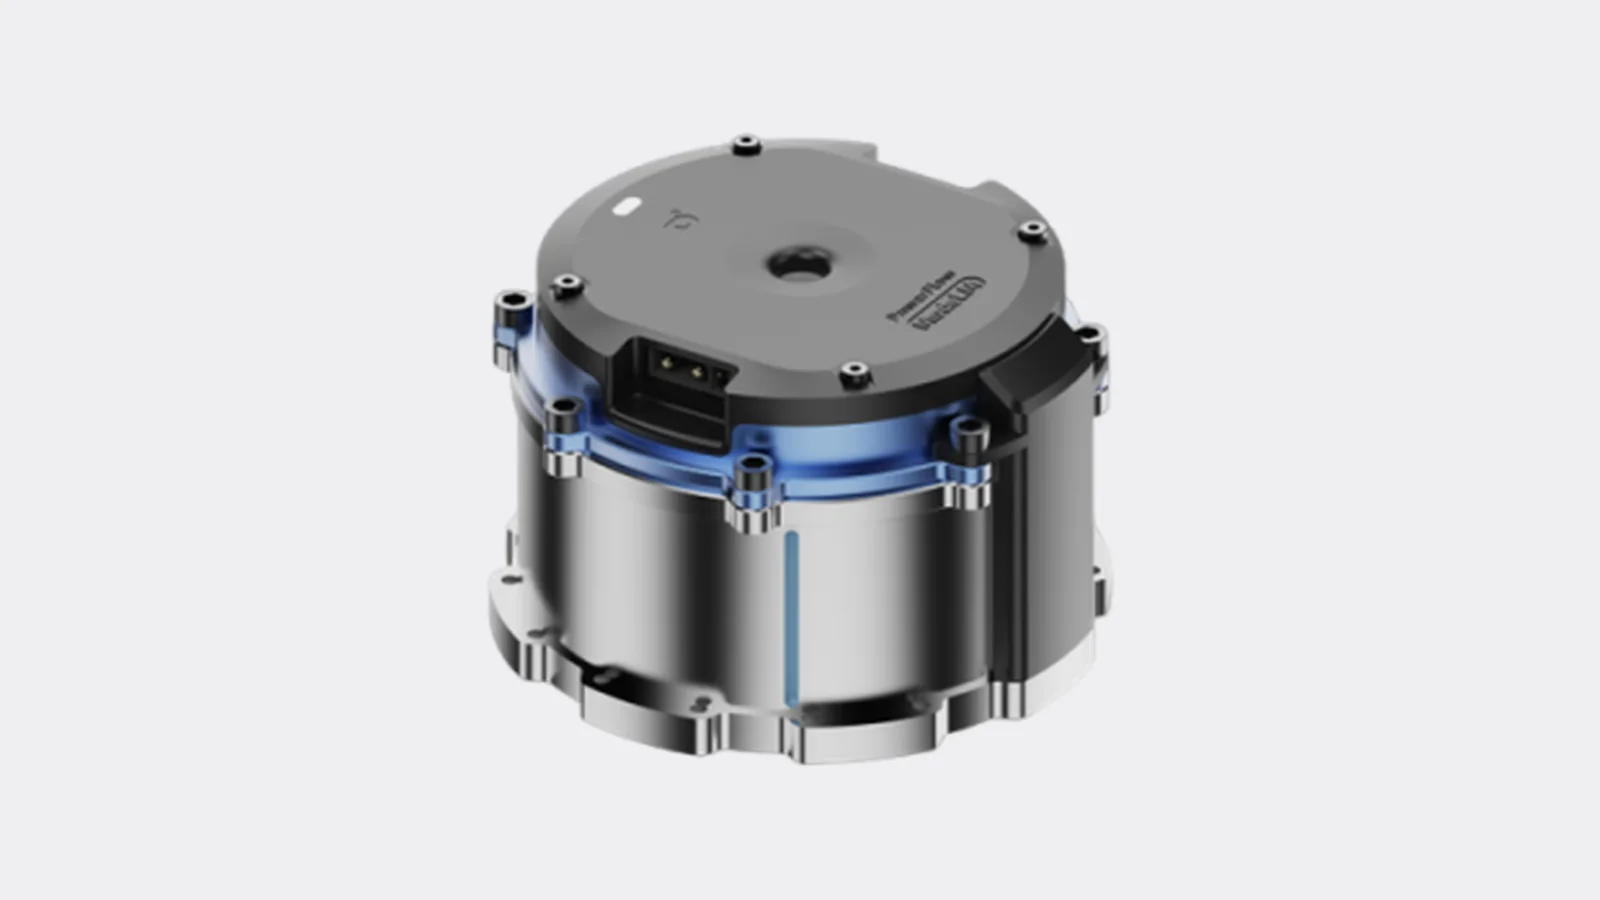
PowerFlow R86-3 eklem modülü: 200 Nm tepe, 60 Nm nominal |
|
Çalışma süresi |
2 saat |
|
Çalışma gerilimi |
Eklem modülleri 48 V DC; L28 lineer aktüatör 24 V; OmniPicker 12-30 V |
|
Hareket biçimi |
İki ayaklı modüler insansı; 34 aktif serbestlik derecesi |
|
Serbestlik derecesi |
34 aktif serbestlik derecesi |
|
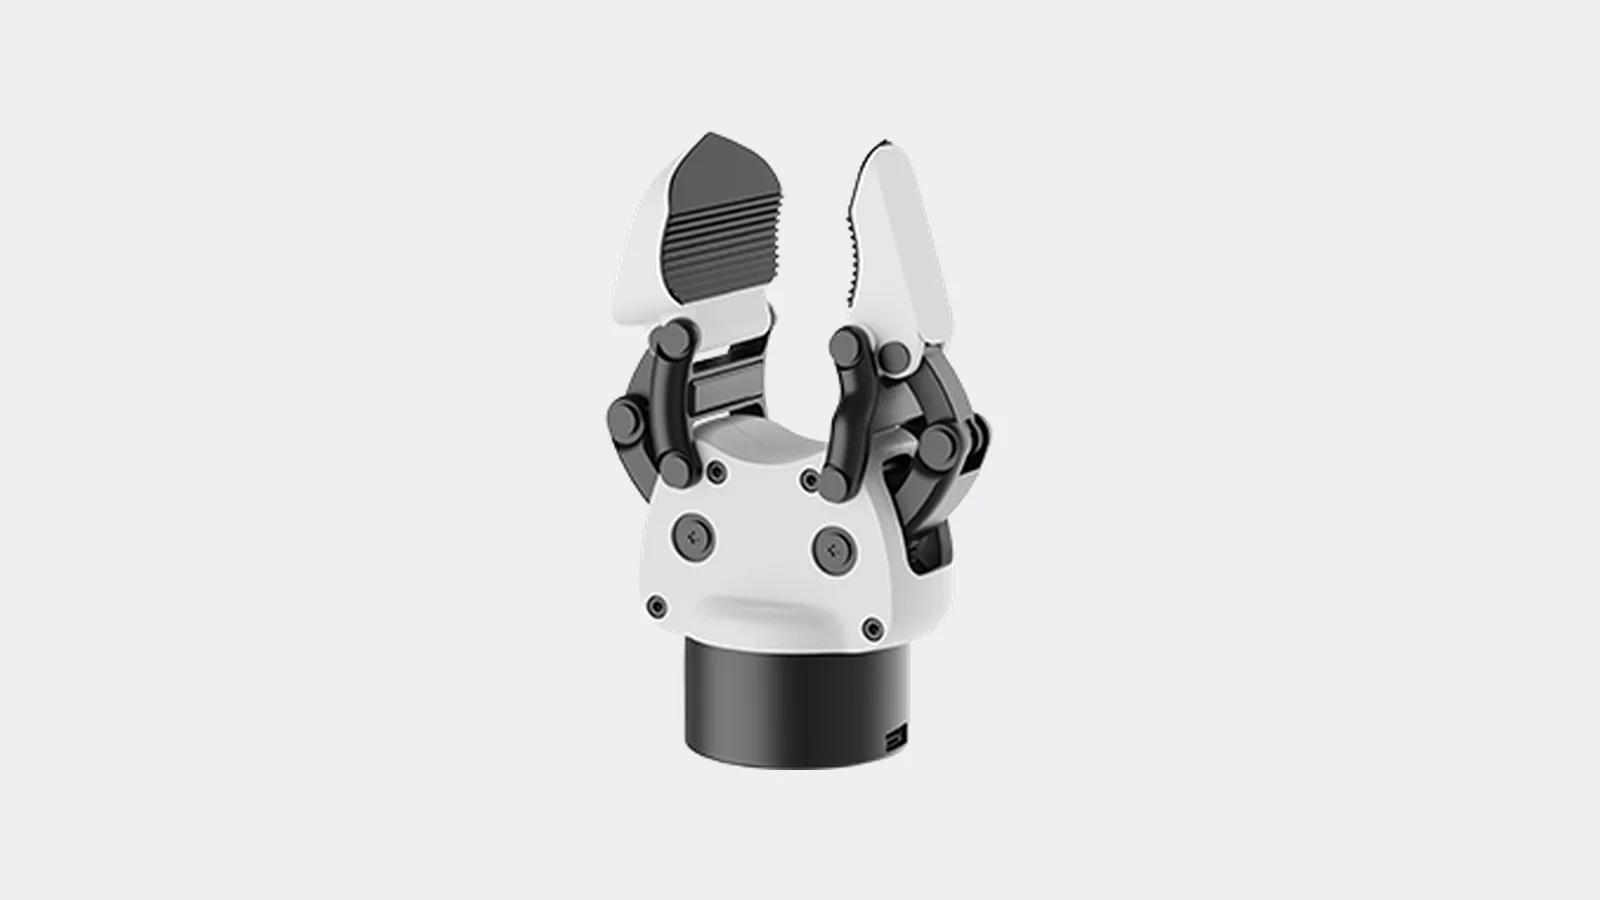
Uç eleman |
OmniPicker uyarlanır tutucu: 0,43 kg, en fazla 30 N kavrama kuvveti, 120 mm strok, 0,7 s açma/kapama süresi, 12-30 V çalışma gerilimi |
|
Tork yoğunluğu |
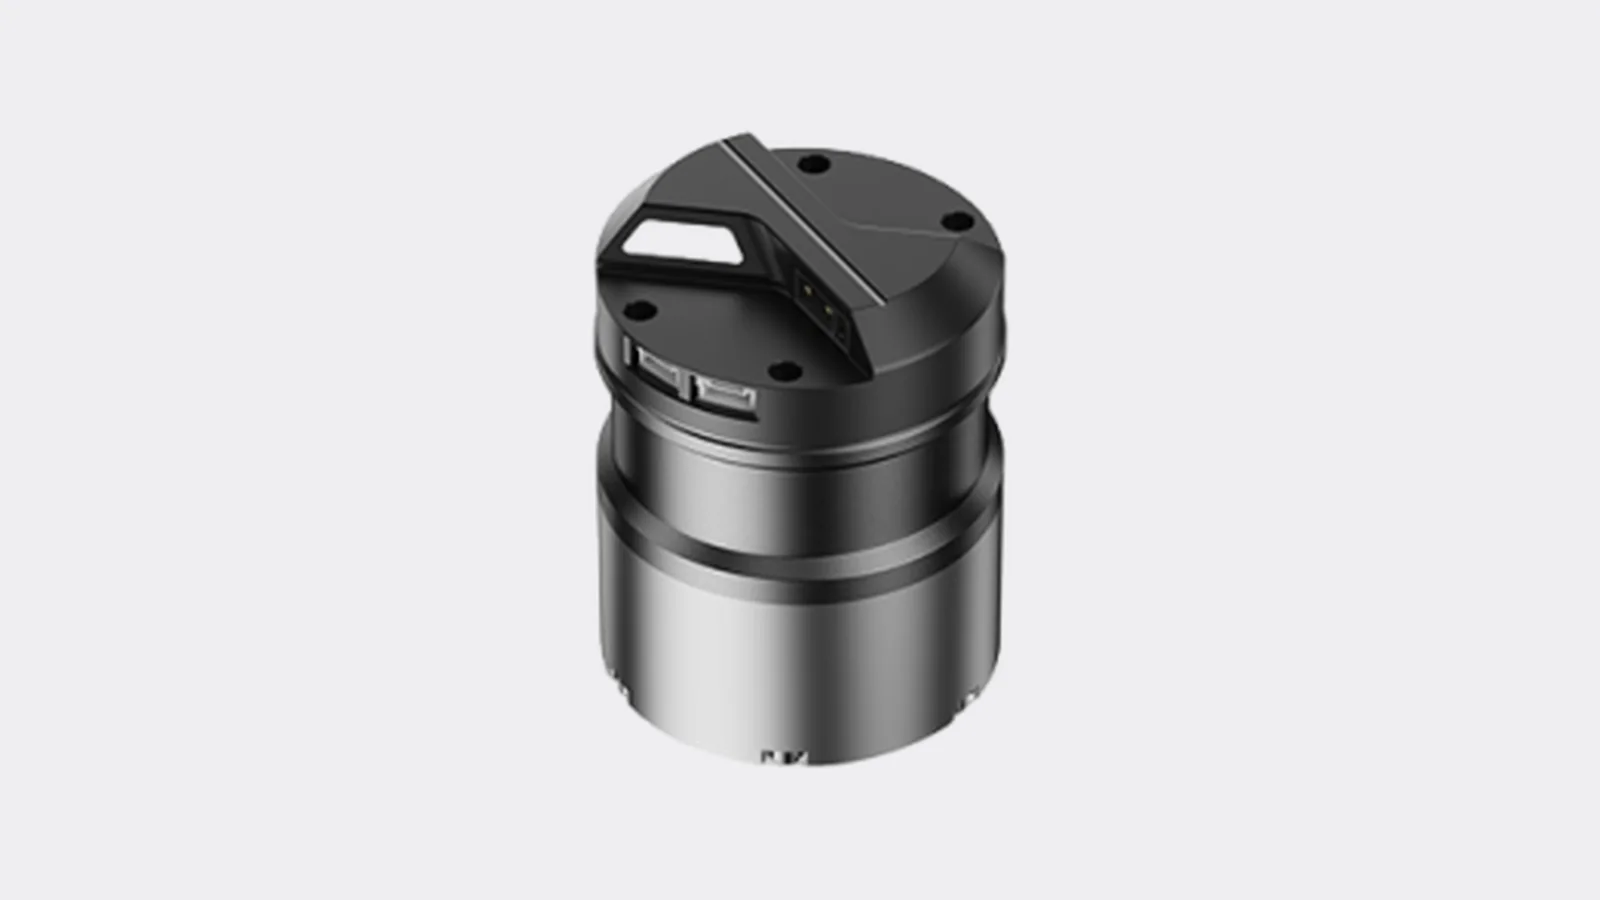
PowerFlow R86-3: 200 Nm tepe tork, 1,28 kg modül; R86-2: 80 Nm, 0,81 kg; R52: 19 Nm, 0,45 kg |
|
Malzeme |
Modüler açık kaynak gövde; PowerFlow R86-3, R86-2 ve R52 eklem modülleri, L28 lineer aktüatör, içi boş kablolama; 33 kg |
|
Toplam serbestlik |
34 aktif serbestlik derecesi |
|
Aktüatörler |
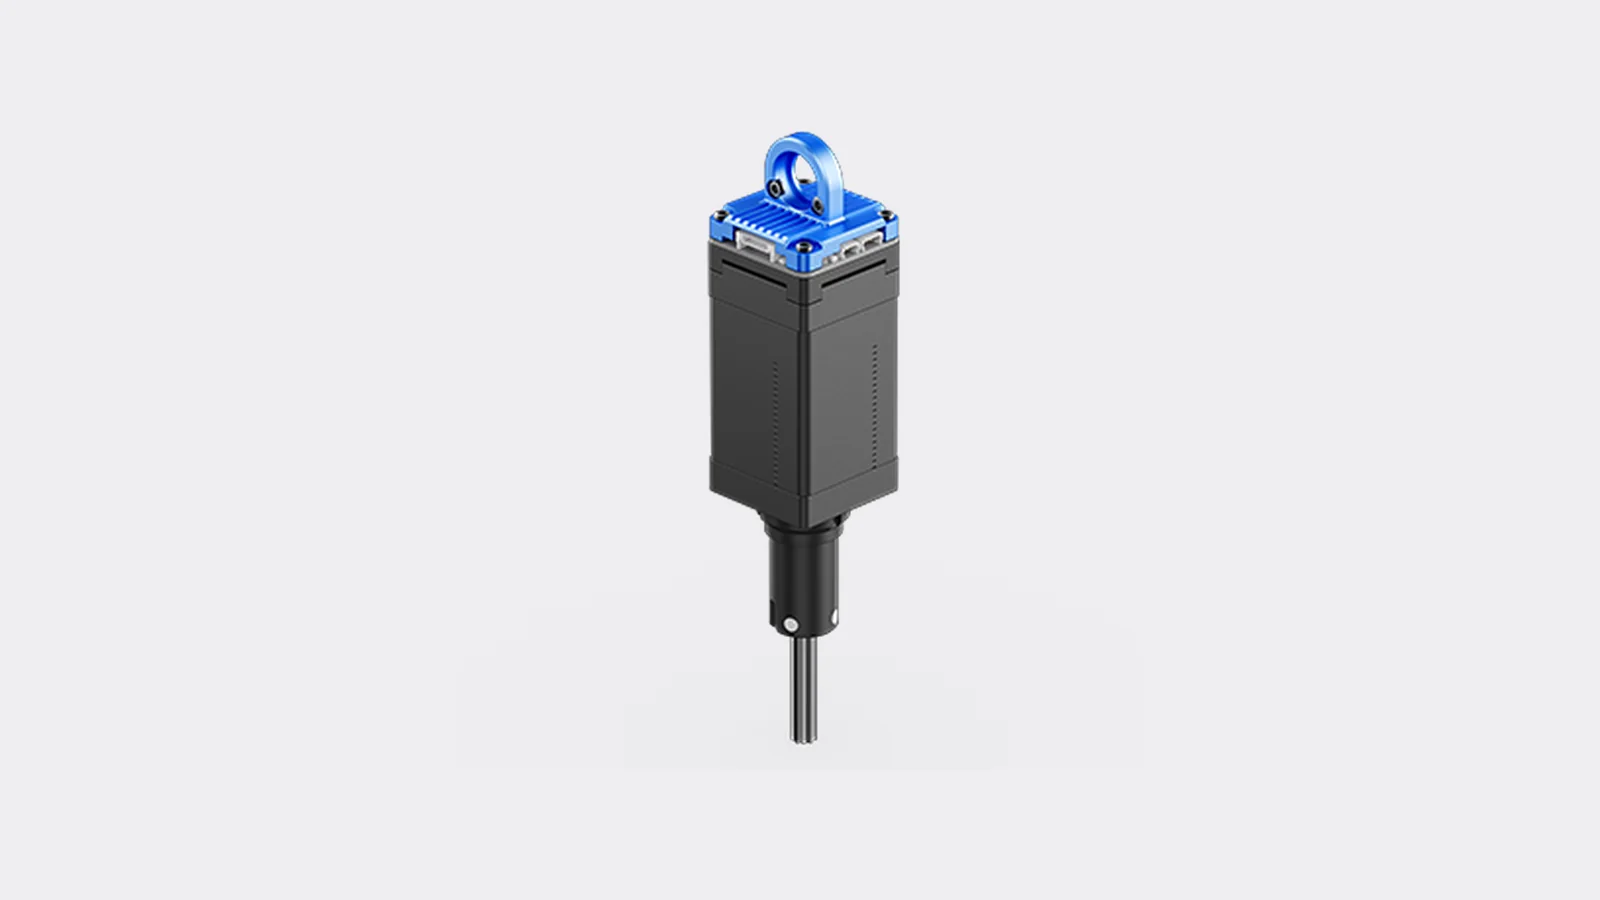
PowerFlow R86-3 (200 Nm tepe / 60 Nm nominal), R86-2 (80 / 20 Nm) ve R52 (19 / 6 Nm) döner eklem modülleri; L28 lineer aktüatör (110 N itme, 50 mm/s) |
|
Aktüatör tasarımı |
İçi boş kablolama, yüksek entegrasyonlu FOC sürücü, çok turlu mutlak değer enkoder, modüler güç yapılandırması, PF-Link akıllı arayüz |
|
Tutucu |
OmniPicker uyarlanabilir tutucu: 0,43 kg, 30 N kenetleme kuvveti, 120 mm strok, 0,7 s açma/kapama, kuvvet kendinden kilitleme, ileri besleme kuvvet kontrolü |
|
Kontrol birimi |
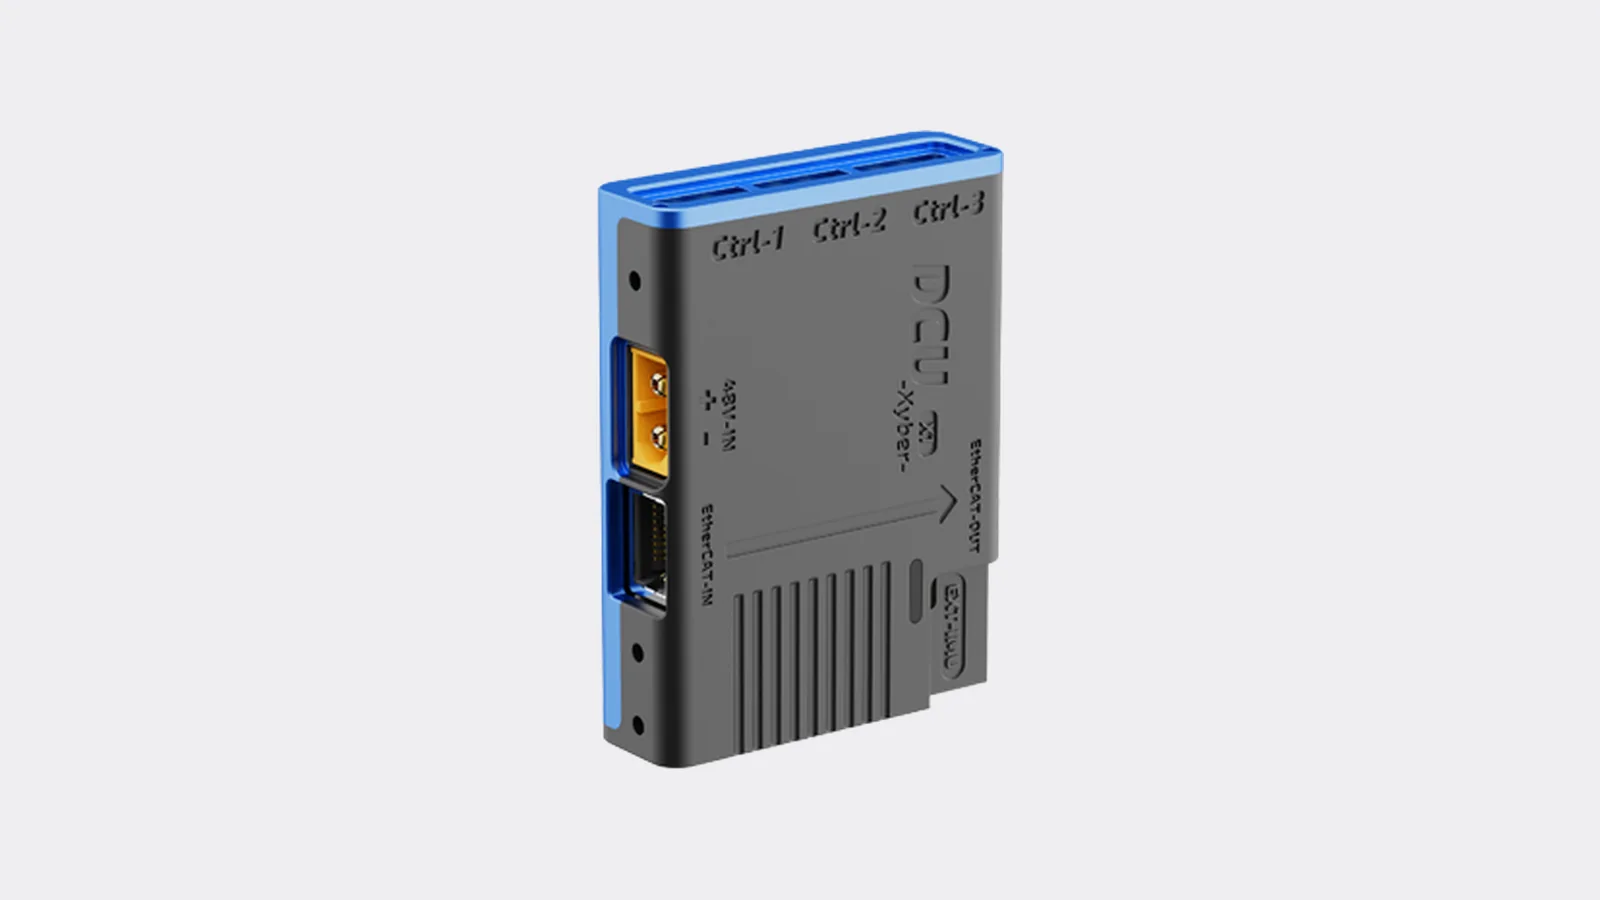
DCU alan denetleyici: 90 g, 1 kHz, EtherCAT + 3 kanal FDCAN, 16 üniteye kadar kaskad, OTA |
|
Gövde |
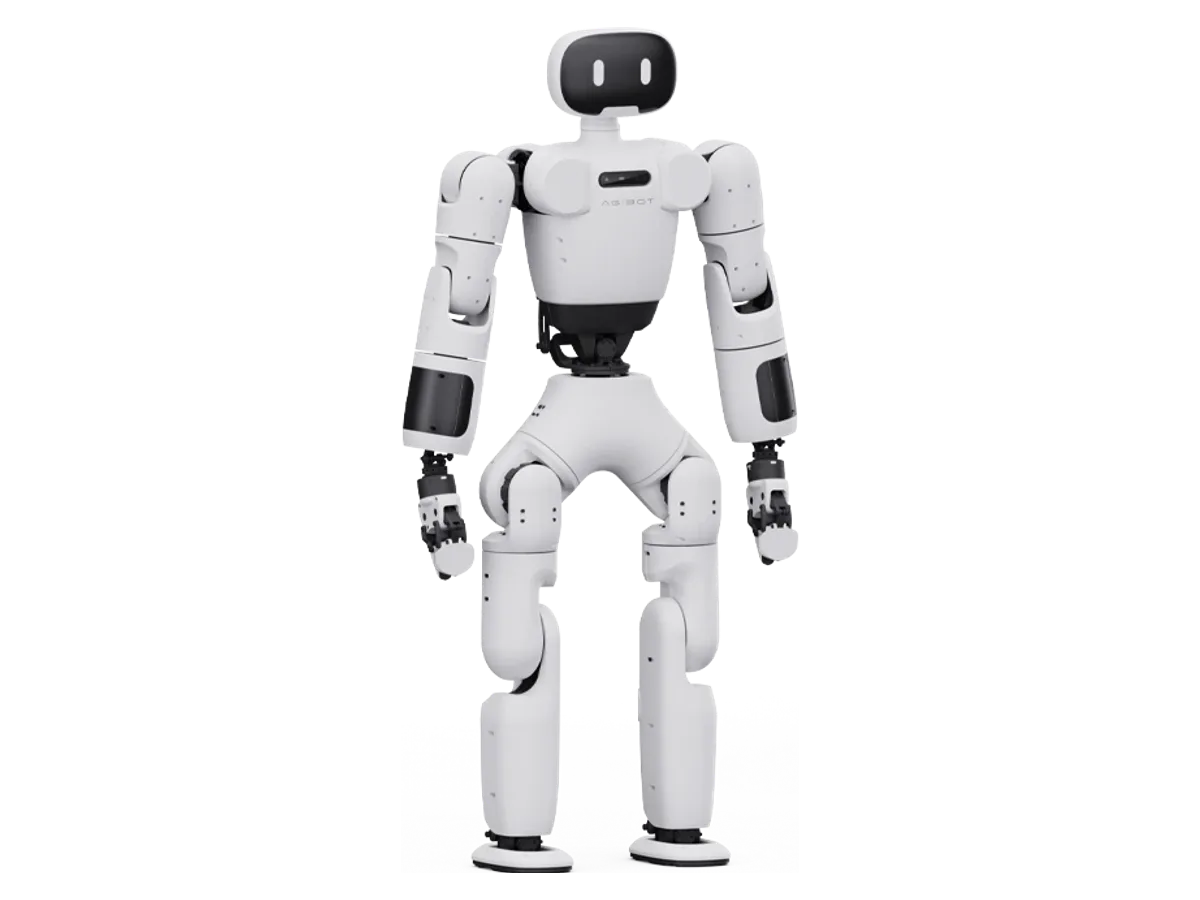
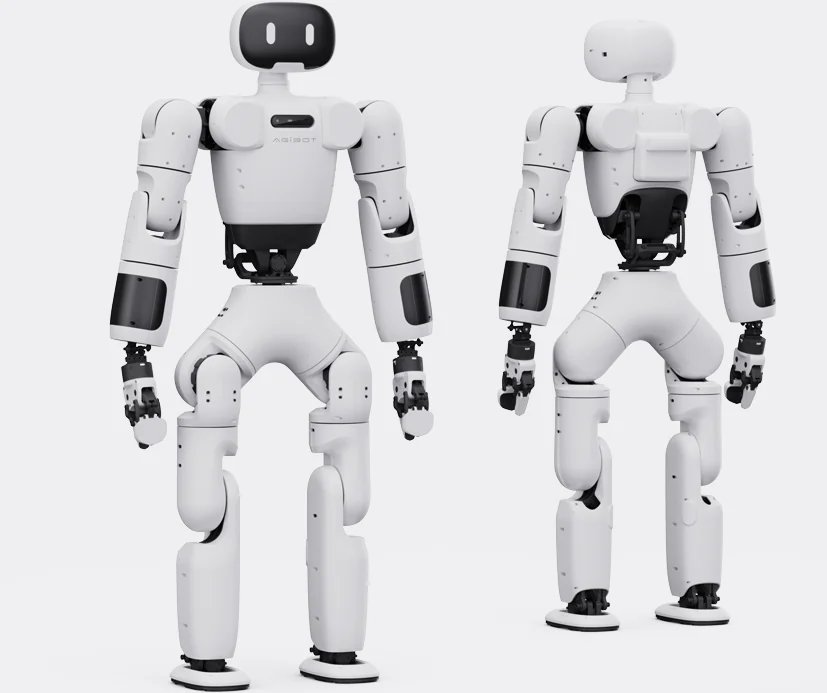
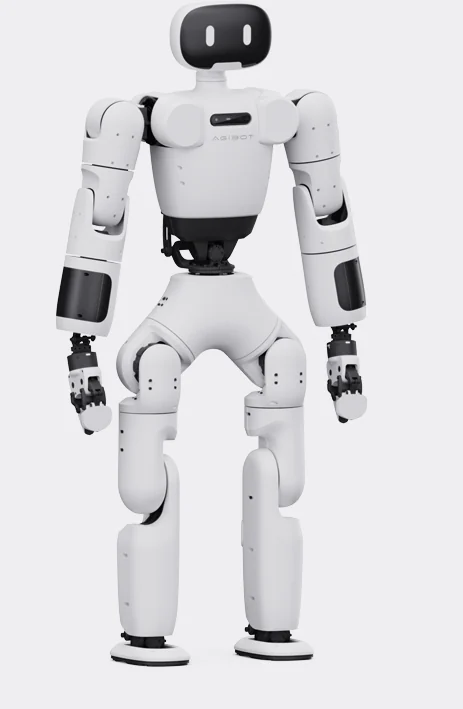
130 cm, 33 kg; modüler, güvenli, hafif ve yüksek ölçeklenebilir tasarım |
|
Arayüzler |
EtherCAT, FDCAN, donanım senkronlu IMU arayüzü, SPI / UART / GPIO genişletme; OmniPicker: CAN, CANFD, RS485, seri port |
|
Eklem kodlayıcı |
Çok turlu mutlak değer enkoder şeması (PowerFlow eklem modülleri) |
|
İşlemci |
DCU alan denetleyici (90 g): 1 kHz gerçek zamanlı iletişim aktarımı, 100 Mbps; EtherCAT'ten 3 kanal FDCAN (5 Mbps); en fazla 16 DCU kaskad ve donanım senkron çerçevesi |
|
İşletim sistemi |
Linux (DCU ikincil geliştirme SDK'sı) |
|
Yazılım özellikleri |
Tam yığın açık kaynak: donanım tasarımı, çıkarım modülü ve pekiştirmeli öğrenme eğitim kodu GitHub'da (agibot_x1_hardware, agibot_x1_infer, agibot_x1_train); Linux için ikincil geliştirme SDK'sı; OTA desteği |